- @2503_94141257


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
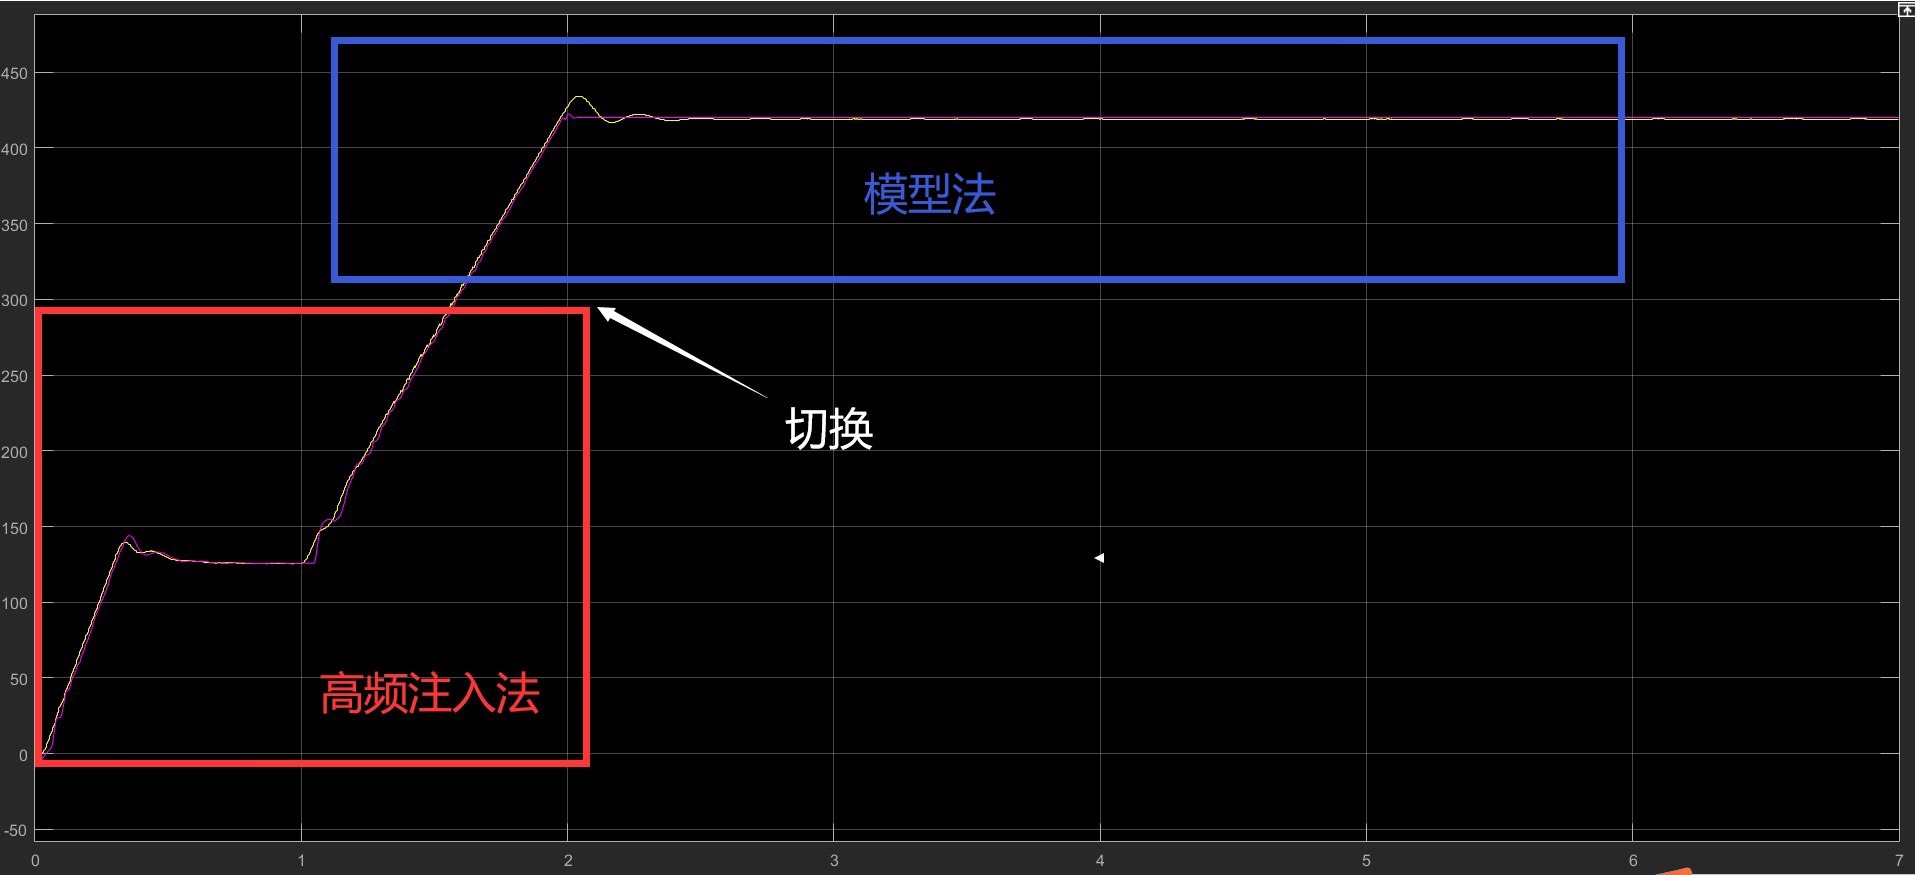
为了在全速域内实现良好的无速度传感器控制效果,我们采用了一种分段策略:在低速域阶段运用高频注入法,而在高速度阶段则采用模型法的观测方式。这种组合策略充分利用了不同方法在不同速度区间的优势,以实现整体性能的优化。在低速时,电机反电动势较小,传统基于反电动势的观测方法精度大幅下降。高频注入法应运而生,它通过向电机注入高频信号,利用电机的凸极效应来获取转子位置和速度信息。简单来说,就是在电机的定子绕组中
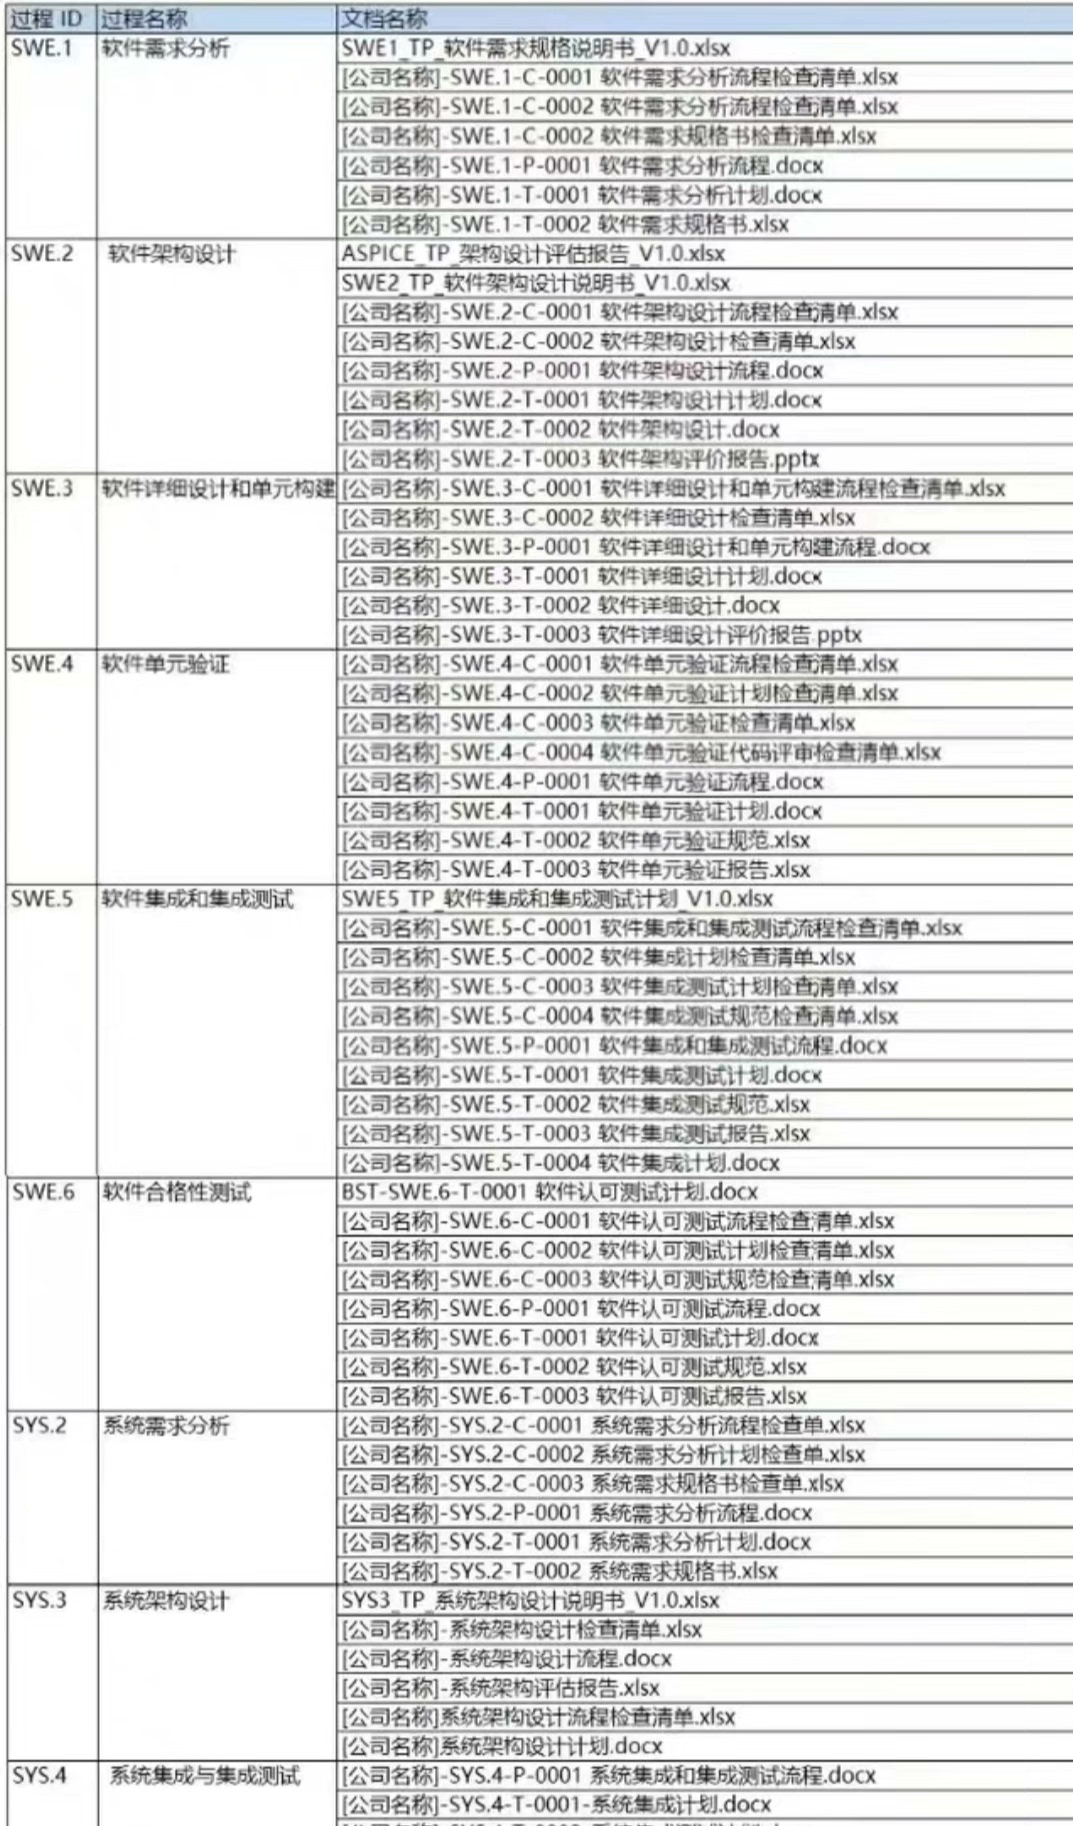
比如MAN3流程里的风险管理模板,看起来就几页表格,其实暗藏玄机——表格里的每个风险评估等级都对应着CI/CD流水线里的质量门禁。那些看似空着的章节,其实是给你埋自动化脚本的坑位。比如SUP.10里的变更管理文档,空着的那几行刚好能塞进变更影响分析脚本的输出结果。说实在的,照着这套模板搞,最大的好处是能让团队形成"条件反射"。aspice vda 16个全流程文档,包括全部流程 swe sys m
实际调试时发现,若把Rx和Rz顺序调换,仿真中无人机会出现诡异的“倒飞”现象。有趣的是,单纯增大Kp反而导致系统在高频段不稳定,说明PID的局限性——或许未来需要结合模型预测控制。这次咱们用Matlab从动力学模型开始,一步步实现PID控制仿真,顺便聊聊那些容易踩的坑。这次仿真验证了经典PID在无人机控制中的可行性,但也暴露出动态耦合、非线性等深层问题。仿真时如果直接用理想化的瞬时推力计算,会导致
调试这些控制器时,示波器抓波形要注意几个关键点:原边电流零电压开通时刻、副边整流的电压纹波、还有控制信号的毛刺。特别是移相切换瞬间,搞不好就会炸管,别问我怎么知道的...(默默看了眼桌角的报废MOS管)不过MPC在DSP上跑实时计算真是要了老命,特别是当预测步长超过5步时,STM32H7这种级别的芯片都得冒汗。这时候就得在参数整定上做文章,比如把积分时间常数设为谐振频率的1/5,比例系数根据负载突
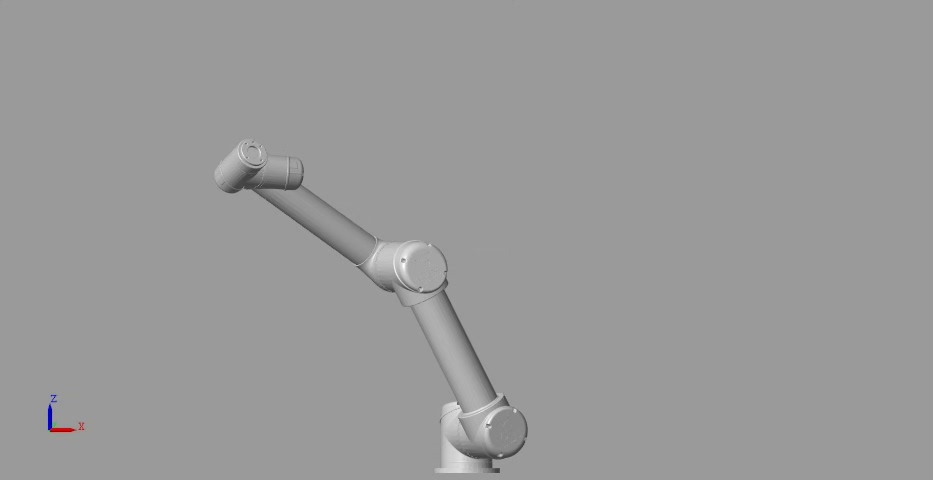
今天咱们拿UR5开刀,手把手在Simscape里搭个能看见关节力矩变化的物理仿真,顺便验证下老生常谈的PID到底能不能打。UR5机械臂PID轨迹跟踪控制控制,六自由度机械臂simscape物理仿真,需要可以提供DH参数表,坐标系表示,三维模型,可以导出角度,角速度,角加速度以及力矩,误差曲线图。UR5机械臂PID轨迹跟踪控制控制,六自由度机械臂simscape物理仿真,需要可以提供DH参数表,坐标
要说缺点嘛,注释全是拼音混合英语这点挺劝退,不过变量命名倒是直白得可爱——有个标志位直接叫"CiDianJiZhuanLeMa"(电机转了吗),这命名风格一看就是久经战阵的老兵。速度估算位置估算的代码所使用变量全部用实际值单位,能非常直观的了解无感控制电机模型,使用简短的代码实现完整的无感控制位置速度观测器。电流环参数自动生成才是真黑科技,根据电机铭牌参数动态计算PI系数。2代码注释多,可读性很好
这里有个坑要注意——CarSim的纵向力输出单位是牛·米,而电机模块的扭矩输出单位是牛,记得做单位换算(别问我怎么知道的,都是泪)。代码里的cubature_points函数是关键,它生成的采样点直接影响了估计精度。基于分布式驱动电动汽车的四轮侧偏刚度估计,采用容积卡尔曼(ckf)进行估计,能够很好地估计汽车行驶过程中的侧偏刚度,并与转化的侧向轮胎力进行比较,具有很好的估计效果。第二个模块是car

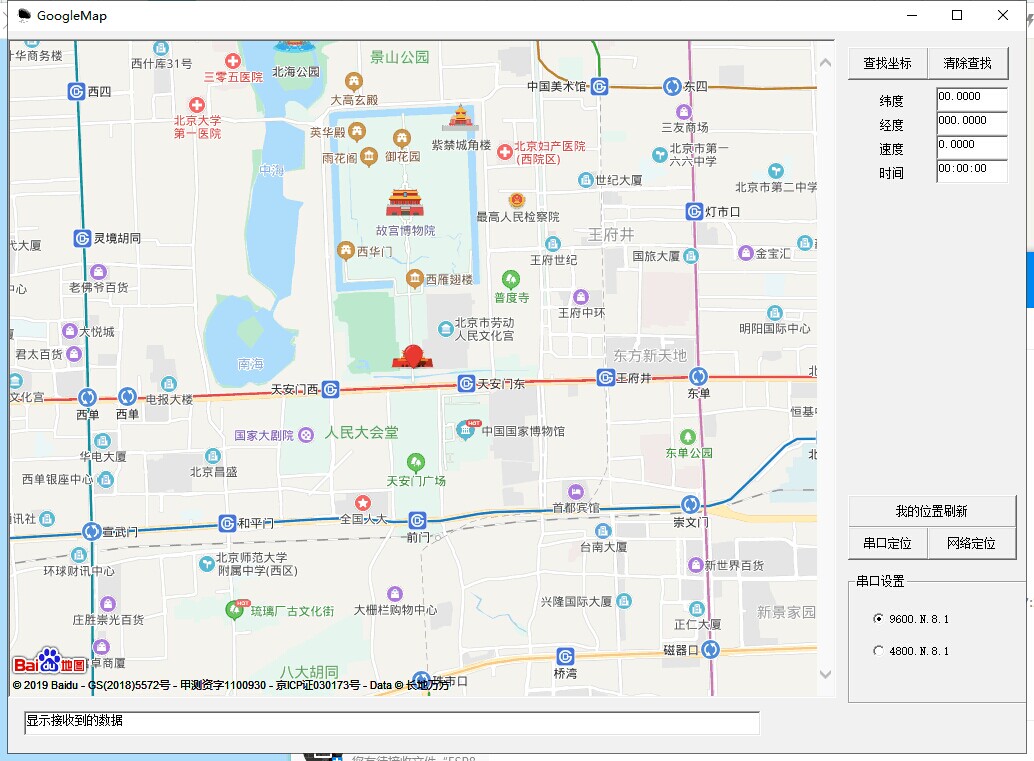
蓝牙模块是汇承的HC-05主从一体模块,这里需要特别注意主从模式配置——主机焊跳线进AT指令模式改角色,从机保持默认就行。最近在捣鼓一个基于STM32的北斗/GPS定位项目,核心功能是通过蓝牙主从机把定位数据传到VB开发的上位机显示。主单片机获取GPS北斗模块定位信息后,通过蓝牙发送给从模块。主单片机获取GPS北斗模块定位信息后,通过蓝牙发送给从模块。从蓝牙模块,从模块通过串口讲定位信息发送给vb
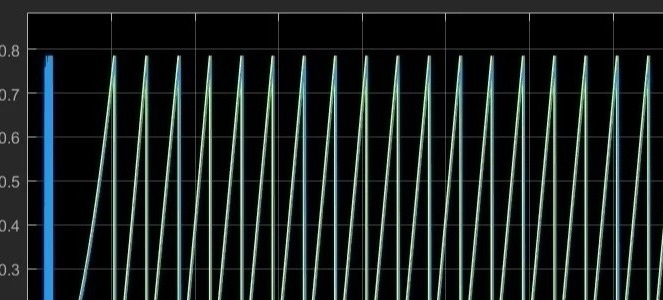
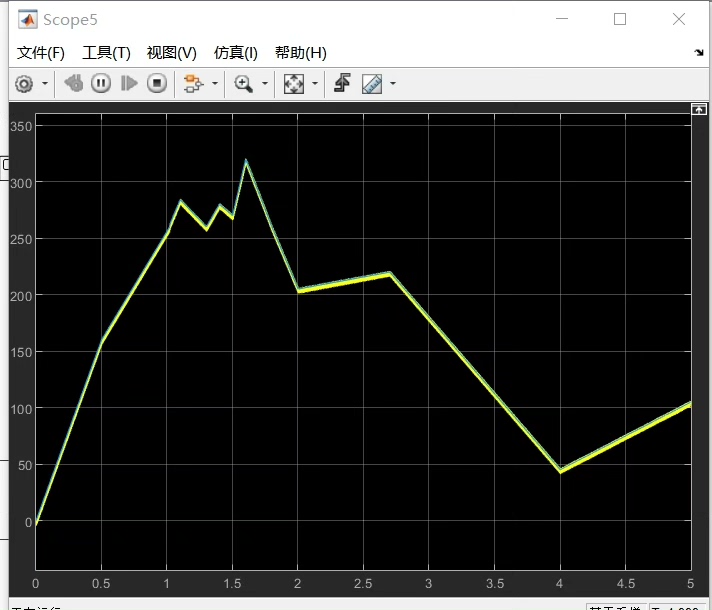
这滤波器就像个筛子,把功率需求里的"粗沙子"(低频)留给蓄电池,"细沙"(高频)甩给超级电容。最绝的是两者合体后的跟踪误差不到0.5%,这效果比单独用蓄电池强了不是一星半点。直接上Simulink整了个模型(图1),核心思路就像厨房里分活:主厨管炖菜(蓄电池),帮厨管爆炒(超级电容)。这绿色的电容出力就跟AK47点射似的,蓝色的蓄电池完全是狙击枪的节奏。matlab simulink仿真,蓄电池超
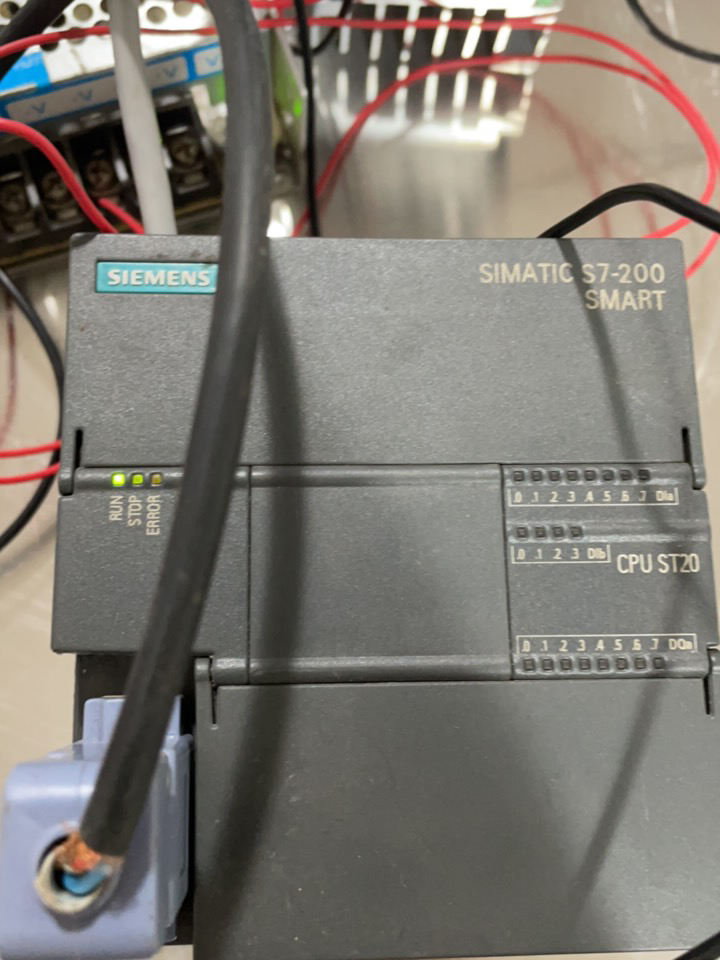
咱们硬件方面,触摸屏通过以太网和西门子 S7 - 200 smart PLC 相连,而 PLC 的 485 口和台达 MS300 变频器的通讯口相接。要是距离远或者设备多,中途加个路由器来保证通讯稳定。不过这次重点讲程序,硬件接线简单提下就好。