- @2402_83344867


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
聚焦 AI Agent 研发中“本地跑通但无法稳定交付”的痛点,分享一套面向生产环境的工程门禁方案。文章结合 Python 实际开发场景,拆解输入输出契约校验、交互行为自动化评估、资源成本护栏及 CI/CD 流水线集成等核心模块。通过具体代码示例和配置说明,给出从原型到可交付产品的完整路径,并明确不同方案的适用边界与验证方法。

本文针对跨设备远程控制中常见的延迟高、弱网断连和权限卡顿问题,梳理了一套基于标准 RDP 协议的落地方案。通过对比主流组网方式,给出局域网与广域网下的端口映射策略,配合 Windows 防火墙与电源管理配置降低丢包率。正文提供一段用于会话状态监控与异常自愈的 Python 辅助脚本,说明如何通过后台服务维持连接健康。最后总结分辨率压缩、本地资源重定向及鸿蒙端电量策略对实际操控体验的影响,并明确未验

本文针对跨设备远程控制中常见的延迟高、弱网断连和权限卡顿问题,梳理了一套基于标准 RDP 协议的落地方案。通过对比主流组网方式,给出局域网与广域网下的端口映射策略,配合 Windows 防火墙与电源管理配置降低丢包率。正文提供一段用于会话状态监控与异常自愈的 Python 辅助脚本,说明如何通过后台服务维持连接健康。最后总结分辨率压缩、本地资源重定向及鸿蒙端电量策略对实际操控体验的影响,并明确未验
本文记录将开源 VLA 模型(OpenVLA)输出的动作序列落地到实体机器人时的工程适配过程。重点阐述为何“推理速度快”不等同于“控制平稳”,并通过动作块(Action Chunking)设计、延迟补偿、轨迹插值与安全边界校验等 8 个步骤,展示从模型输出到电机执行的完整链路。文中包含可验证的 Python 实现逻辑、版本依赖说明及实际调试中发现的抖动与同步问题,供从事具身智能或机器人控制开发的工

本文记录如何将启元Q1机器人的底层触摸事件稳定接入ROS 2生态,通过Python编写节点将原始触控数据转换为标准消息并发布;结合RViz2实现机器人URDF模型加载与触摸点的实时可视化。文章聚焦环境依赖梳理、异步回调设计、TF坐标变换对齐及主循环阻塞排查,提供可直接复现的代码片段与调试路径。涉及SDK具体类名的部分已标注版本差异情况。

本文记录在缺乏启元 Q1 实体硬件的条件下,如何通过搭建本地 Mock 服务与数据桥接层,完整跑通官方 SDK 示例的全过程。文章从环境隔离、协议模拟、坐标轴映射到异步控制循环,逐一拆解工程实现细节,并提供可复现的目录结构与关键代码。针对版本差异、时序阻塞和网络丢包等常见问题给出排查路径,帮助开发者在无真机阶段完成算法联调与逻辑验证。

拿到新机器人的 URDF 文件,很多人只把它当可视化模型拖进 Rviz 预览。本文以启元 Q1 为例,通过 Python 脚本与 Pinocchio 管线解析其官方 URDF,逐层核对 26 个 Link、22 个 Joint 与 16.9 公斤总质量的物理映射。重点讲解 inertial 惯量矩阵的合理赋值逻辑、joint limit 对控制器与安全策略的影响,以及从 XML 到仿真环境的关键校

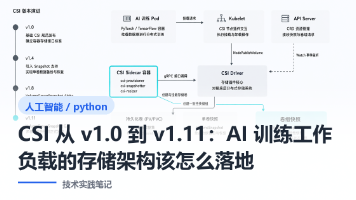
本文从 CSI 规范的版本演进切入,梳理 Sidecar 拆分、快照、卷健康、卷组快照等能力对 AI 工作负载的实际影响,并结合训练、推理、数据预处理三类场景,讨论 ReadWriteMany、本地缓存、拓扑感知、并行文件系统与对象存储网关的选型取舍。文中给出一个基于 CSI 通用 Sidecar 与 VolumeGroupSnapshot 的演示思路,以及若干可验证的 YAML 片段,帮助读者判
用鸿蒙平板(HarmonyOS 4.x)远程控制 Windows 主机,最大的障碍不是画质,而是输入映射:软键盘遮挡、右键失灵、没有 Ctrl/Cmd 组合键。本文记录我用 ToDesk 鸿蒙版的蓝牙键鼠直连、鼠标双模式切换、跨端剪贴板三项能力做实测的过程,包含鸿蒙侧权限申请、鼠标模式选择、剪贴板格式限制等具体细节,以及我没有验证清楚的部分,供同样在鸿蒙设备上做远程办公的人参考。
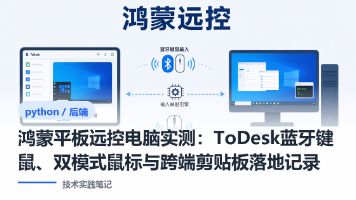
本文记录我在鸿蒙手机和平板上使用ToDesk远控Windows电脑的实际体验,重点验证蓝牙键鼠接入、鼠标双模式切换以及跨端剪贴板三项功能。内容包含具体的操作步骤、各功能在真实网络环境下的表现、遇到的问题和处理方式,并明确标注哪些结论来自实测、哪些没有验证。适合正在考虑用鸿蒙设备做移动办公或远程运维的开发者参考。