


- @2301_80892630


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
于是我想将那个社区的帖子都爬下来,但是那个社区发布的贴子挺多的,一直往下拉才到2022年5月的发布。我首先想的是匹配,输入一个字符串为'2022-05-21'的参数,然后抓取每一个最新加载出来的帖子的日期,用来和我的参数进行比较,如果等于的话就不再模拟下拉。但要注意的是社区帖子的页面有三个可以拉动的div容器,我们要抓取的帖子在第二个div容器里,这个div容器用body标签是滚动不了的,所以我写

通过在Xacro文件中添加Gazebo相机插件,你可以在仿真环境中模拟相机传感器,并将其数据发布到ROS主题。这样,你就可以在仿真环境中使用相机数据进行各种机器人任务的开发和测试。
将GNSS、IMU、LiDAR、Camera传感器和机器人的base分别放在不同的文件中。这样可以提高模型的可维护性和模块化。下面是一个示例,展示如何将这些部分分别放在不同的.xacro文件中,然后通过导入的方式组合在一起。
这一篇主要讲讲kustomize和helm这两部分,前者通过打补丁差异化配置基础的集群对象资源,后者则是打包集群资源实现一键部署以及共享和版本控制。如果是管理应用的在多种环境下运行,Kustomize 更简单直观;如果需要像安装软件一样部署复杂的第三方应用,Helm 是事实标准。
要在 Gazebo 中使用这些传感器,你需要为每个传感器添加 Gazebo 插件。Gazebo 插件允许你在仿真环境中模拟传感器的行为。以下是如何为 GNSS、IMU 和 LiDAR 传感器添加 Gazebo 插件的步骤。在文件中添加 Gazebo 插件:在这个配置中,GNSS 传感器(GPS 传感器)使用了插件,但没有指定 。默认情况下,如果没有指定 ,Gazebo 可能不会发布任何话题,或者会

不过这个整个云原生俱乐部系列都是一个阶段性的,陪伴我在云原生俱乐部中的学习过程,也很痛苦,有时候不想听。知识点太多,虽然雷老师总强调不要挖细节,而是把握整体框架,当然这说的主要是k8s,因为k8s的框架也很庞大,仅仅五天我们就将k8s的课程学完,确实来不及挖细节。我想我会先写docker系列,因为这部分内容比较有意思一点,至于shell系列,可能只会出一篇文章,主要讲awk、grep、sed三剑客
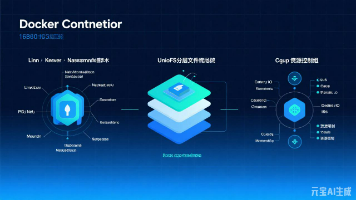
这篇文章不知道要写多少,我本来只打算一篇写完docker的原理,但是想想还是写成一个系列,后面好做补充内容。这篇主要是讲讲docker的命名空间隔离,CGroups资源控制组,以及rootfs根文件系统,还有UnoinFS文件系统之类的知识点。至于docker的命令部分,会稍微带一点,但不是重点,如果有必要的话会在本系列第二篇仔细讲一讲的,以及RH134中没有提及到的podman容器,因为podm
存放 Kubernetes 集群的核心配置文件,包括控制平面组件的配置和认证文件。该目录下的manifests目录下存放着静态pod的yml文件。该目录也存放着kubelet组件的配置文件kubelet.conf,包含节点认证信息。还有admin.conf文件,也是集群管理员(root)的 kubeconfig 文件,用于通过kubectl管理集群。目录则是kubelet的数据目录(P
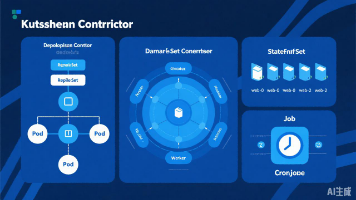
这一章主要讲讲k8s中的controller控制器,原谅我没有将内容大概放在标题上,进来看的人往往不知道讲的是什么。虽然这样子编排后面可能我也不知道该章标题对应讲的内容是什么了,但是为了标题的尽可能简短,如果在标题中加上controller控制器这几个字,那么就显得不那么美观了,太冗长了。而且最重要的是,固定的格式就变了,所以我大概不会修改标题。
这篇文章不知道要写多少,我本来只打算一篇写完docker的原理,但是想想还是写成一个系列,后面好做补充内容。这篇主要是讲讲docker的命名空间隔离,CGroups资源控制组,以及rootfs根文件系统,还有UnoinFS文件系统之类的知识点。至于docker的命令部分,会稍微带一点,但不是重点,如果有必要的话会在本系列第二篇仔细讲一讲的,以及RH134中没有提及到的podman容器,因为podm