- @zhulong1984


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
项目中使用centos7.6版本的opencv,找了很多攻略,都没有解决问题,经过总结后,得到终极版解决办法,成功完成在centos7.6下 编译opencv和ffmpeg源码并使用。
Dify 是一款开源的大语言模型(LLM) 应用开发平台。它融合了后端即服务(Backend as Service)和 LLMOps 的理念,使开发者可以快速搭建生产级的生成式 AI 应用。即使你是非技术人员,也能参与到 AI 应用的定义和数据运营过程中。由于 Dify 内置了构建 LLM 应用所需的关键技术栈,包括对数百个模型的支持、直观的 Prompt 编排界面、高质量的 RAG 引擎、稳健的
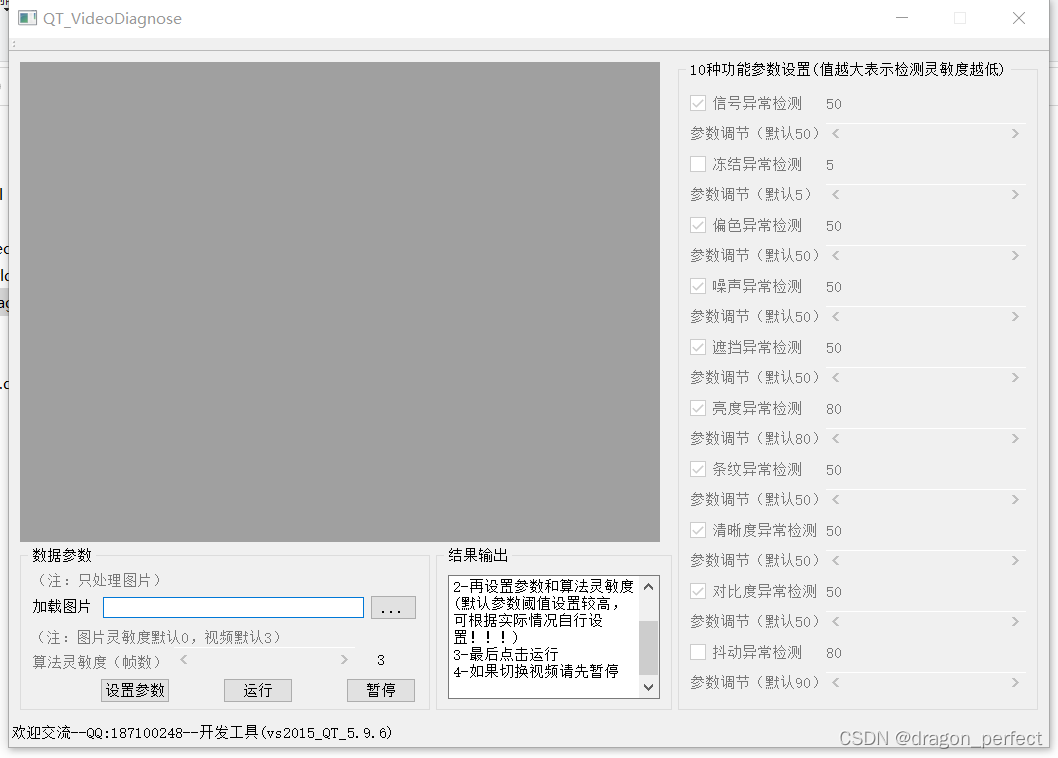
目前我们常说的视频质量诊断应用,主要分两种:一种是将视频质量诊断系统设在监控中心,通过中心矩阵或流媒体服务器来获取前端所有摄像机的视频信号,通过轮巡方式对各路视频进行检测。这种方式受限于网络带宽和服务器自身性能,上传画面质量无法保障,非真正意义的视频质量诊断,属于应急的视频检测,如黑屏、恶意破坏、遮挡等行为能及时给予预警,能检测“破坏性”的视频,提醒相关人员采取措施并及时处理。另外一种是将视频质量
基于Mongoose平台搭建了视频质量服务系统,该系统的主要功能包含生成base64图像数据、接收postman的数据参数推送、视频质量算法分析以及处理结果的指定地址推送功能,该系统已经在windows、centos、kylin、ubuntu等系统上做过相关适配工作,算法已经达到商业级应用需求。这次把之前积累的单机版工具和算法的server版本都做了说明,并记录一下自己的成果,深度学习数据搜集以及

一、采用yolo v3来对火焰进行检测:网址:https://github.com/AlexeyAB/darknet二、yolo v3 训练方式请参考,https://blog.csdn.net/zhulong1984/article/details/82344685;三、训练的部分数据,链接:https://pan.baidu.com/s/1spcwJrK0eMwgHXkslImUg...
本文介绍了一种基于扩展卡尔曼滤波(EKF)的IMU-DVL融合导航系统。该系统通过融合高频IMU数据(200-250Hz)和低频DVL数据(10Hz),实现高精度的位置、速度和姿态估计。系统具备姿态解算、速度估计、位置积分、零偏标定等功能,并采用中值滤波抑制噪声。输入数据包括IMU和DVL的标定数据及测量数据,经过标定校正、单位转换和滤波处理后输出融合结果。系统在DVL有效时使用其速度修正,失效时
最近项目开发涉及了一些AI算法移植到边缘计算盒子上,调研了寒武纪MLU220、比特大陆SM5和华为310的模组,对相关的资料进行整理工作,理论上来说比特大陆SM5的移植还算比较友好一些。
传统的视频质量诊断算法已经满足不了多数项目的需求,需要结合深度学习的方式来综合判断,达到提升精度的目的,深度学习视频诊断。
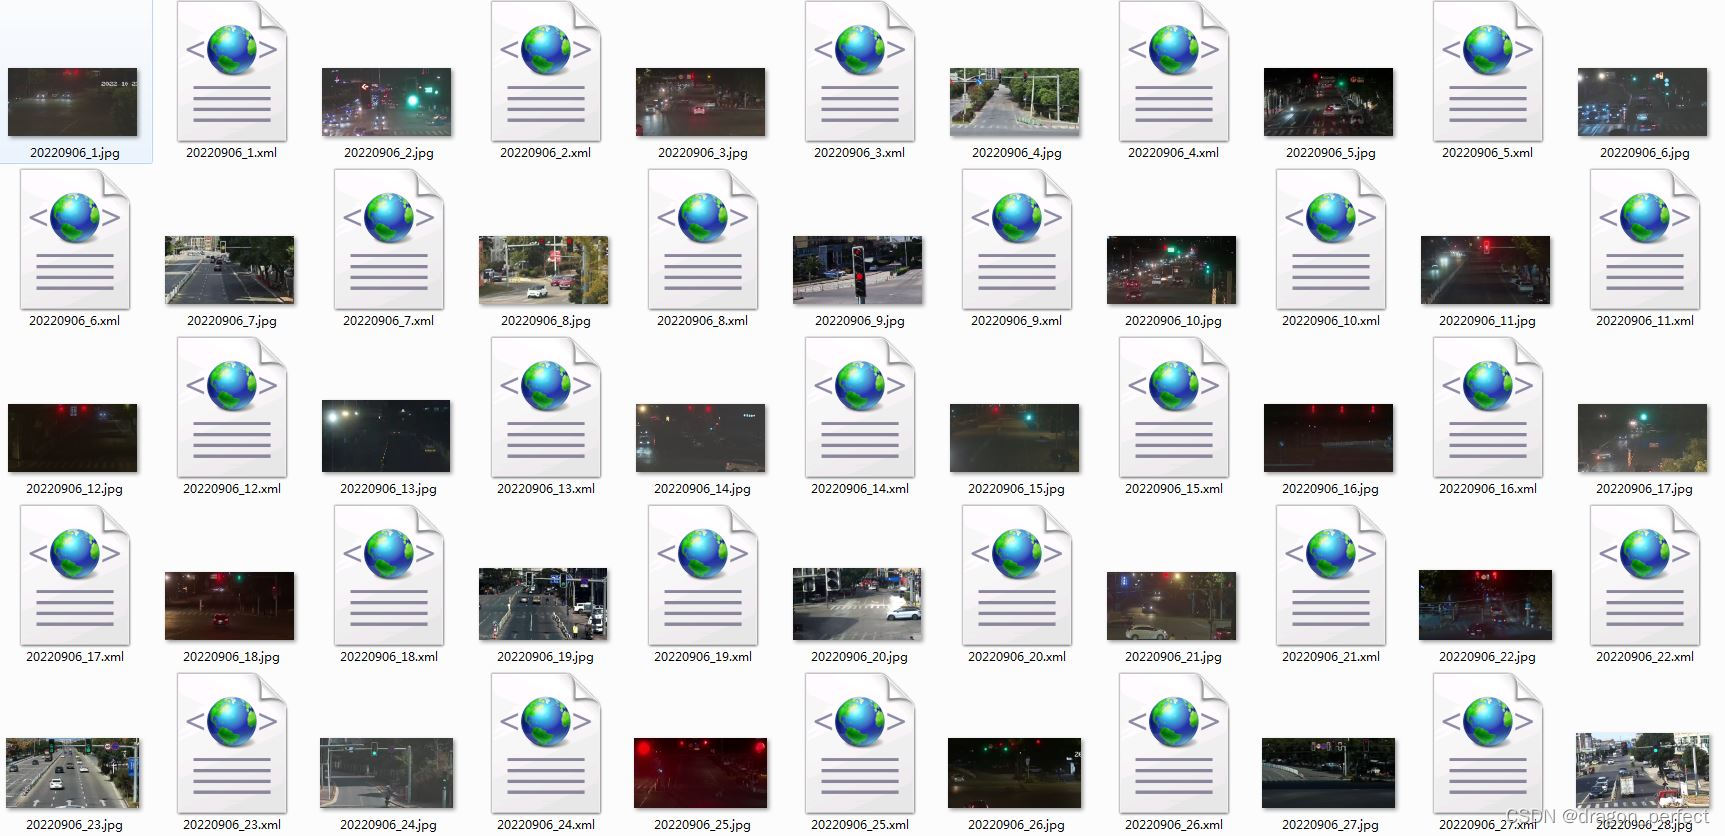
Yolov8 Opencv C++系列保姆教程,通过一个红绿灯识别的案例,实现了Yolov8 的应用全流程的过程,整个算法最终只依赖了opencv,部署会更加方便、易用。基于Yolov8训练自己的数据集,实现红绿灯识别及红绿灯故障检测 ,红绿灯故障识别。
本文针对无人机在船舶上的自动降落问题,提出了一套完整的算法设计方案。系统采用多线程架构,分别设置 30ms 导引线程、60ms 船位线程与 50ms 状态发布线程,通过共享状态、非阻塞队列及互斥锁机制实现线程间安全通信,保证系统实时性与运行稳定。核心制导算法基于 ZEM/ZEV 原理设计,可实现无人机在有限时间内精准趋近船舶并将相对速度降至零,满足平稳降落要求。为贴合海上实际环境,采用 Ornst