- @zengxiaojian2


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
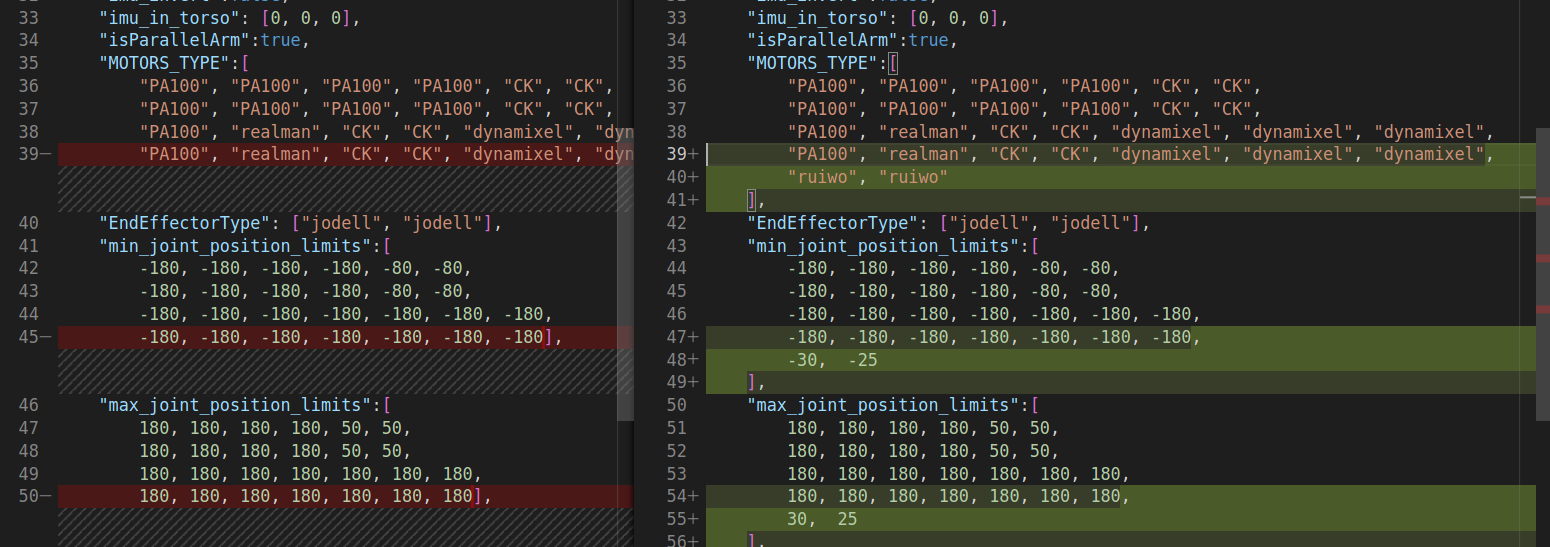
里面有一个基本的说明,在这个站立的示例程序里面用户可以尝试修改机器人躯干的 Yaw , Pictch 角来观察机器人的变化,可以修改执行距离地面的高度来调整机器人的站立高度。2.5 机器人站立之后,按下 r 键,机器人会进入基于速度的步态模式,进入步态之后默认各个方向速度为 0, 使用 a(左)d (右) w(前) d(后) 来改变在 x,y 轴上的速度,来控制机器人前后左右移动。2.7 结束调试
今天,我不仅要为大家奉上满满的干货,还有一份特别的礼物等着你们。最近何同学的道歉视频火遍全网,热度高得不行。🔥 如果你也对字符画制作感兴趣,那就千万不要错过这个机会!

这些日志信息提供了关于 DeepSpeed 训练过程的详细视图,包括优化器的加载和初始化、内存使用情况、训练参数配置等。通过这些信息,可以监控训练的进展及其资源使用情况,帮助优化训练过程。

torchrun:适合需要快速上手和简单配置的用户,适用于小规模分布式训练。accelerate:适合使用 Hugging Face 生态系统的用户,尤其是在 NLP 任务中,提供了较为便捷的分布式训练接口。deepspeed:适合对性能和规模有更高要求的用户,提供了丰富的优化功能,适用于大规模模型训练。不同工具的选择取决于具体的需求、模型规模、硬件环境以及用户对配置和优化的熟悉程度。Poe好的,

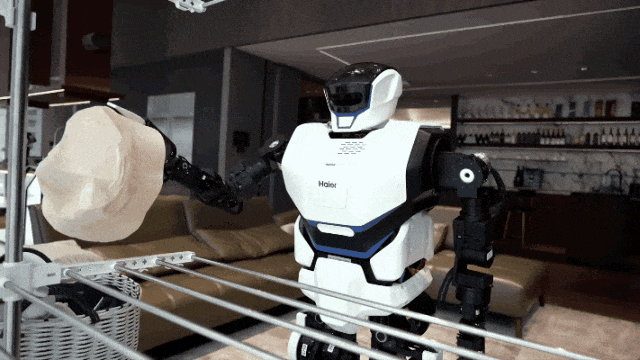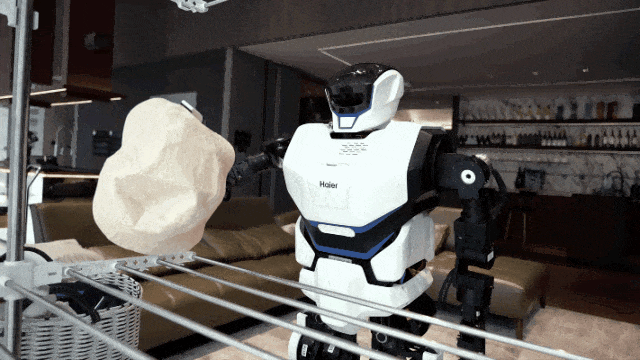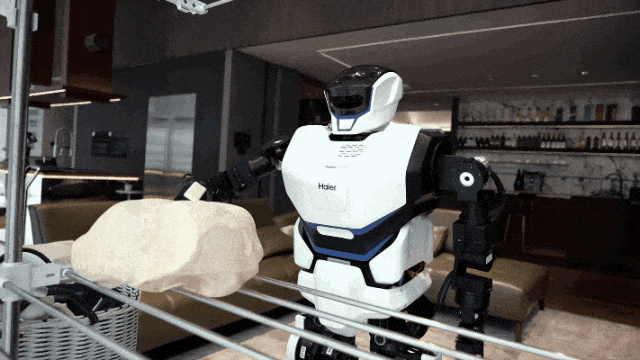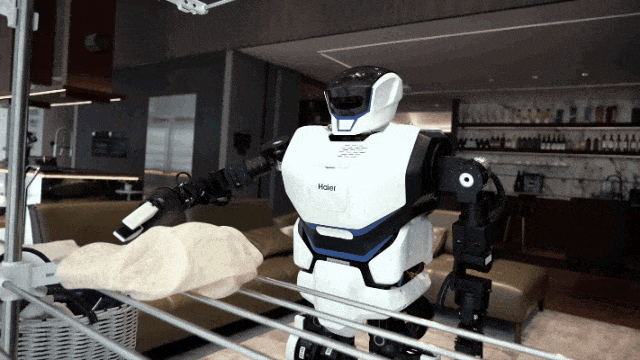
人形机器人帮助做家务来源:科技日报作者:本报记者Kuavo,由中国乐聚(深圳)机器人技术有限公司开发的人形机器人(截图)Kuavo 是由中国乐居(深圳)机器人技术有限公司和海尔联合开发的人形机器人 ,在最近于上海举办的2024 年中国家电及消费电子博览会上展出。该机器人可用于洗衣烘干、浇花和插花等家庭服务。Kuavo 体重约 45 公斤,可以向各个方向行走,最大速度为 4.6 公里/小时。它还能跳
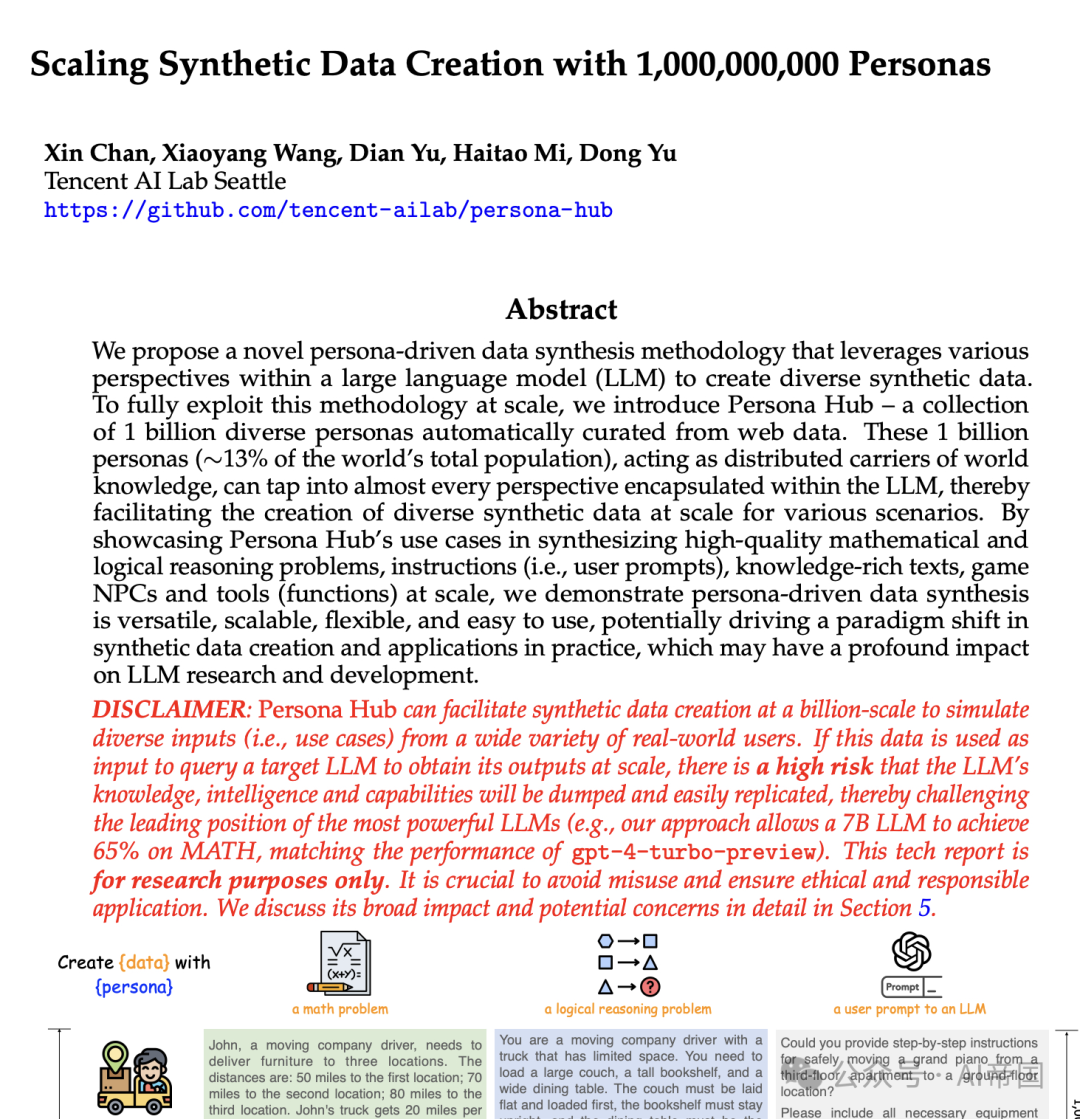
下面介绍的论文来自腾讯 AI Lab项目链接:https://github.com/tencent-ailab/persona-hub论文标题:Scaling Synthetic Data Creation with 1,000,000,000 Personas论文链接:https://arxiv.org/pdf/2406.20094。
导语:人形机器人产业链涉及的四大环节:感知、交互、运控、导航。2025年04月22日 18:53。点击下方小程序查看详情。
AI在整个过程中完全与你同步。Windsurf的创新之处就是它能够在AI与开发者之间建立实时的协同关系,不需要开发者不断向AI提供工作范围的上下文信息,AI可以根据开发者的最新操作,自动获取上下文,保持同步。而到了2024年11月,Windsurf 推出了工作流概念,使得开发者与AI的实时协作更加流畅,AI能够根据开发者的工作调整自己的行为,而无需重新适应工作范围。与此相比,Cursor的Pro计

硬件配置方面,夸父人形机器人目前可选 4 代和 4 Pro 版本,拥有 30 自由度,配备双目深度摄像头,可选激光雷达,身高最高 1660mm。关注全球机器人动向,提供最新机器人行业资讯,致力于推动机器人技术及产业蓬勃发展!华为开发者大会 ,搭载华为云盘古具身智能大模型。时隔四个月,该机器人上新了。本文仅用于知识和学术分享,版权属于原作者,若有侵权,请联系删除。三方开发平台接入、开发辅助工具、仿真
系统的核心部分有它的既得利益,没有足够的动力去颠覆自己的利益来创新,而在系统边缘,一个好的想法被尝试,然后经历失败再不断的尝试,不确定性会变低,成功的概率就会变大,如果它足够重要,就会产生颠覆性的创新。今天的波音客机就是根据此原则来设计控制器的,它能对油量的变化造成的飞机重量变化,高空中气流的变化等等都保持有效,这也是民航客机能够安全运行,我们放心坐上去的保证,所以基于模型的控制是十分有效的,只不