- @zUlKyyRC


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
RRT(快速探索随机树)算法是一种常用于路径搜索的概率算法,而 RRT*是它的改进版本,在路径搜索过程中能够逐渐优化找到的路径,使其更优。它的基本思想是从起始点开始,通过在搜索空间中随机采样点,逐步扩展一棵树,直到树的节点到达目标点,从而找到一条路径。% 初始化参数% 起始点坐标% 目标点坐标5, 5, 1];% 障碍物,格式为[x, y, radius]% 定义树的节点结构while true%

通过这种方式,既能利用 C# 在开发应用程序方面的便捷性,比如它丰富的类库和易于上手的语法,又能借助 Halcon 在机器视觉算法上的强大功能。这个框架在实际应用场景中那叫一个广泛,像视觉检测、AOI 视觉检测这类常见的检测领域,还有机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机等等工业设备相关的应用,都能轻松驾驭。视觉检测、AOI视觉检测、机械手定位、点胶

今天就带大家扒开这个三十一轴控制项目的裤衩,看看里面的程序到底怎么玩转的。有次半夜改完参数直接运行,三十一台电机同时暴走的声音,让我体验了什么叫工业朋克版《釜山行》。这个Blending参数才是灵魂所在,做过贴标机的老哥都懂——不设重叠过渡的话,三十一轴同时拐弯能给你扭出机械舞的效果。基恩士plc-EtherCAT三十一轴,控制案例程序(包含plc程序/人机界面/BOM表)基恩士plc-Ether

永磁同步电机滑模观测器无位置传感器矢量控制算法仿真模型,基于SMO的PMSM无位置传感器矢量控制算法。其中SMO模块由锁相环组成,不同于反正切函数。由matlab/simulink搭建,以供参考学习。在电机控制领域,永磁同步电机(PMSM)因其高效、节能等优点被广泛应用。而无位置传感器矢量控制算法更是近年来研究的热门方向,其中基于滑模观测器(SMO)的算法尤为突出。今天就来唠唠基于SMO的PMSM
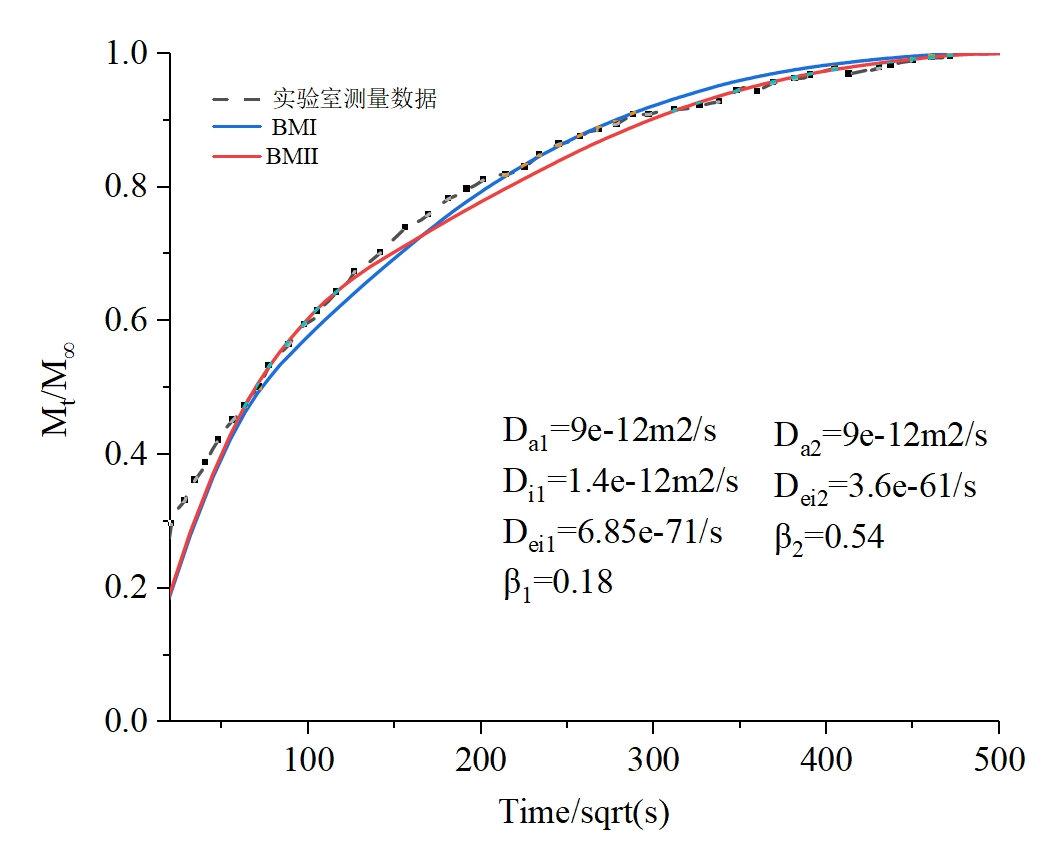
COMSOL模拟不同扩散模型下煤粒吸附/解吸扩散。此案例介绍双孔扩散、单孔扩散、时变扩散模型下煤粒内甲烷吸附/解吸扩散,模拟数据可与实验数据较好拟合,附有详细视频讲解说明书在煤炭研究领域,理解煤粒内甲烷的吸附与解吸扩散过程至关重要。今天咱们就来唠唠用 COMSOL 模拟不同扩散模型下煤粒吸附/解吸扩散的那些事儿。
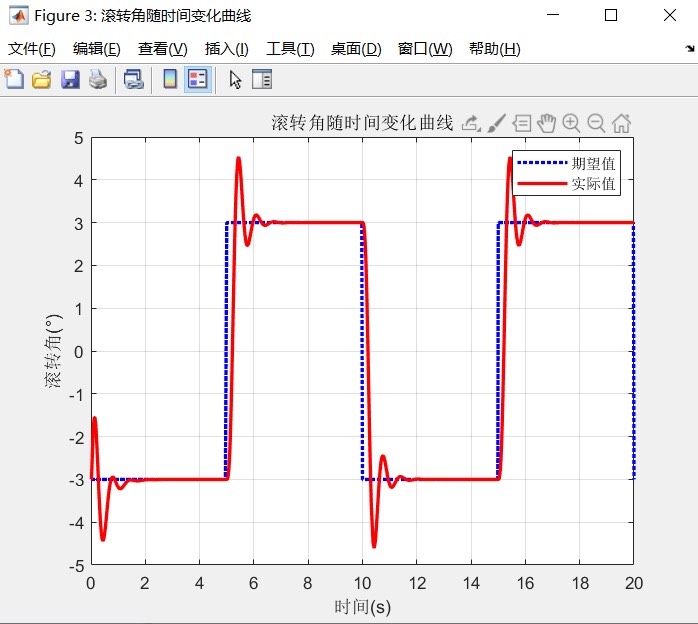
最近在折腾四旋翼姿态控制仿真时发现,传统PID遇到强扰动直接扑街。偶然接触到韩京清教授的自抗扰控制(ADRC),这玩意儿对外部扰动有天然免疫力,果断用Simulink搭了个原型。代码仓库里有个Drone_ADRC.slx模型,记得把求解器改成ode4,步长0.001s。遇到仿真发散别慌,八成是ESO带宽设太高了,先砍半再慢慢调。这段代码实现了三阶ESO,fal()是非线性函数,参数β决定了观测带宽
玩过电机控制的都知道,转动惯量辨识是个头疼的活儿。今天咱们搞点有意思的——用扩展卡尔曼滤波(EKF)在线辨识永磁同步电机的转动惯量,直接在Simulink里撸S函数实现。实测时发现个有趣现象:突加负载时J的估计值会有个跳变,之后快速收敛。B是已知的摩擦系数,Te是电磁转矩,Tl作为已知干扰输入。扩展卡尔曼滤波(ekf)辩识永磁同步电机电机转动惯量,s函数编写,附参考资料。重点来了,雅可比矩阵的计算
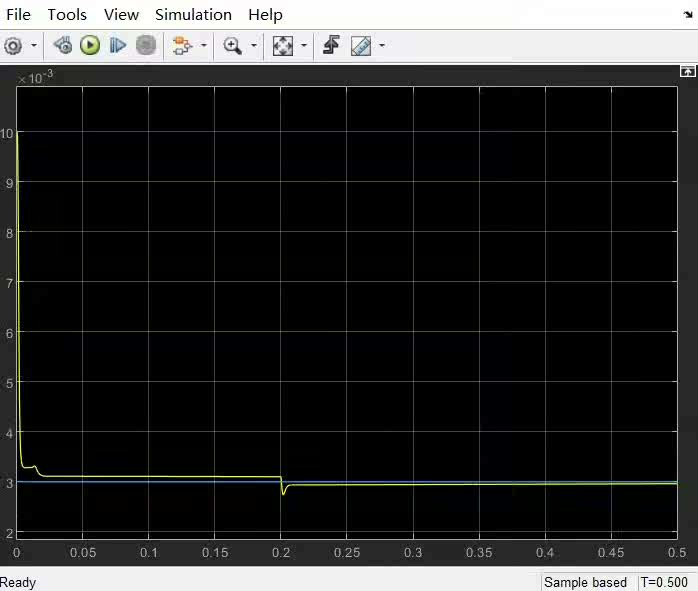
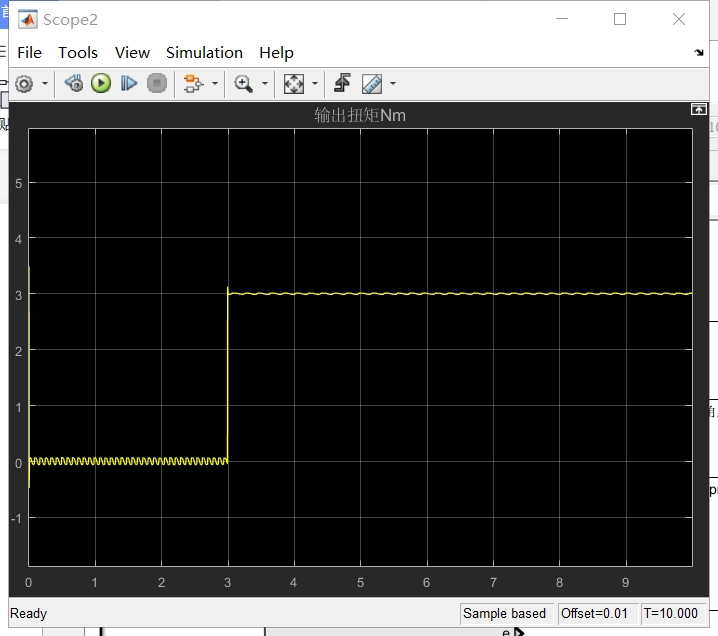
这模型不玩虚的——没那些花里胡哨的物理模块,全是Stateflow状态机和S函数搭的骨架,鼠标右键点生成代码直接能烧进STM32,这点比Simscape那套实诚多了。先瞅瞅运行效果:F5一按,电机空载嗖嗖转。注意d轴和q轴的电压方程里藏着转速耦合项,这就是无刷电机数学模型的精髓——看起来是静止坐标系,实际藏着旋转坐标系的彩蛋。仿真时在第三秒加入3Nm的负载,图中为模型和仿真结果(输出扭矩,转速,转
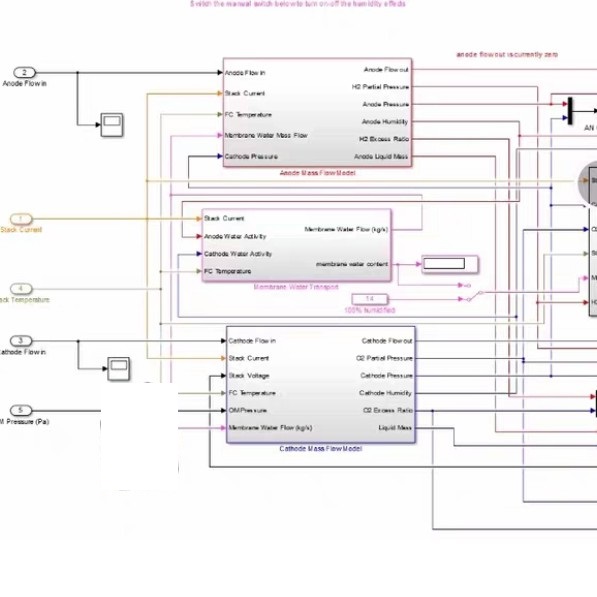
最近在折腾燃料电池控制器的开发,发现用MATLAB/Simulink搭质子交换膜燃料电池系统模型(PEMFC)真是上头。STM32fcu,燃料电池控制器,质子交换膜燃料电池系统模型(PEMFC),基于MATLAB/simulink开发,主要部分有空压机模型,供气系统模型(阴极和阳极),背压阀模型,电堆模型等。STM32fcu,燃料电池控制器,质子交换膜燃料电池系统模型(PEMFC),基于MATLA
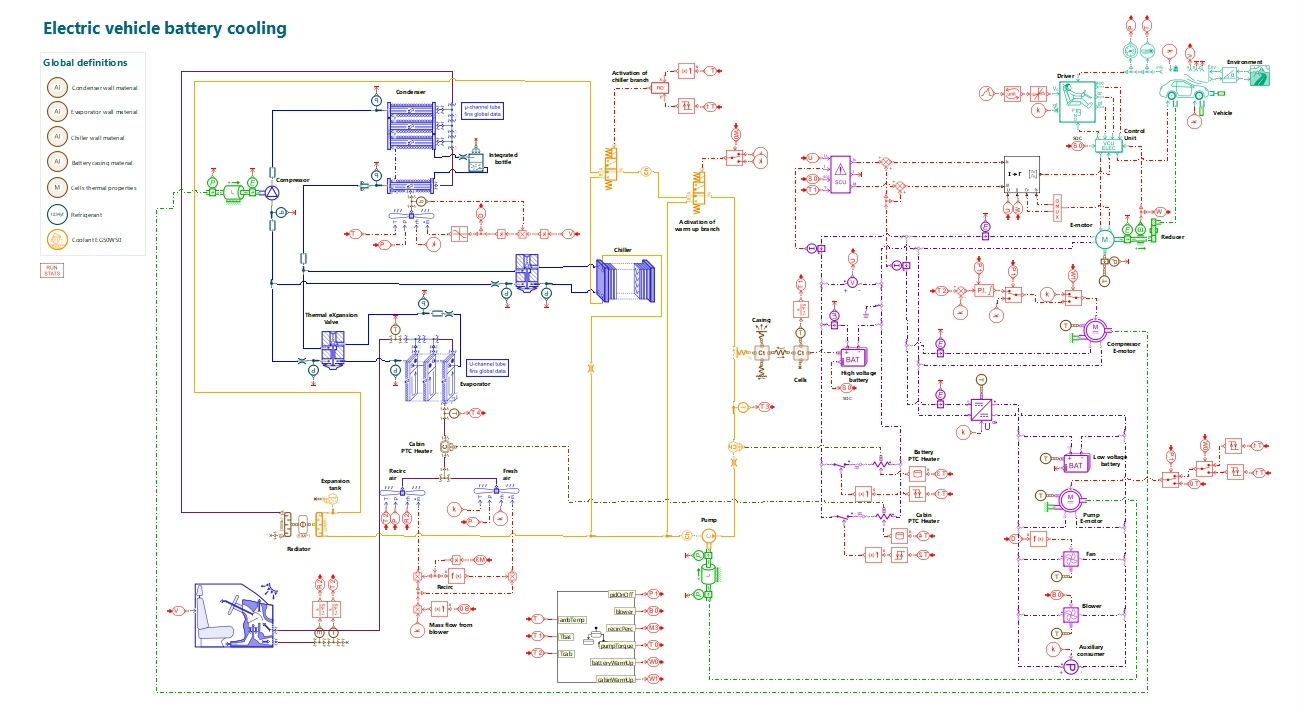
首先,Amesim的电池热管理模块主要分为两部分:电池模型和热管理模型。电池模型用来模拟电池的电化学行为,而热管理模型则是用来控制电池的温度。Amesim提供了几种不同的电池模型,比如等效电路模型(ECM)和电化学模型。接下来是热管理模型。热管理模型的核心是控制电池的温度,防止过热或过冷。总的来说,Amesim的电池热管理模块功能强大,但也需要一定的学习成本。最后,把电池模型和热管理模型结合起来,