- @ytzhirui


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要: 沙姆镜头通过倾斜镜头平面,使被测物、镜头和传感器三平面延长线共线,实现斜面全视野清晰成像,解决工业检测中倾斜拍摄导致的景深不足问题。其核心原理为沙姆定律,可精准贴合PCB涂覆层、芯片焊线等斜面结构。实际应用中需定制角度或使用转接环,虽存在梯形畸变,但在缺陷检测领域优势显著,成为狭小空间和斜面检测的优选方案。

内容讲3D视觉引导系统在工业机器人中的应用,包括原理、成像方式、算法链路、手眼标定、落地场景、选型趋势。摘要应简洁综合。</think>本文全面解析3D视觉引导机器人抓取系统:通过结构光、ToF、双目、线激光等成像方式获取工件三维点云,经识别定位、手眼标定等算法链路,实现无序抓取、上下料、装配等场景应用。相比2D视觉,具备高精度、免示教、快速换产优势,并正与AI融合走向具身智能。
机器视觉软件选型指南:6大主流平台对比 本文系统盘点了6款主流机器视觉软件的核心特点与适用场景: OpenCV - 开源免费,适合科研教学,但工业落地能力弱 HALCON - 高精度工业标杆,算法强大但成本高昂 VisionPro - 工业成熟度高,平衡易用性与灵活性 MIL - 激光定位专精,性价比突出 Sherlock - 多算法融合,适合复杂检测场景 VisionMaster - 国产代表,
本文聚焦汽车冲压车间下料码筐环节的智能化升级,剖析了传统人工搬运与机器人示教方式在效率、柔性与精度上的痛点,并介绍了梅卡曼德 AI + 3D 视觉自动化装筐解决方案。方案通过 3D 视觉识别定位料筐关键特征、结合自研视觉与机器人编程软件,实现精准放置、柔性换型与防错检测,助力汽车制造从自动化迈向智能化。
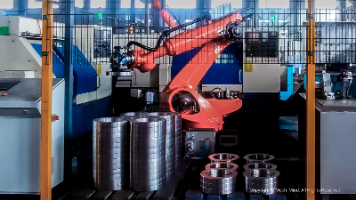
摘要:梅卡曼德推出的3D视觉引导惯性环上料系统有效解决了汽车发动机减震器制造中的核心痛点。该系统采用Mech-Eye LSR L工业级激光3D相机和AI视觉算法,克服了高亮反光工件识别难题,在强光(>20000 lx)环境下仍稳定运行。支持十多种规格工件的柔性生产,实现从识别、抓取到翻面、测厚的全自动流程,替代人工后产能提升3倍,显著降低货损。该方案为汽配行业提供了高精度、高柔性的智能制造解决方案
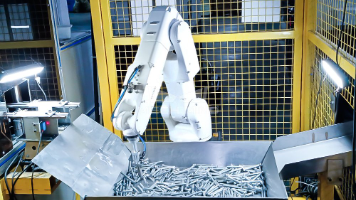
摘要:梅卡曼德3D视觉引导系统成功解决汽车制造中螺栓上料难题。针对小尺寸、高反光、散乱堆叠的金属螺栓,系统采用Mech-Eye PRO M工业相机实现亚毫米级成像,结合AI算法实时规划抓取路径,节拍达3s/件。实际应用表明,该方案有效克服环境光干扰和多规格混线挑战,实现99%以上的抓取成功率,助力客户实现全自动化生产,显著提升效率并降低人力成本。系统通过"3D视觉+AI+智能规划"技术闭环,为制造
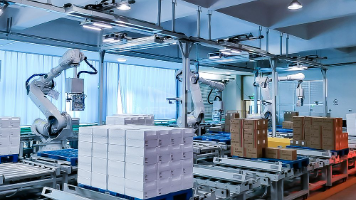
梅卡曼德AI+3D视觉方案破解传统物流拆码垛难题。该方案针对某制造企业复杂需求,通过工业级3D相机Mech-Eye DEEP和AI算法,实现多SKU混拆混码、半垛续码等功能,兼容深色/白色箱体及各种表面特征。系统具备智能避撞、快速适应新货品等优势,支持6工位协同作业,单机器人对应多相机工位,能与AGV、WMS无缝对接。目前已成功应用于食品、医药、电商等行业数千项目,显著提升自动化水平,降低人工成本
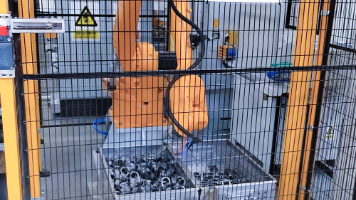
经过车削研磨的轴承套圆环表面光亮如镜,高反光材质极易反射车间环境光,轴承套来料通常是杂乱无序地堆叠在深筐中。机器人极易在抓取时发生碰撞,不仅清筐率低,稍有不慎就会划伤昂贵的工件表面,导致废品率上升。在上料过程中,轴承套的微小重量差异、姿态偏移等可能导致抓取失败,清筐率受到较大影响。同时,轴承套的反光特性极易影响机器人识别、路径规划,进而划伤、磕碰轴承套表面,影响产品质量。客户希望通过引入AI视觉技
摘要: 九点标定与3D手眼标定是机器视觉中两种核心标定方法,分别针对不同场景需求。九点标定适用于2D平面,通过9或12个采样点建立像素坐标与机器人平面坐标的映射,适用于分拣、贴标等二维作业;3D手眼标定则解决空间6自由度位姿变换,分“眼在手外”(相机固定)和“眼在手上”(相机随动)两种模式,需多姿态标定板配合相机内参标定,适用于无序抓取、装配等三维场景。选择标定方法需根据工件空间特性:平面用九点,
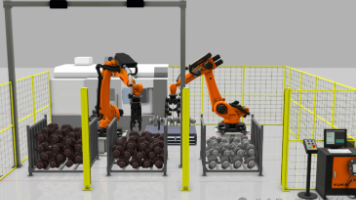
摘要:在3D视觉引导的工业机器人应用中,抓取偏移问题可能由多个环节导致。排查步骤包括:1)检查点云质量及匹配效果,确保工件特征完整;2)验证相机内参准确性;3)确认手眼标定外参正确;4)检测机器人本体精度(零点校准、绝对/重复精度)。系统精度取决于从视觉到机械的完整链路,需综合排查各环节。致瑞图像提供专业智能视觉解决方案。