- @yjw0911


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
下载链接https://download.csdn.net/download/yjw0911/85043079。下载地址(资料审核中):包括urdf文件,matlab程序制作urdf的solidworks模型。

代码下载链接
下载https://download.csdn.net/download/yjw0911/850019961、三维避障路径规划2、路径规划仿真
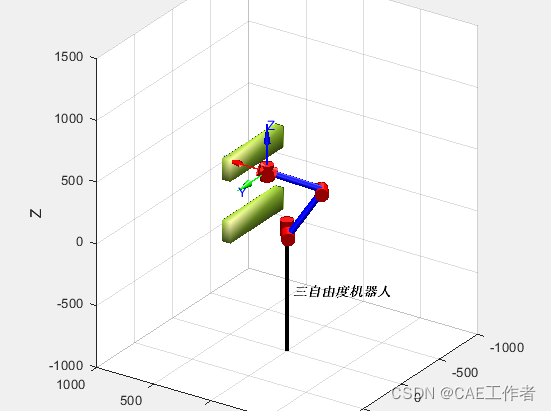
代码下载链接%%动力学clcclear allclose alldeg = pi/180;%动力学连杆参数建模示意L1= Revolute(‘d’, 0, ‘a’, 0, ‘alpha’, 0,‘modified’, …‘I’, [0.1183 -0.0001 0.0001;-0.0001 0.1182 0.0001;0.0001 0.0001 0.0140], …‘r’, [0.0002 0.0

模型与matlab代码下载其他代码见下载链接以下是动力学分析参数,由solidworks导出

需要三维模型、admas源文件、matlab代码等可付费联系博主,或者扣扣2386317960。关键的四个点轨迹线与运动学分析一致,可以判断仿真关节设置正确。仿真设置驱动构件速度设置。

D-h表如下[外链图片转存失败,源站可能有防盗链机制,建议将图片保存下来直接上传(img-9C5pdIGG-1666495203285)(data:image/svg+xml;utf8,)]**[外链图片转存失败,源站可能有防盗链机制,建议将图片保存下来直接上传(img-gtcrHorV-1666495203286)(data:image/svg+xml;
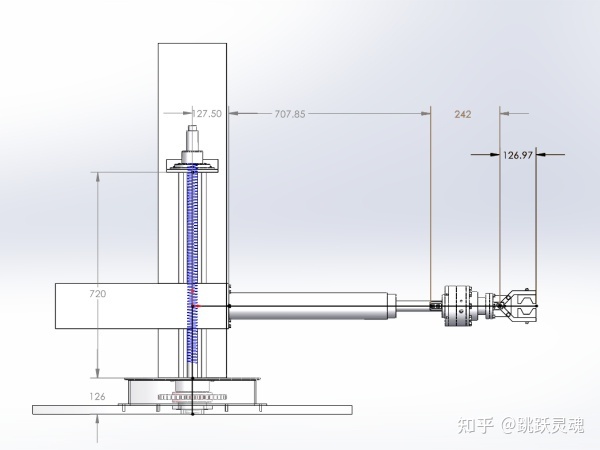
所设计的机器人由多个连杆机构组成,其关节类型包括旋转关节和移动关节两种。利用Matlab中机器人仿真工具箱Robotics Tool中Link和SerialLink两个函数可建立机器人模型[ ]。式中,theta为关节变量;alpha为扭转角;sigma表示关节类型(0为旋转关节,1为移动关节);前四个参数分别对应表1中的 , , ,。%输入JD,即6个关节变量的值,求解正运动方程。6的数组,代表
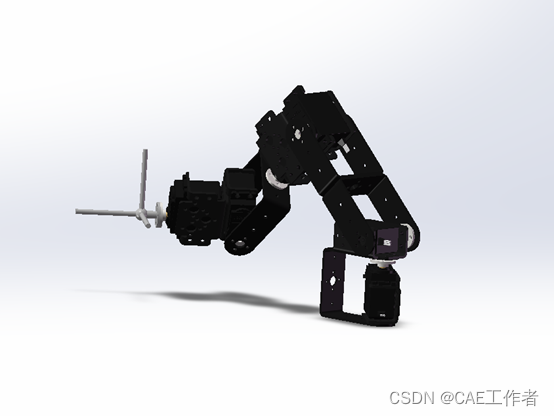
六轴机械臂搬运仿真(机器人工具箱)1、建立机械臂模型 工作台、货物。其他运动过程见下载代码。

六轴可视化机械臂仿真(三维模型导入matlab)