- @yasdasdp


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在STM32微控制器中,Boot引脚是决定芯片启动方式的关键配置引脚。这些引脚的状态在上电复位时被锁存,决定了处理器从何处获取最初的程序代码。正确理解和配置Boot引脚对于STM32的开发、调试和生产都至关重要。STM32系列微控制器通常提供两个Boot引脚(Boot0和Boot1),通过不同的组合可以设置多种启动模式。这种设计为开发者提供了灵活的启动选择,能够适应不同的开发阶段和应用场景需求。
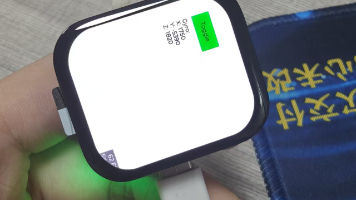
本文介绍了在黄山派开发板上使用LVGL8和LSM6DS六轴传感器的过程。首先通过menuconfig配置传感器使能和I2C接口,然后创建lv_sensor.c/h文件实现传感器初始化、数据采集等功能。在LVGL界面中创建标签控件,通过定时器实时更新并显示陀螺仪数据。最终实现了一个带背景色切换按钮和实时陀螺仪数据显示的GUI界面。文章详细说明了配置步骤、代码实现方法及传感器数据读取显示的完整流程。
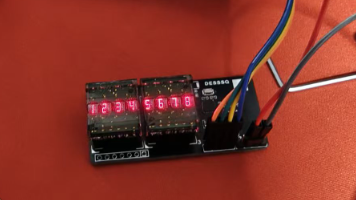
摘要:本文介绍了HPDL1414数码管驱动模块的实现过程,通过STM32L0系列微控制器控制。该模块使用D0-D6数据线传输ASCII码后7位数据,A0/A1选择显示位,WR控制数据写入。文中详细说明了引脚定义、初始化设置、字符显示函数等关键代码实现,特别是解决了地址反向映射问题。最终成功驱动8位数码管显示"12345678"等字符串,并附上了实际运行效果图。整个驱动方案基于H
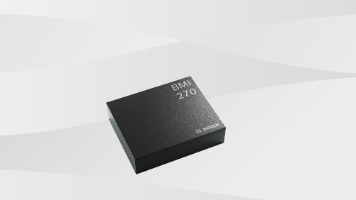
博世BMI270是一款高性能低功耗6轴惯性测量单元(IMU),集成3轴加速度计和3轴陀螺仪,专为消费电子和物联网设备设计。该传感器采用2.5×3.0×0.8mm超小型封装,支持±2g至±16g加速度测量和±125dps至±2000dps角速度测量,工作电流仅80μA。BMI270创新性地集成了机器学习内核(MLC),可在本地运行AI模型进行运动模式识别,并支持多种低功耗模式。主要应用于智能穿戴、A
在输出模式(通用或复用)下,需要配置输出驱动器的速度(翻转速率)。只有标有"FT"(Five-volt Tolerant)或类似标识的引脚,在配置为输入模式(浮空、上拉、下拉)或开漏输出模式(且外部上拉到≤5V)时,才能安全地承受5V电压输入。(高阻态),以避免在系统稳定前产生意外电流或冲突。方便实现不同电压域逻辑的兼容(例如,STM32工作在3.3V,通过外部上拉到5V,即可与5V逻辑器件通信)

1.主芯片:stm32g431rbt6。负责程序执行、外设控制等核心功能。2. 电源电路:使用线性稳压器me6211,相比ams1117这款ldo,虽然供电电流小了很多,但静态功耗和封装大小都十分符合作者喜欢。3.晶振电路:只使用一个32m晶振和两个12pf电容,来节省gpio口和整个pcb费用。4.复位电路:手动复位,通常接10kΩ上拉电阻至VDD,按键接地。在外加一个电容来确保单片机有足够时间
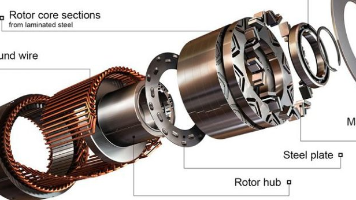
摘要: 永磁同步电机(PMSM)分为内嵌式(IPM)和表贴式(SPM)两种结构。IPM电机永磁体嵌入转子内部,机械强度高,具有凸极效应(Ld≠Lq),转矩由永磁转矩和磁阻转矩共同组成,适合高速、宽调速应用(如电动汽车),但控制复杂。SPM电机永磁体粘贴在转子表面,结构简单(Ld≈Lq),转矩主要依赖永磁转矩,控制易实现但高速性能受限,适用于家电、机器人等场景。IPM功率密度高,SPM成本低,二者各
这是因为社区在18.04的版本中已经移除掉了python2。可以继续编译,后面耐心等待即可。编译泰山派sdk的时候报错。重新运行全编译的指令。
最近在研究飞控,接触到了字符叠加芯片。
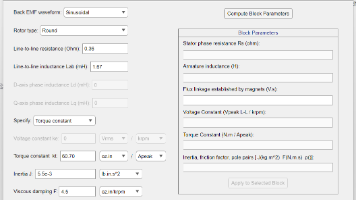
Simulink中的PermanentMagnetSynchronousMachine模块可自动计算电机参数。基础特性包括正弦波反电动势(适用于高精度控制)和隐极转子结构(简化控制)。电气参数含线间电阻(0.36Ω)和电感(1.67mH),影响铜损和暂态特性。机械参数含转动惯量(5.5e-3 lb·in·s²)和极对数(4),决定动态响应和同步转速。模块支持通过转矩常数(60.70 oz·in/A