


- @xhtchina


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Git rebase主要有两个核心用途:一是用于并行开发时同步主干代码,二是合并本地提交记录。在并行开发场景中,rebase能将当前分支的开发线重新基于目标分支的最新提交,保持提交历史的线性整洁。在提交记录整理方面,通过交互式rebase(-i)可以合并多个临时提交,使提交历史更加清晰。这两种操作都需要注意解决可能出现的冲突,但能有效优化版本控制流程,特别适合需要保持干净提交历史的开发场景。
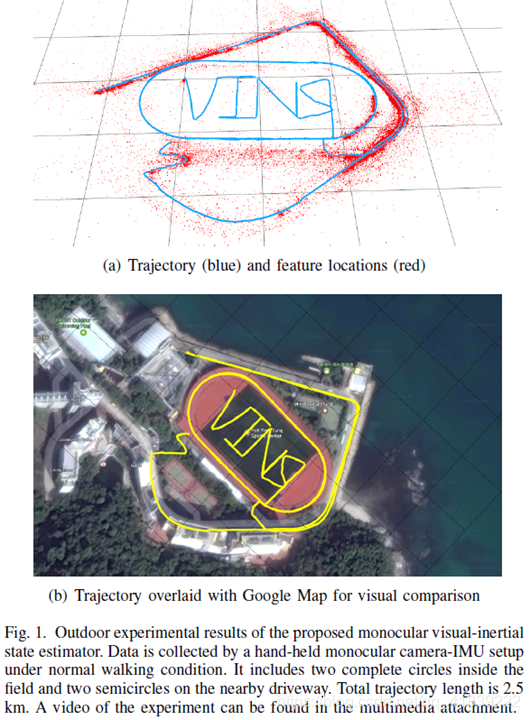
港科大的VINS-Mono作为目前state of the art的开源VIO项目,是研究视觉与IMU紧耦合的必读算法,网上的论文解读与代码实现也非常丰富(感谢!)。为更好地进行学习,本人在几篇VINS论文解读与翻译的参考与改进下,完成了自己对全文的阅读与翻译,以后将逐步更新自己对算法的解读,欢迎大家一起讨论。原文:VINS-Mono A Robust and Versatile Monocula
在线标定设计为何需要标定不同传感器需要协同使用,故需要把它们的数据放在同一坐标系,这时就需要坐标系的转换关系,也就是标定关系,所以需要进行标定为何需要在线标定传感器标定分为出厂标定和在线标定。出厂标定可以花高额的成本建造标定场地、制作标定工具、雇佣专业的标定人员进行流水化作业,故出厂精度高、可靠性强,且由于规模化成本反而低。汽车出厂后,在实际的运行过程中可能由于温度、温度的变化以及车体的机械震动、
文章首先概述了传感器的基本定义和分类,为后续的内容奠定了基础。接着,通过精心绘制的原理图,详细解释了不同类型传感器(如温度传感器、压力传感器、光电传感器等)的内部结构、工作原理以及信号转换过程。这些图解不仅直观展示了传感器的工作机制,还帮助读者更好地理解传感器在实际应用中的功能和作用。此外,文章还探讨了传感器技术的发展趋势和未来应用前景,展示了传感器在物联网、工业自动化等领域的广阔应用空间。通过本

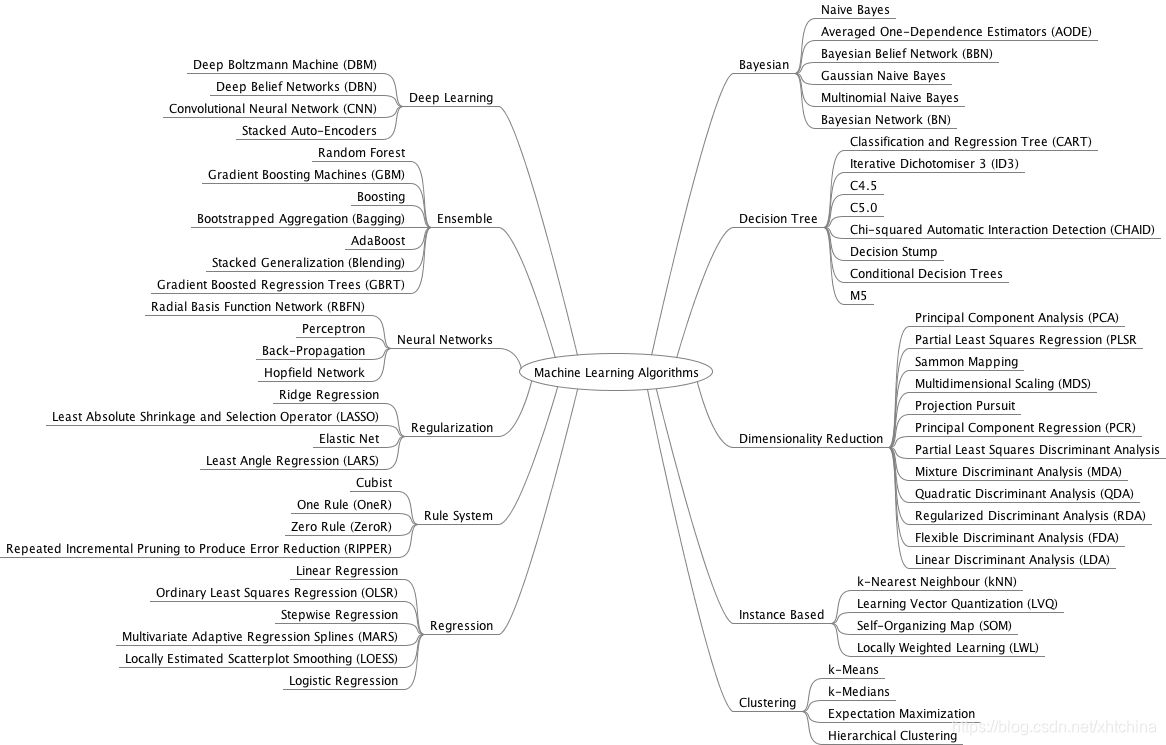
在统计学和机器学习领域,线性回归可能是最广为人知也最易理解的算法之一。预测建模主要关注的是在牺牲可解释性的情况下,尽可能最小化模型误差或做出最准确的预测。我们将借鉴、重用来自许多其它领域的算法(包括统计学)来实现这些目标。线性回归模型被表示为一个方程式,它为输入变量找到特定的权重(即系数B),进而描述一条最佳拟合了输入变量(x)和输出变量(y)之间关系的直线。例如:y=B0+B1*x我们将在给定输
摘要:本文详细介绍在Ubuntu24.04安装中文输入法的完整流程。首先通过命令行安装fcitx输入法框架,然后在系统设置中管理安装语言包并选择中文支持,最后在键盘设置中添加具体的中文输入法。文章提供了从软件安装、语言包配置到输入法选择的分步指导,并提示可能需要系统重启。适合不同水平的Ubuntu用户参考,帮助实现流畅的中文输入体验。(96字)
摘要:本文介绍了不同规格电线(1、1.5、2.5、4、6平方)的负荷能力。根据国家标准,1平方铜线可承受6A电流,1.5平方约3723瓦,2.5平方在220V下为4.4千瓦,4平方铜线三相供电可达23千瓦,6平方铜线可负荷10千瓦。同时指出电线载流量与敷设方式、环境温度有关,并提供了单相和三相电路中的功率换算方法。10平方铜线约可承受15.4千瓦负载。建议选择电线时参考对应安全载流量。
随着激光雷达在自动驾驶领域的广泛应用,点云数据处理成为关键技术挑战。本文系统梳理了激光雷达点云的处理流程,包括数据接收解析、运动畸变补偿、滤波降噪等预处理环节,以及基于传统算法和深度学习的感知处理方案。同时分析了点云配准技术在建图定位中的应用,并针对工程实践中遇到的噪点干扰、FOV设计、多雷达协同等问题提出解决方案。研究表明,点云处理需结合硬件性能与算法优化,通过多传感器融合和深度学习模型提升处理

CloudCompare安装与基础操作指南 安装方法: 直接安装:官网下载或使用sudo apt install cloudcompare命令 编译安装:需从GitHub克隆仓库,通过CMake编译(需启用QPCL插件支持PCD文件) 核心功能模块: 文件操作:支持点云打开/保存、坐标设置、原始加工和3D鼠标支持 编辑工具:提供克隆、合并、子采样、坐标变换、分割裁剪等功能 颜色与法线:支持颜色设置
摘要:本文探讨了使用Python暴力破解Zip加密文件的技术方案,重点介绍了基于zipfile模块的数字密码和字母数字混合密码的破解方法。通过多线程和迭代器优化破解效率,分析了传统加密方式的局限性,并指出该方法适用于已知密码格式的有限场景。文章强调了合法使用的前提,同时揭示了简单密码的安全隐患,为数据安全防护提供了技术参考。
