


- @xa_lanyve


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
(23)ROS2 依赖正确导入:通过环境变量 + CMake + Python 路径,让 CLion 完整扫描 ROS2 头文件与 Python 包,实现智能提示。不用虚拟机、不用双系统、不占额外资源,配置一次,长期丝滑使用。无论是学习 ROS2 基础、做课程设计,还是开发实际项目,这套环境都完全够用。(22)CLion ↔ WSL2 深度联动:Windows 端 IDE 直接调用 Linux 端

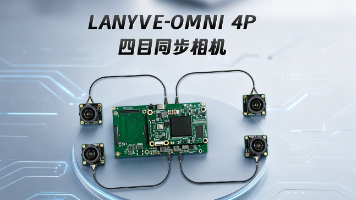
当前,OAK-4p-New、Feynman M360等产品均已采用多鱼眼相机方案实现全向感知,印证了四目同步设计的技术共识。无论是园区物流AGV在复杂路况下的自主避障,还是工业巡检机器人在密闭管道中的精准定位,都离不开视觉传感器对环境的实时、精准感知。从服务机器人的全屋建图,到工业巡检机器人的精准导航,再到自动驾驶的多传感器融合——让机器“看清”世界的方式,正在被重新定义。相机底板仅77.5×42
前两篇聊完 Ceres 与 GTSAM,后端的观测数据却一直是凭空给的。本篇补上这块拼图:前端如何从两张原始图像出发,经 ORB 特征提取、匹配与 RANSAC 几何验证,产出相对位姿与 3D 路标点。前端是系统之眼,它的质量决定 SLAM 的上限。读完本文,你将打通"图像到观测"的完整链路,并收获一段可编译运行的两帧位姿估计代码。

相机的眼睛再灵,也绕不开三道坎:怕黑、怕白墙、算不出真实尺度。本篇换一种"看"法——让激光雷达主动发光测距,在无结构的点云里重新回答"提取什么、如何关联"两个老问题。读完你会理解 LOAM 的粗糙度选点、KD-tree 就近关联与点到线面残差的设计逻辑,横向认识 ICP/GICP/NDT 一族,还能带走一段可运行的 PCL 配准代码与实战避坑清单。

占据栅格并非建图的唯一答案,当任务需要材质信息、边界置信度或大范围导航时,我们需要别的地图表示。这一章我们来看反射栅格地图、不确定边界地图、拓扑地图与多机器人建图等替代表示,读完你将理解不同任务为何需要不同地图,以及 SLAM 系统在选择地图表示时的工程权衡。

当机器人位姿已知而地图 m未知时,我们要如何从带噪声的测距观测中逐步还原出可靠的环境地图m?占据栅格地图正是解决这一问题最经典、工程上应用最广的表示。沿着本章的推导走一遍,你会发现建图可以逐格递推、简单到只用加法,你会掌握它背后的二值贝叶斯滤波原理与完整算法,并理解它与 gmapping 等 ROS 建图包的关系。

上一章的马尔可夫定位搭好理论框架,Monte Carlo 定位(MCL)让它真正落地:全局定位、绑架恢复、算力可调,一套粒子滤波搞定。本文拆解 MCL 的三步循环,讲透随机粒子注入、自适应粒子数与混合提议分布等改进,读完你不仅明白 MCL 为何应用最广,还能看懂 ROS amcl 参数背后的原理。

机器人要自主行动,首先得回答"我在哪"。定位是导航与规划的地基,而初始位姿未知、运行中被"搬走"等场景,都让问题颇为棘手。本文把运动模型与观测模型组装成马尔可夫定位框架,讲清位姿跟踪、全局定位与绑架问题的统一解法。读完你将掌握网格定位与 EKF 定位的原理与边界,为粒子滤波定位打好基础。

运动模型解决了"机器人怎么动",观测模型则回答另一半问题:给定机器人位姿,传感器读数服从什么分布?它决定测量更新的质量,直接影响定位精度与鲁棒性,值得关注。本文围绕测距仪与地标两类传感器,拆解波束模型、似然场模型与地标模型的构造思路、优缺点与选型建议,帮你为定位与 SLAM 系统选好测量更新模块。

回顾核心观点:运动模型为贝叶斯滤波提供状态转移概率,是预测步的基石。速度模型以圆弧运动为基础、对命令速度加噪;里程计模型拆解旋转—平移—旋转三段加噪,更贴近真实机器人。两者均提供采样与解析两种形式,分别服务粒子滤波与高斯滤波,直接支撑 MCL、EKF-SLAM 落地。参数标定与多传感器融合,则是这套模型在工程上持续释放价值的方向。
