- @weixin_64037346


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
(1)机械臂运动学、动力学模型(扩展介绍)(2)机械臂轨迹规划、跟踪控制方向。
介绍李群与李代数理论,包括群(集合+运算)、李群与李代数定义、指数映射与对数映射、李代数求导与扰动模型(SLAM的定位即位姿估计)、李群和李代数Sophus库的使用等等。

介绍地图构建的相关知识,包括地图模块与感知模块、地图模块与定位模块、地图模块与决策模块、地图模块与路径规划模块的关系和交互,不同模块的交互方式决定了一个导航架构的基本构型,进而影响技术方案和业务效果,所以从地图模块出发理解导航是一个很不错的出发点。作为引入,可从构建地图的过程比喻、SLAM的实现要解决的问题、SLAM的传感器选型等等方面进行介绍。

介绍导航模块设计的方法,包括导航业务系统架构设计的原则、单线程/多线程导航模块设计、导航模块的抽象层级 业务需求层(模块功能) 模块被调API及服务接口层(对外服务) 私有数据结构接口层(私有内部数据) 私有算法层(移植相关) 模块逻辑层(模块内部处理流程) 支持模块层(其他模块支持)等等。

介绍了DWA_planner规划算法的原理、源码分析、工程部署经验及算法优缺点。添加图片注释,不超过 140 字(可选)

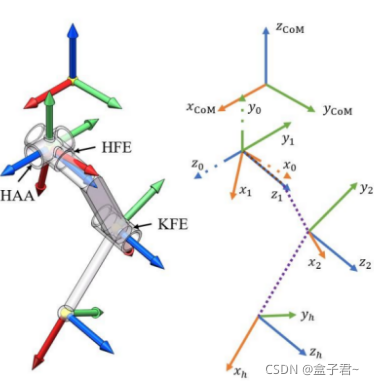
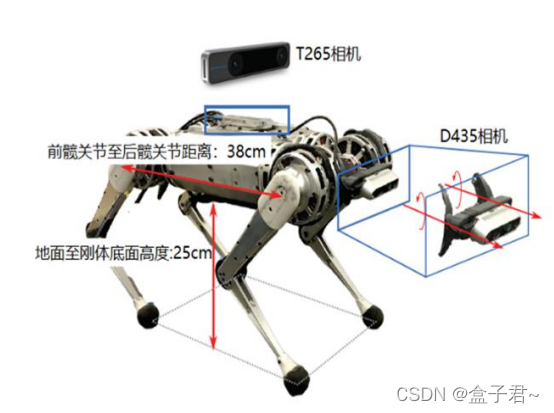
反馈控制方式计算反作用力+反作用力计算与线性约束的优化方法介绍。四足机器人支撑腿反作用力规划之反馈控制及线性约束条件优化方法。添加图片注释,不超过 140 字(可选)

下文介绍SPI转CAN通信板电路原理与设计,包括稳压电路设计、CAN通讯通讯收发电路设计,SPI通讯转CAN通讯的微控制器选型等等。

添加图片注释,不超过 140 字(可选)四足机器人足端摆线轨迹规划。

决策规划若不预先定义好业务场景按照流程来,必然存在决策规划风险 目前深度学习也好,传统的方案也好,自动驾驶做不到完全的人的思维能力,因为决策能力不足以实现复杂的推理,类比甚至是联想。要么过于保守的按照固定规则流程来,要么模糊决策存在风险。遵循交通规则去设计决策系统,比如,跟车要保持距离和一定速度,转弯让直行,比如不能随意变道,红绿灯,环岛,十字路口通过,都有相应的规则需要遵守;下面介绍无人驾驶/机

介绍机器人/无人驾驶常用的数据采集方案,单机器人采集和多机器人采集等等。