


- @weixin_62952541


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
因为NVIDIA Xavier NX是一款arm架构的嵌入式开发板,因此安装方式与x86架构有所不同,虽然官网上提供了Nano的安装方式,但是按照这个流程安装后,在实测过程中仍有许多错误(例如数据丢失、imu显示不出来等等),接下来提供一个没有报错的安装方式。核心板:NVIDIA Xavier NX系统:Ubuntu18.04内核:4.9.140L4T:32.4.3!!!Librealsense和

接着上篇,使用奥比中光的Astrapro相机(乐视三合一相机)orb-slam2稠密回环建图。

在ch5/rgbd路径下。

在target_link_libraries 最后 加上 fmt即可。

CMakeLists.txt中:在后面加上 fmt2.不存在用户定义的从 "std::_Bind" 到 "const cv::ParallelLoopBody" 的适当转换:error: invalid initialization of reference of type ‘const cv::Para

由于修改了PX4 sitl_gazebo中的gazebo_gimbal_controller_plugin.cpp(源代码不能控制多无人机的云台),要再编译一次。如果是false,一般是因为.bashrc里的路径写的不对,仔细检查。终端出现: iris_0: communication initialized ,则表示与0号iris成功建立通信,之后在另一个终端运行。Gazebo启动后,在另一个终

【代码】视觉slam14讲 ch7 / pose_estimation_3d2d.cpp 实现过程。
【代码】视觉slam14讲 ch7 / pose_estimation_3d2d.cpp 实现过程。
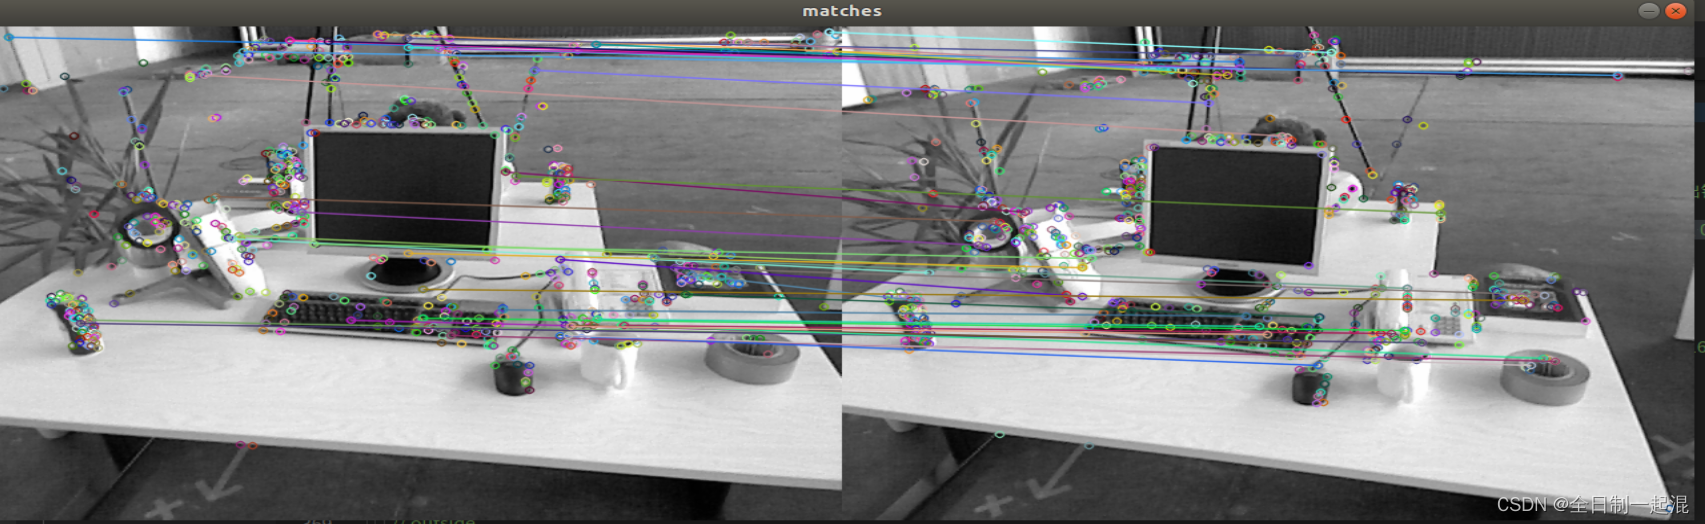
【代码】视觉slam14讲 逐行解析代码 ch7 / orb_self.cpp。
我们首先从数据集读取入手,包括读取数据集的参数文件来获得相机的内参和外参,以及读取图片,因此,我们还需要抽象出相机类、数据集类、参数配置类。相机类最简单,我们先来实现它。
