


- @weixin_61876315


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
自身电脑ubuntu20.04由于工作需要humble,遂采用docker安装安装之前可以先用鱼香ROS的一键安装代码,里面又一键安装docker以及ROS docker版但是一键安装过程中有人可能出现报错,无法下载(比如我),所以整理一下安装的全过程。
trajectory_msgs/JointTrajectory trajectory :这里面传入了机器人的运行轨迹,包含了机器人各关节运行的位置、速度、加速度、运行时间等等。这几个都是时间和目标的容忍度。如果发送到服务端发现没法在规定时间内运行到响应位置,就会回传拒绝的请求。
如果记录中包含 shutdown 或 crash,则可能是人为操作或系统故障导致。如果输出包含内存或 CPU 错误信息,例如 EDAC memory error,可能需要更换相关硬件。当 Ubuntu 系统意外重启时,排查原因需要从系统日志、硬件状态和定时任务等多个方面入手。如果日志中显示内存错误或硬件问题(如温度过高),需进一步检查硬件状态。通过以上方法,可以有效定位并解决 Ubuntu 系统的
作者为大三学生,本博客为边学习边使用,如有错误,请见谅。在文章结束附加代码。

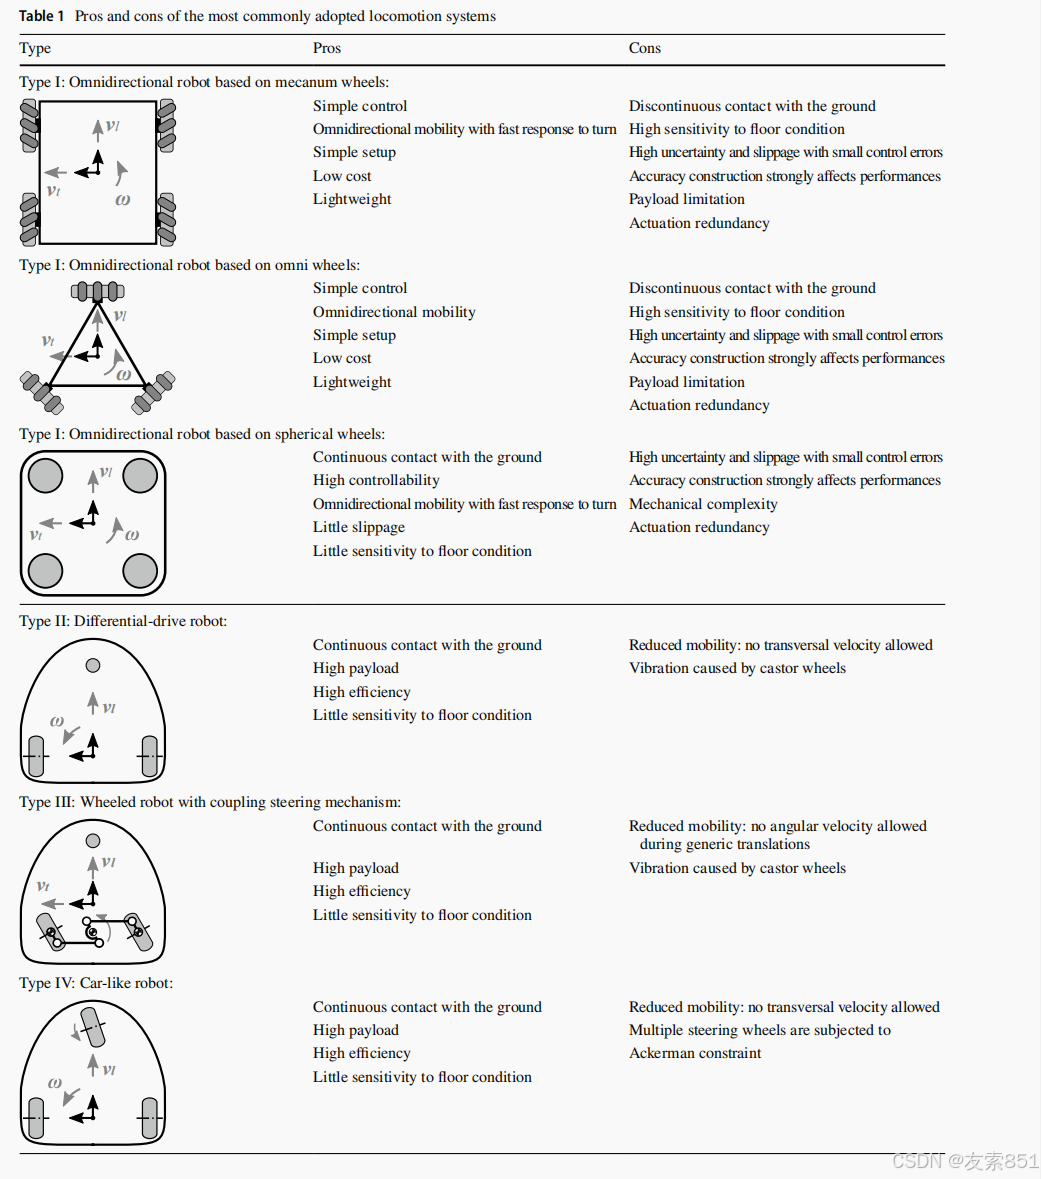
但有利也有弊,首先相较于传统的包胶轮,复杂的结构自然价格更为昂贵,其对使用环境也更为苛刻,路面必须平整,使用寿命、载重以及运行速度也处于劣势,综合来说应用成本较高,性价比略低。驱动轮与电机减速器输出轴直连,辅以轴承座等部件减轻输出轴的受力,动力输出上更平顺,速度上相比于自由轴的更有优势,但同样的其转弯半径要比自由轴的更大,在曲线过弯的灵活性能力上要打上折扣。这种结构的AGV受益于驱动轮的自由度高,
在有光盘基础上最简单添加增强功能方法

作者为大三学生,本博客为边学习边使用,如有错误,请见谅。在文章结束附加代码。