- @weixin_52908342


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
广义少样本 3D 点云分割(GFS-PCS)的要求很现实:模型先在基础类上训练,注册少量新类样本后,不依赖任何支持样本就能同时分割基础类与新类——这是落地场景(新类层出不穷的室内/机器人感知)真正需要的能力。现有方法(CAPL、GW)全靠原型学习 + 支持/查询特征交互精炼,但信息源只有那几个少样本——新类知识稀疏是天花板。与此同时,3D 视觉语言模型(RegionPLC、OpenScene 等)
大型视觉语言模型(LVLM)最常见的翻车现场:图里没有车,回答里却有——这就是物体幻觉。已有研究把原因归到预训练统计偏差、参数知识过拟合、特征学习偏差等,缓解手段要么靠指令微调、要么靠事后修正器(Woodpecker 调 ChatGPT 改答案)、要么靠对比解码(VCD 用加噪图像做负样本、OPERA 惩罚幻觉 token)。注意力缺失(attention deficiency)。作者实测 LVL

大语言模型做端到端路径规划已被反复证明不靠谱。如果它们规划不好,能不能退一步,当好规划框架里的"评估器"(critic)?毕竟"评估比生成容易",而 LLM/VLM 在预训练中积累的大量常识(卡车难转弯、消防机器人要覆盖更大面积)恰恰是手工设计评估函数时最难编码的东西。PATHEVAL。给定同一环境中的两条路径(2D/3D 渲染图)和一段自然语言场景描述(如"战区中行驶需隐蔽并尽快抵达"),VLM
本项目分享了一个基于STM32和ADXL345三轴加速度传感器的完整开源方案,包含硬件接线、IIC/SPI双驱动、姿态解算算法和上位机可视化代码。ADXL345是一款±2g~±16g量程的数字加速度计,广泛应用于姿态检测、倾角测量等领域。项目提供了详细的流程图、硬件连接说明(IIC模式)和核心代码实现,包括传感器初始化、数据读取以及Roll/Pitch姿态解算。关键技术点涵盖量程选择、滤波处理和动
物理 AI 的概念并不新鲜,为什么偏偏在这个时间点爆发?世界模型——让 AI 开始理解物理规律,而不只是统计规律;数字孪生——让机器可以在虚拟世界里「先试错」,把昂贵的失败留在仿真里;强化学习——让机器人在反复练习中学会动作,而不是靠人工一条条写规则;算力底座——以英伟达为代表的公司,搭建了从训练、仿真到部署的整套基础设施。产业侧的信号也很密集:今年上半年全球人形机器人出货量同比增长超过四倍;8
增加:最直接有效的优化,通常设为 4-8,实现数据加载与训练并行。使用:避免 epoch 间重复创建 worker 的开销。启用:加速 CPU→GPU 数据传输(仅 GPU 训练时)。预加载到内存:对于小数据集,将所有数据预加载到内存可彻底消除 I/O 瓶颈。使用缓存文件格式:HDF5/LMDB/Pickle 等大文件格式比大量小文件读取更高效。预热文件系统缓存:训练前先遍历一遍数据,让操作系统缓
本数据集面向计算机视觉目标检测任务,专为纸箱/货箱目标检测模型训练、验证与测试设计,共包含约10800张高质量标注图像。该数据集聚焦于纸箱单类别目标的精准检测与定位,可广泛应用于仓储盘点、物流分拣、产线计数、搬运机器人抓取与电商出库核验等场景,适用于YOLOv5/v7/v8/v10/v11/v12等主流检测框架。随着智慧物流和仓储自动化的快速发展,利用计算机视觉技术实现纸箱的自动检测与计数已成为提
本数据集面向计算机视觉目标检测任务,专为纸箱/货箱目标检测模型训练、验证与测试设计,共包含约10800张高质量标注图像。该数据集聚焦于纸箱单类别目标的精准检测与定位,可广泛应用于仓储盘点、物流分拣、产线计数、搬运机器人抓取与电商出库核验等场景,适用于YOLOv5/v7/v8/v10/v11/v12等主流检测框架。随着智慧物流和仓储自动化的快速发展,利用计算机视觉技术实现纸箱的自动检测与计数已成为提
在 Unix/Linux/macOS 系统中,一切皆文件。操作系统通过文件描述符(File Descriptor,FD)来管理进程对各种资源的访问。普通文件(.txt.jpg.csv等)网络套接字(Socket)管道(Pipe)标准输入/输出/错误(stdin/stdout/stderr)GPU 设备文件共享内存进程间通信的队列操作系统对每个进程可以同时打开的文件描述符数量设置了上限,称为。
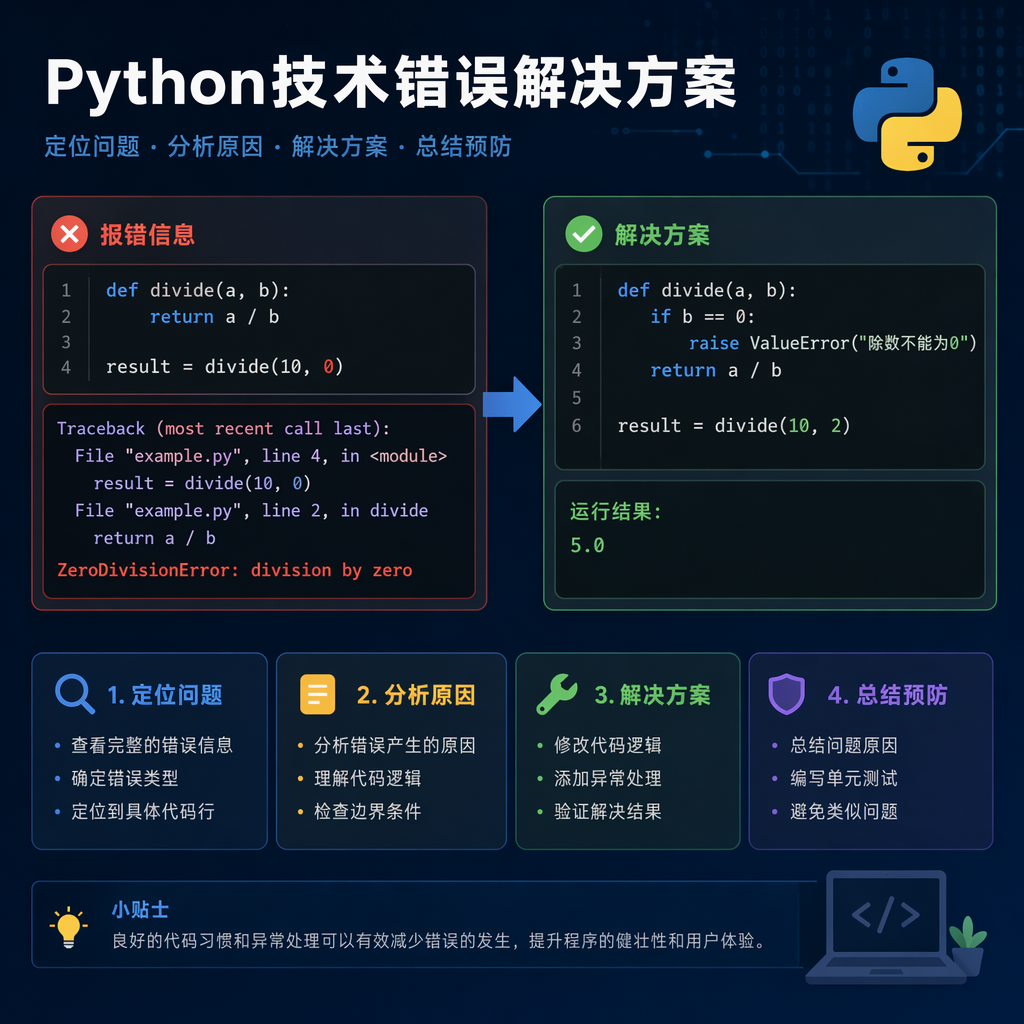
可分页内存(Pageable Memory):普通内存,操作系统可以将其换出到磁盘(swap space),以释放物理内存。页锁定内存(Pinned/Page-locked Memory):被锁定在物理内存中,不会被操作系统换出。GPU 通过 DMA(Direct Memory Access)技术直接从 CPU 内存读取数据。DMA 操作要求源内存是页锁定的,因为 DMA 操作不能触发缺页中断。先