


- @weixin_50084948


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文通过“分步引导式AI编程”方法,逐步复现众擎T800机器人在MuJoCo仿真中的行走推理。从环境验证、结构认知到仿真控制、MNN策略推理与调试优化,共拆解17个步骤,每步聚焦单一问题,确保理解准确、代码可运行。核心经验包括:先理解结构再编码、可视化加速调试、日志辅助定位问题、初始姿态关键。该方法适用于其他具身智能机器人策略复现,具有强可迁移性。
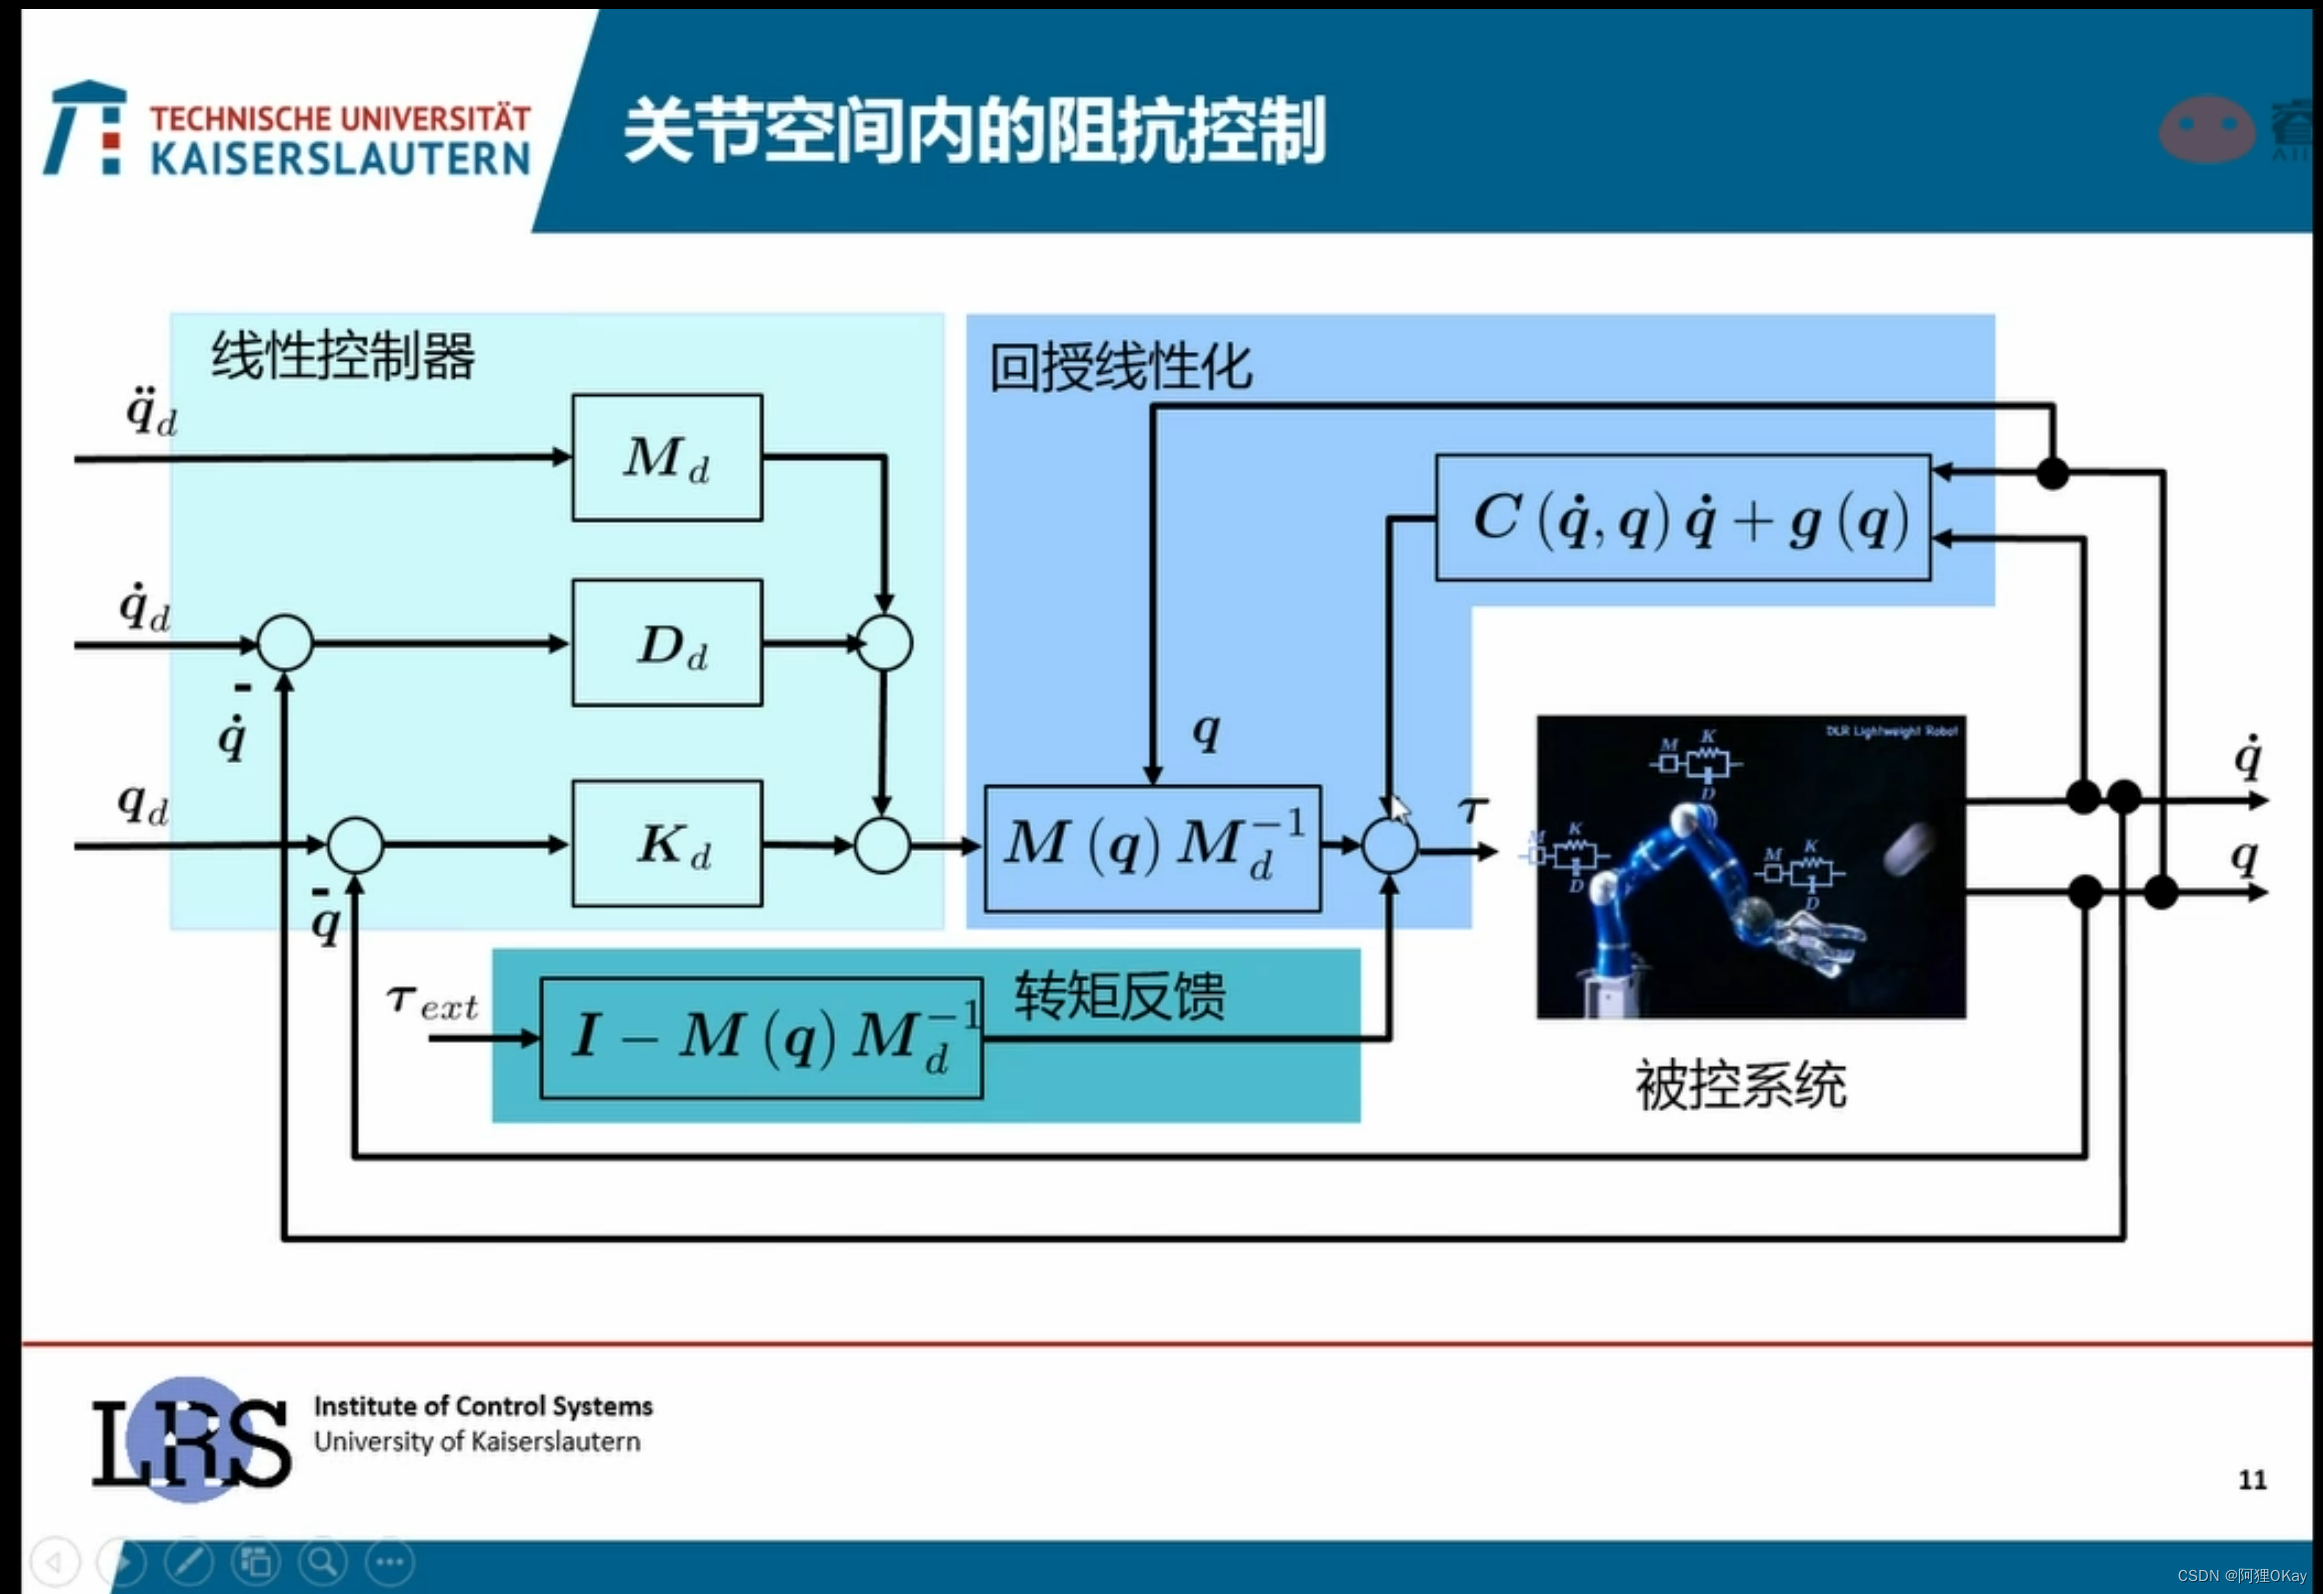
总体上可以分为三部分1.回授线性化,将系统变为线性系统,用线性控制器去控制2. 转矩反馈,对应关节控制力的外力部分3. 线性控制器总体输出为期望的关节扭矩,发送给机器人。...

文章摘要 本文详细记录了将物理串口设备数据通过Windows转发至WSL并最终映射到Docker容器的完整流程。以LD14P激光雷达(CH9102芯片)为例,分三阶段实现:1)Windows端安装CH343SER驱动并验证COM口通信;2)使用usbipd工具将USB设备转发至WSL;3)在WSL中通过cdc-acm驱动识别设备为/dev/ttyACM0。文章特别比较了cdc-acm与ch341-
YOLO11 在 RK3576 上部署流程(Python 3.8 推荐)本文档整理了从环境准备到模型推理的完整流程。
YOLO11 在 RK3576 上部署流程(Python 3.8 推荐)本文档整理了从环境准备到模型推理的完整流程。
或者再多添加如下参数settings=wandb.Settings(base_url="http://35.186.228.49", api_ignore_ssl=True)网络问题比较复杂,最直接有效的方式,还是使用wandb的离线模式,在初始化时,添加如下一个参数mode="offline"表示你正在连接到一个不使用有效SSL证书的Weights & Biases服务器,并且你决定忽略SSL验

本文提供了RVT/RVT2机器人视觉变换器项目的环境配置指南,主要包括:1. 参考了NVIDIA发布的RVT系列论文和GitHub仓库;2. 详细记录了驱动版本(NVIDIA 570.133.07)、CUDA 11.3和Python 3.8.20环境配置;3. 提供了一键收集环境信息的Shell脚本,可生成包含操作系统、GPU、CUDA、Python包等完整信息的报告;4. 给出了.bashrc中
查看当前使用的python路径pythonimport syspythonpath = sys.executableprint(pythonpath)输出:/usr/bincd到该目录下,右键属性或者ll查看python软连接地址,实际调用为python2.7。rm -f python再创建新的软连接ln -s /usr/bin/python3.5 /usr/bin/python此时python