- @weixin_45703465


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
undefined reference to `pcl::visualization::PointCloudGeometryHandlerXYZ<PointXYZIL>::PointCloudGeometryHandlerXYZ(boost::shared_ptr<pcl::PointCloud<PointXYZIL> const> const&)'
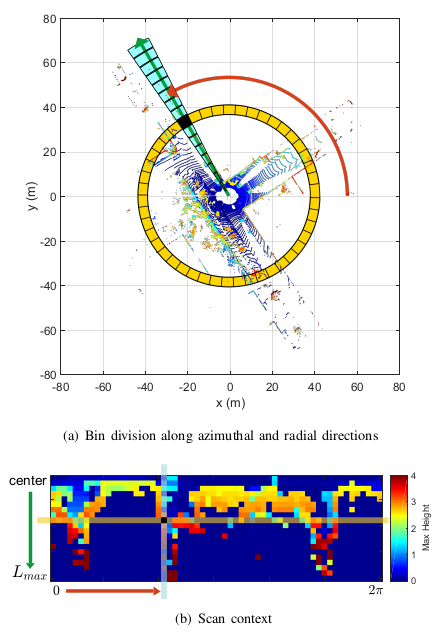
ScanContest基于激光雷达的回环检测方法
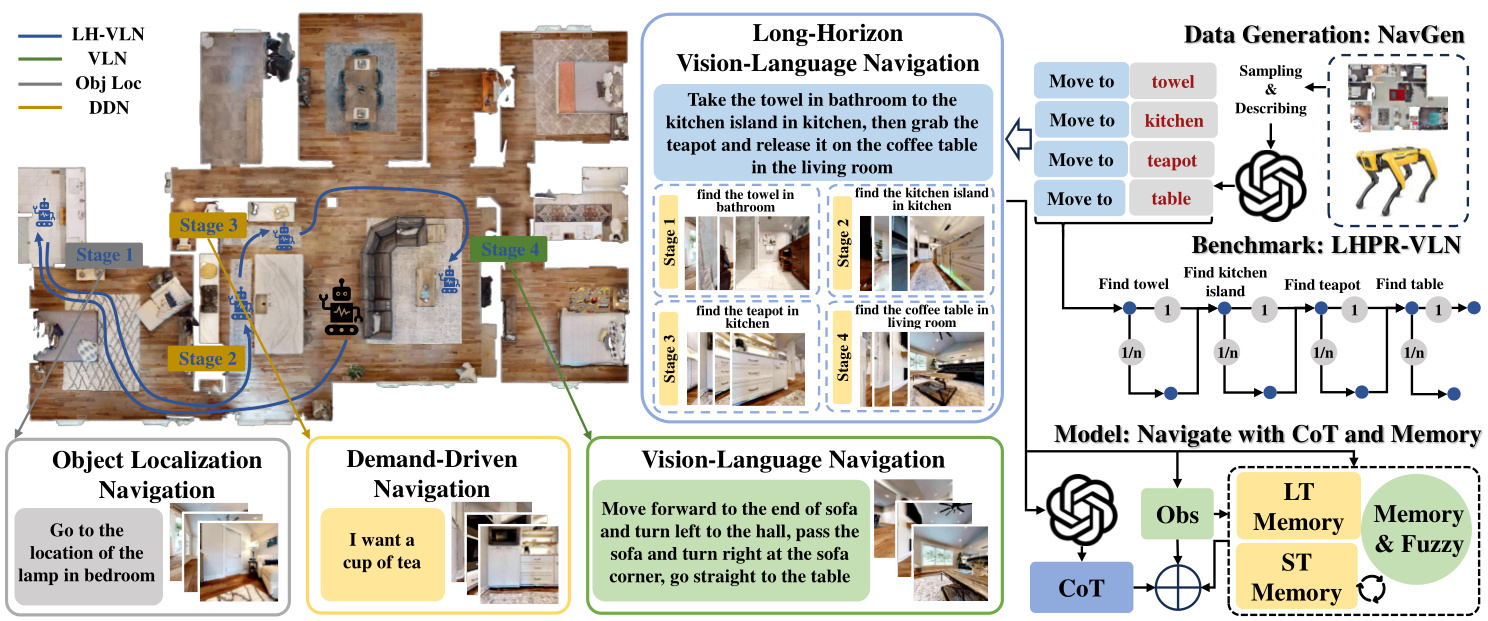
(a) 机器人分布。(b) 任务长度分布。© 任务指令和步骤长度的分布。我们将 2、3、4 个子任务分别视为短任务、中任务和长任务。
空中视觉语言导航(VLN)是一项新兴任务,它使无人机能够通过自然语言指令和视觉线索在户外环境中导航。由于户外空中场景中复杂的空间关系,这项任务仍然具有挑战性。本文提出了一种端到端的零样本框架,用于空中VLN任务,其中引入了大语言模型(LLM)作为动作预测的代理。具体而言,我们开发了一种新颖的语义-拓扑-度量表征(STMR),以增强LLM的空间推理能力。这是通过提取并投影与指令相关的地标语义掩码到一

空中视觉语言导航(VLN)是一项新兴任务,它使无人机能够通过自然语言指令和视觉线索在户外环境中导航。由于户外空中场景中复杂的空间关系,这项任务仍然具有挑战性。本文提出了一种端到端的零样本框架,用于空中VLN任务,其中引入了大语言模型(LLM)作为动作预测的代理。具体而言,我们开发了一种新颖的语义-拓扑-度量表征(STMR),以增强LLM的空间推理能力。这是通过提取并投影与指令相关的地标语义掩码到一
【OpenCV快速入门】系列将会有上中下三篇,由浅入深,来入个门,因为我也是初学,整个系列参考了很多资料都会在文末标明。