- @weixin_44407238


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
嵌入式开发者的成长是一个螺旋上升的过程——从焊电路板的实践技能,到软件架构的设计能力,再到知识传播的系统思维,每一阶段都为下一阶段奠定基础。七年前,我刚开始学习嵌入式时,以为技术就是掌握更多芯片、更多协议、更多算法。如今我明白,技术能力的核心是系统思维——能够从复杂问题中抽象出本质,设计出平衡性能、成本、功耗和可靠性的解决方案。而知识分享则是另一种形式的成长加速器。在整理思路、撰写文章、回答问题的

历时9个月,项目终于量产。庆功宴上,老张举杯说:“硬件工程师的成长,就是学会和不确定性共处。你永远不知道下一块板子会炸在哪里——但至少,你会先戴好护目镜。”如今,我也开始带新人。每次看到他们战战兢兢给板子通电时,总会想起那个充满焦糊味的夏天。
文中的"STM32Cube FW F4 V1.25.2"指的是STM32Cube固件库针对STM32F4系列微控制器的特定版本。STM32F4系列是高性能的Cortex-M4内核微控制器,广泛应用于嵌入式领域,具有浮点运算单元、数字信号处理能力以及高效的能源管理。

STM32单片机通过L298N模块驱动直流电机,是嵌入式开发的经典实践项目。L298N作为双H桥驱动芯片,可将STM32的3.3V逻辑信号转换为电机所需的5-12V高功率输出,并通过PWM(脉宽调制)实现精准调速。STM32的GPIO控制H桥方向(正转/反转/制动),配合定时器生成PWM调节转速,广泛应用于智能小车、机械臂等场景。项目涵盖GPIO配置、PWM原理、电机驱动电路设计等核心知识,是学习

软考软件设计师与考研408的核心差异在于定位与考察重点。软考侧重工程实践能力,覆盖软件开发生命周期的横向广度,强调应用、设计和规范;考研408则注重理论深度,考察计算机科学核心课程的纵向深度,要求掌握原理、算法和理论体系。两者在数据结构、操作系统和计算机组成原理上有重合,但软考特有软件工程、UML和设计模式等内容,而408特有编译原理等理论科目。备考策略上,软考需强化设计实践,408则需深入理论学
DRV10987是德州仪器推出的一款三相无传感器180°正弦BLDC电机驱动器。它工作电压范围为6.2V至28V,可提供2A连续绕组电流、3A峰值电流。该器件采用专有无传感器控制方案,能大幅降低换向噪音,可通过PWM、模拟或I²C输入控制电机,并通过FG引脚和I²C接口提供转速反馈。它还集成了5V/100mA降压转换器与3.3V/20mA LDO,具备过流保护、锁定检测、防电压浪涌等多种保护功能,
STM32控制DRV8833是一种常见的电机驱动方案,适用于机器人、智能小车等需要精准控制直流或步进电机的场景。STM32微控制器通过GPIO输出PWM(脉宽调制)信号和方向控制信号,驱动DRV8833双H桥电机驱动芯片,从而实现对电机的转速、转向及制动功能的灵活调控。核心功能:双路驱动:DRV8833可同时控制两个直流电机或一个双极步进电机,STM32通过两路PWM分别调节电机转速。方向控制:利
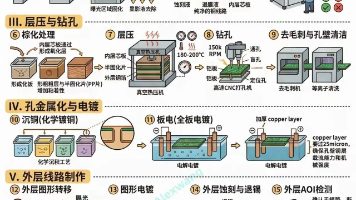
PCB制造流程详解:从设计到成品的8个关键步骤。首先进行工程设计审核和基材准备;接着制作内层线路,包括图形转移、蚀刻和检测;然后层压多层板并钻孔;再进行孔金属化和电镀;随后制作外层线路并检测;接着添加阻焊层和字符标识;完成表面处理后,最后进行电气测试、成型加工和质量检验。整个过程涉及20余道精密工序,确保PCB的质量与可靠性,为电子设备提供核心支撑。
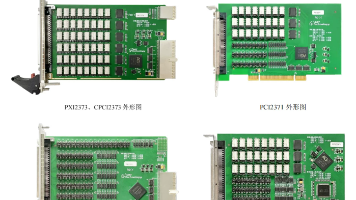
摘要 本文系统介绍了工业控制中离散量信号(V/地、V/开、地/开)的采集与输出电路设计。针对三种典型信号类型,提出了兼容性硬件方案:通过跳线选择输入模式(上拉/下拉/直通),采用光耦隔离实现信号转换,并详细分析了电平转换、隔离保护等关键技术。输出部分设计了三类驱动电路(推挽、MOSFET开关、开集极),满足不同负载接口需求。重点强调了电源隔离、信号调理等可靠性设计原则,为工业现场离散量接口开发提供
**摘要:**本文通过STM32F4到G4芯片移植案例,揭示了寄存器命名差异和时序问题导致的串口通信卡死现象。调试发现关键在于操作顺序:在G4芯片中需先清除标志并延迟等待,再启动DMA,最后使能中断。文章对比了多种解决方案,强调了硬件时序的重要性,并总结出芯片移植需注意寄存器差异、严格遵循操作顺序、合理添加延迟等经验。从具体问题延伸出硬件思维与软件思维的区别,为嵌入式开发者提供了宝贵的调试思路和方