


- @weixin_43935696


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
1 准备(1)下载安装包登录官网https://www.mvtec.com/注册后,点击Download,选择Steady的Linux版本下载完整版,2.2G(2)下载licenses在Github下载最新的.dat文件,下载一个或者多个都行https://github.com/lovelyyoshino/Halcon_licenses2 安装(1)解压压缩包下载的文件在Downloads目录,在
键盘控制机械臂通过Keyboard类实现,继承自Device基类,使用pynput库监听输入。提供6自由度控制:方向键控制x-y平面移动,./;键控制z轴,o/p等键控制旋转,空格键控制夹爪。支持灵敏度调节和增量/绝对控制模式。需注意渲染窗口必须处于活动状态,macOS可能需要root权限。键盘控制适合快速测试,但建议使用SpaceMouse等设备进行更精确操作。
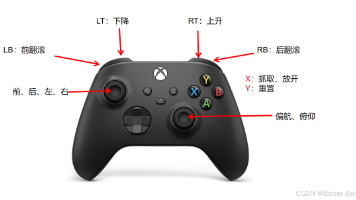
摘要: Robosuite机器人模拟框架支持键盘和SpaceMouse,但不原生支持Xbox手柄。本文介绍了如何通过修改collect_human_demonstrations.py脚本和添加xbox.py设备类,实现手柄控制机械臂数据采集。修改包括:1) 创建Xbox设备类,通过pygame映射摇杆/按钮到6-DoF控制;2) 调整主脚本以支持新设备。该方案使手柄能更直观地控制机械臂运动(左摇杆
摘要: robosuite支持多种单机械臂操作任务,主要包括:方块提升(Lift)、堆叠(Stack)、拾取放置(PickPlace)及其变体(牛奶、面包等特定物品)、螺母组装(NutAssembly)、开门(Door)、桌面擦拭(Wipe)和工具悬挂(ToolHang)。PickPlace任务可通过命令行运行不同物品的单独操作,如PickPlaceMilk、PickPlaceBread等。这些任
本文介绍了一种基于Robosuite和Robomimic工具采集MuJoCo平台机械臂数据,并采用LoRA微调预训练RT-1模型的方法。主要内容包括:1)数据采集的两种方案,包括使用现成示例数据和自定义采集;2)详细的数据采集步骤,涉及环境搭建、演示数据生成和格式转换;3)数据读取与解析方法,通过Python代码提取机械臂的观测、动作、奖励等关键信息。该方法能快速训练机械臂完成特定任务,为机器人学

本文介绍了将Robosuite采集的机械臂操作数据转换为LeRobot兼容格式的完整流程。首先通过Robosuite和Robomimic工具采集人类演示数据,生成HDF5文件。然后详细说明了数据转换步骤:1)安装必要环境;2)使用脚本收集演示数据;3)将原始数据转换为Robomimic格式;4)提取包含图像观测的完整数据集。最后重点介绍了如何将HDF5格式转换为LeRobot数据集格式,包括定义数

基于Mujoco仿真平台robosuite采集的自定义数据集在单张RTX 4090上通过LoRA微调PI0模型的完整指南
本文介绍了在Ubuntu 20.04上实现FetchReach机器人任务训练的完整流程。首先详细说明了环境配置步骤,包括MuJoCo210、gymnasium-robotics、PyTorch和stable-baselines3等必要组件的安装方法。然后提供了一个基于SAC算法的训练脚本,该脚本支持三种操作模式:1)从头训练模型,2)继续训练现有模型,3)加载最佳模型进行推理演示。代码实现了训练进

gym-fetch-v2是一个扩展OpenAI Gym Fetch机器人环境的Python包,提供7个新增操作任务。相比同类环境,它具有更快的初始化速度、更短的回合长度(50步)和更好的工程实现。安装过程包括系统依赖、MuJoCo210、虚拟环境和相关Python包的配置。项目提供完整安装脚本和测试程序,支持通过Xbox控制器或脚本方式采集演示数据,可保存为npz或hdf5格式。该环境兼容gymn

摘要 Lerobot SO101机械臂校准问题解决方案:当第二次执行lerobot-calibrate命令导致机械臂锁死时,需删除已有校准文件并重新校准。步骤如下:1) 完全断电;2) 手动调整所有关节至中间位置;3) 删除~/.cache/huggingface/lerobot/calibration/目录下的旧校准文件;4) 重新执行校准命令,建议采用逐个舵机校准方式,确保每个关节零位准确并充
