


- @weixin_43586667


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一、什么是HSM说起信息安全和加解密,我们很容易会在脑海中浮现出锁和钥匙。那我们来想象一个场景:假设一位父亲有三个儿子,他给每个儿子各买了一台掌上游戏机。为避免他们沉迷游戏,父亲把每台游戏机都锁到一个小盒子里。盒子归几个孩子自己保管。怎么保证儿子不会偷偷拿去玩呢?简单啊,钥匙由父亲来保管。儿子想玩的时候怎么办?简单啊,把盒子拿来父亲这里解锁。儿子想玩的时候,父亲能把钥匙给儿子吗?肯定不行啊,儿子自
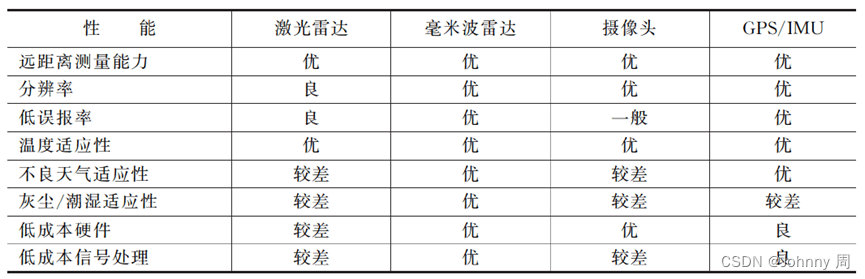
返回的波形和发出的波形之间有频率差,这个频率差是呈线性关系的:物体越远,返回波收到的越晚,那么它跟入射波的频率差就越大。在自动驾驶汽车领域,车载毫米波雷达通过天线发射毫米波,接收目标反射信号,经后台处理后快速准确地获取汽车车身周围的物理环境信息(如汽车与其他物体之间的相对距离,相对速度、角度、运动方向等),然后根据所探知的物体信息进行目标跟踪和识别分类,进而结合车身动态信息和其他传感器接收的信息进

一、 传统方式计算RSA1.公私钥计算(1) 计算 n = p x q ;(2) 计算Φ(n)= (p-1) x (q-1);(3) 选择 e ,且e与Φ(n)互素 ;(4) 确定d x e= 1 mod Φ(n);(5) 确定公钥 PU = {n , d}, 私钥 PR = {n,e}2.加解密明文M ;加密Y= M^e mod n;解密 M = Y^d mod n;二、 中国剩余定理简介p和q
双目摄像头是通过对两幅图像视差的计算,直接对前方景物(图像所涉及的范围)进行距离测量,因此无须判断前方出现的物体是什么类型的障碍物,不用像单目摄像头那样建立并维护庞大的样本特征数据库。依靠两个平行布置的摄像头产生的视差,找到同一物体所有的点,依赖精确的三角测距,就能够算出摄像头与前方障碍物的距离,实现更高的识别精度和更远的探测范围。在140km/h的车速下,汽车每秒要移动40m的距离,为避免两次图
借助LiDAR本身的特性可以很好的探测反射障碍物的远近,大小,甚至表面形状,有利于障碍物检测准确性的提高,而且在算法方面比起机器视觉算法来也比较简单,更适合无人车的需求,下图为激光雷达生成的点云图。最后,将初始位置信息,激光雷达提取的特征跟高精地图的特征信息进行匹配,从而获取一个准确的定位。利用以下简化的概率模型:已知t0时刻的GNSS信息,t0时刻的点云信息,以及t1时刻无人车可能位于的3个位置
嵌入式系统架构
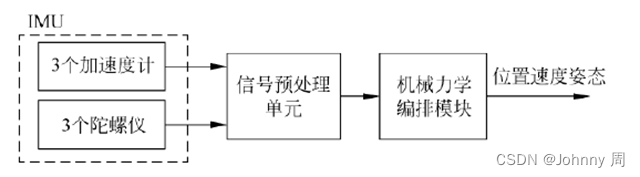
(f)量化误差,这在所有数字系统中是固有的,由于它可能存在于标准化环境中,当输入不变时它的值可能是变换的。该系统通过加速度计测量车辆在惯性参考系中的加速度,通过陀螺仪测量载体的旋转运动,可以进行惯性坐标系到导航坐标系的转换,将角速度相对时间进行积分,结合车辆的初始运动状态(速度,位置),就能推算出车辆的位置和姿态信息。牛顿第二定律在INS中也有重要的作用,简单来说,牛顿第二定律说明了加速度的大小与
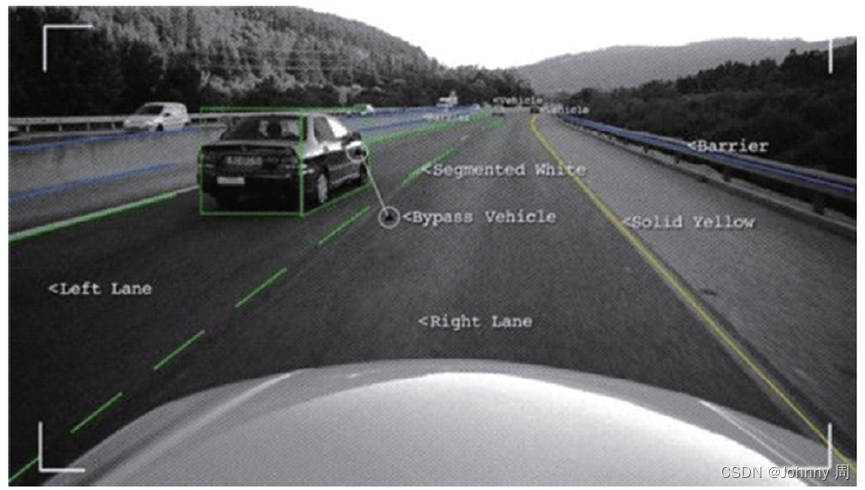
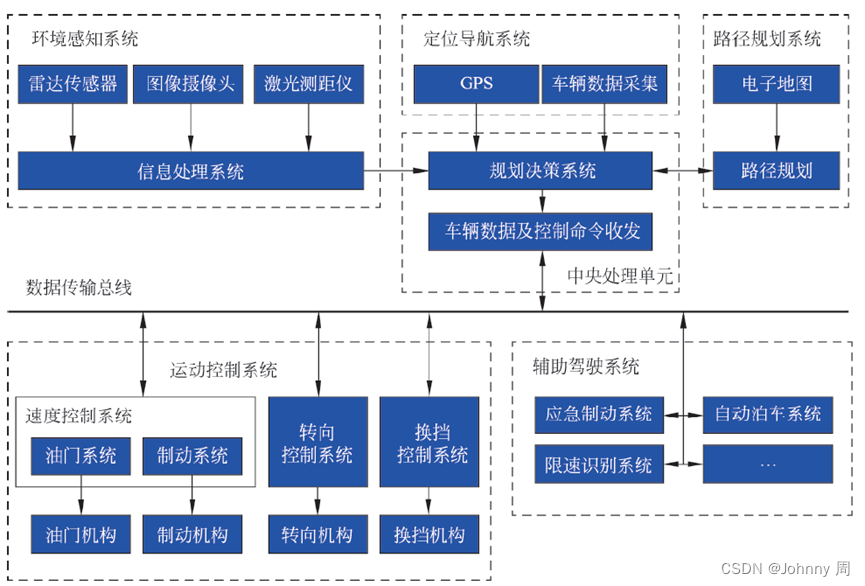
自动驾驶汽车技术架构较为复杂,涉及了多领域的交叉互容,例如汽车、交通、通信等,基于自动驾驶相关的软硬件、辅助开发工具、行业标准等各方面关键问题,自动驾驶汽车关键技术可分文以下几个部分。
即在有限的条件下实现自动控制,例如,在预先设定的路段(例如高速、低流量的城市路段),自动驾驶系统可以独立负责整个车辆的控制,然而,在特殊紧急情况下,驾驶员仍然需要接管,但系统需为驾驶员预留足够的警告时间。L3级别将解放驾驶员,无须随时监控道路状况,将驾驶安全主控权交给车辆自动驾驶系统。与SAE自动驾驶分级基本保持对应,SAE-China将自动驾驶汽车分为DA、PA、CA、HA、FA5个等级,考虑了