- @weixin_43409627


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
目的目的是使用边缘主机运行yolov4.过程我使用的这款机器说明书名称为NE1008N1边缘智算小站,我就叫他边缘主机了,因为搭载的是英伟达的JetsonNano后边简称jn,所以去网上查资料准备安装环境,网上说jn拿到的时候一般已经安装好cuda,opencv等深度学习环境,但是我找了一圈没找到,可能是浪潮那边弄掉了吧。所以这种情况下只能自己搭建环境,这里记录一下过程,以便自己后边迁移。1.op
本文介绍了在Ubuntu 22.04系统上搭建ROS2 Humble开发环境的完整流程:1. 首先备份并替换为中科大软件源以加速下载;2. 安装ROS2 Humble包括环境配置、密钥授权、国内镜像源设置和完整桌面版安装;3. 配置rosdep工具时使用国内镜像解决GitHub连接问题;4. 安装colcon构建工具;5. 针对Jetson设备补充说明CUDA环境配置,包括安装CUDA 12.6运
目录背景YOLOv1YOLOv1简介YOLOv1训练YOLOv1测试YOLOv2关于YOLOv2 边框预测计算:YOLOv2所带来的改变YOLOv3结构代码utils.pyconvert.pyvoc_annotation.pykmeans.py...
首先原理和cpu的实现我这里就不赘述了,大家可以移步此篇文章,讲的很详细,并且gpu的代码也是按照这篇的思路去做的,链接:图像处理之双线性插值法。下面直接贴代码:CPU端实现:void Resize(cv::Mat matDst1, cv::Mat matSrc) {uchar* dataDst = matDst1.data;int stepDst = matDst1.step;uchar* da
首先原理和cpu的实现我这里就不赘述了,大家可以移步此篇文章,讲的很详细,并且gpu的代码也是按照这篇的思路去做的,链接:图像处理之双线性插值法。下面直接贴代码:CPU端实现:void Resize(cv::Mat matDst1, cv::Mat matSrc) {uchar* dataDst = matDst1.data;int stepDst = matDst1.step;uchar* da
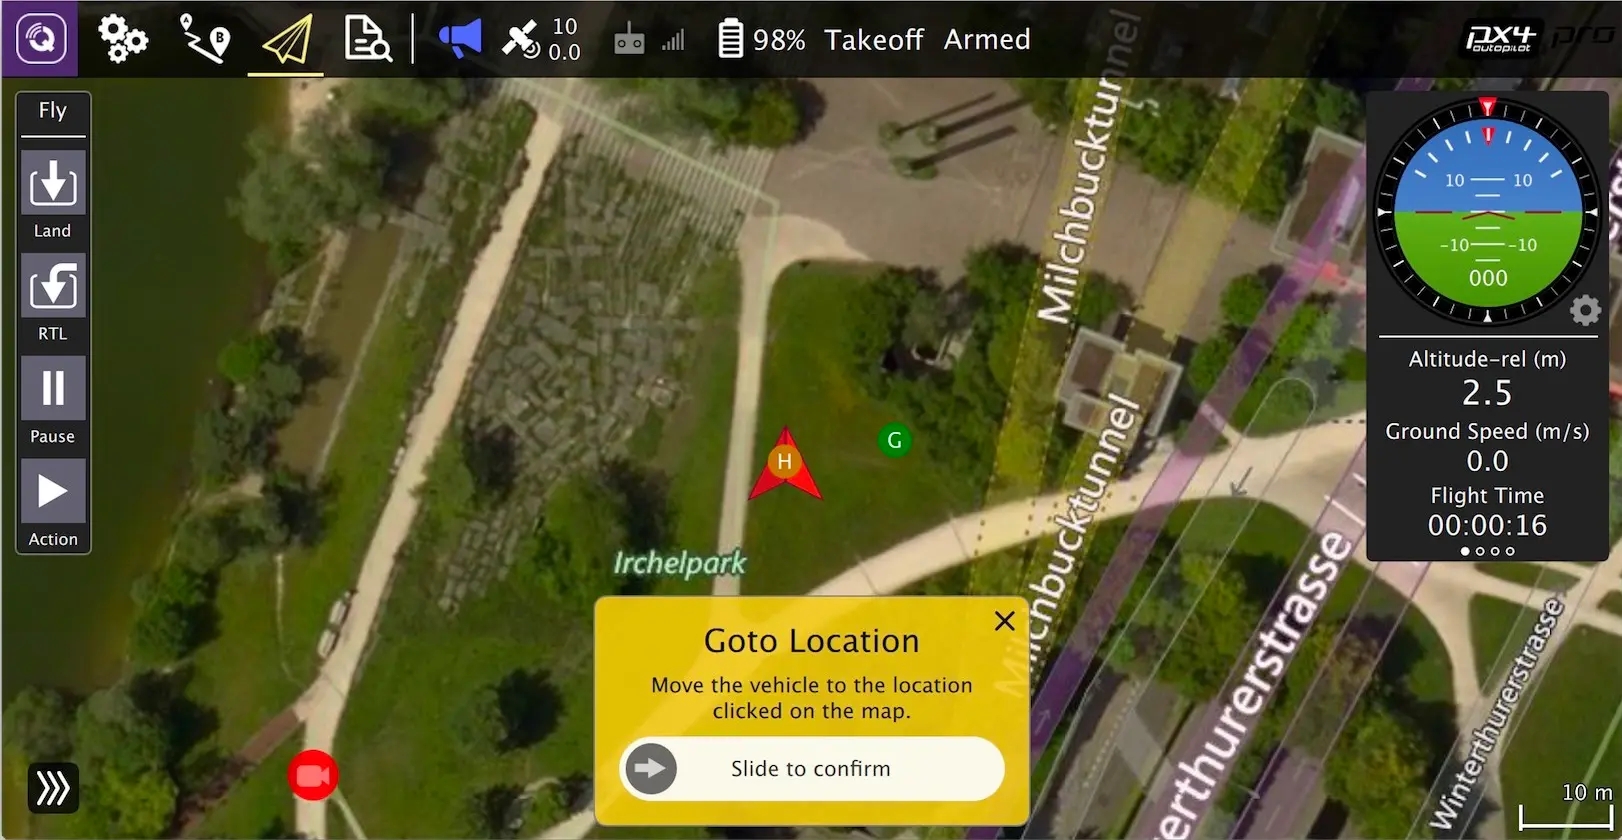
项目中要使用QGC,还要做一些更改,感觉Qgc源码很多,又是一个开源项目,对于qt开发项目经验不足的我们来说实在是一个不可多得学习资料,所以决定花一些时间对源码进行注释和解读,这样也能更好的利用到项目中去。
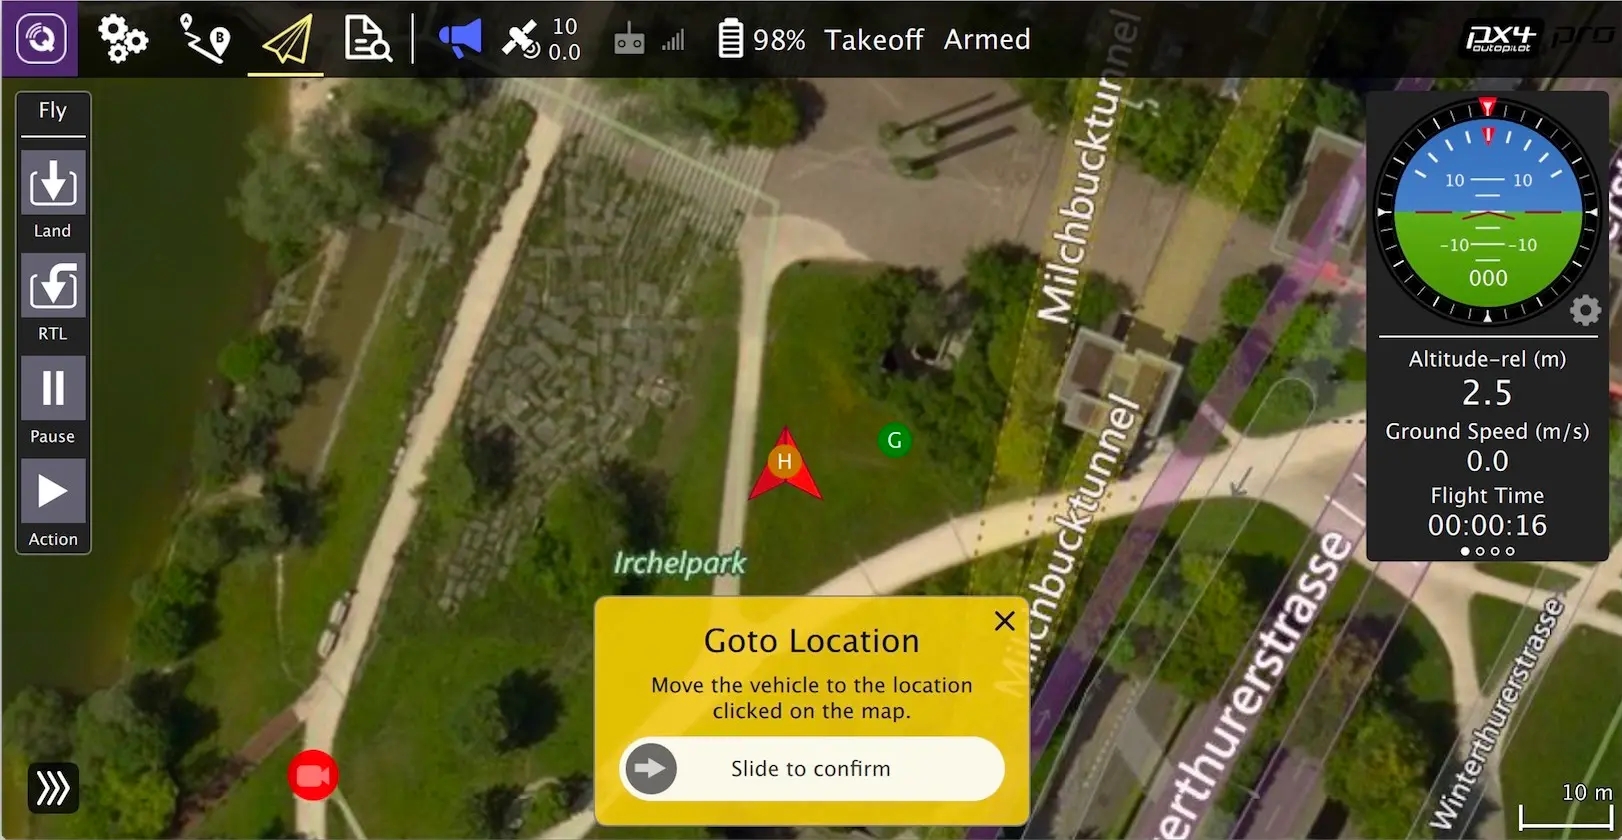
本篇文章讲解AirMap。
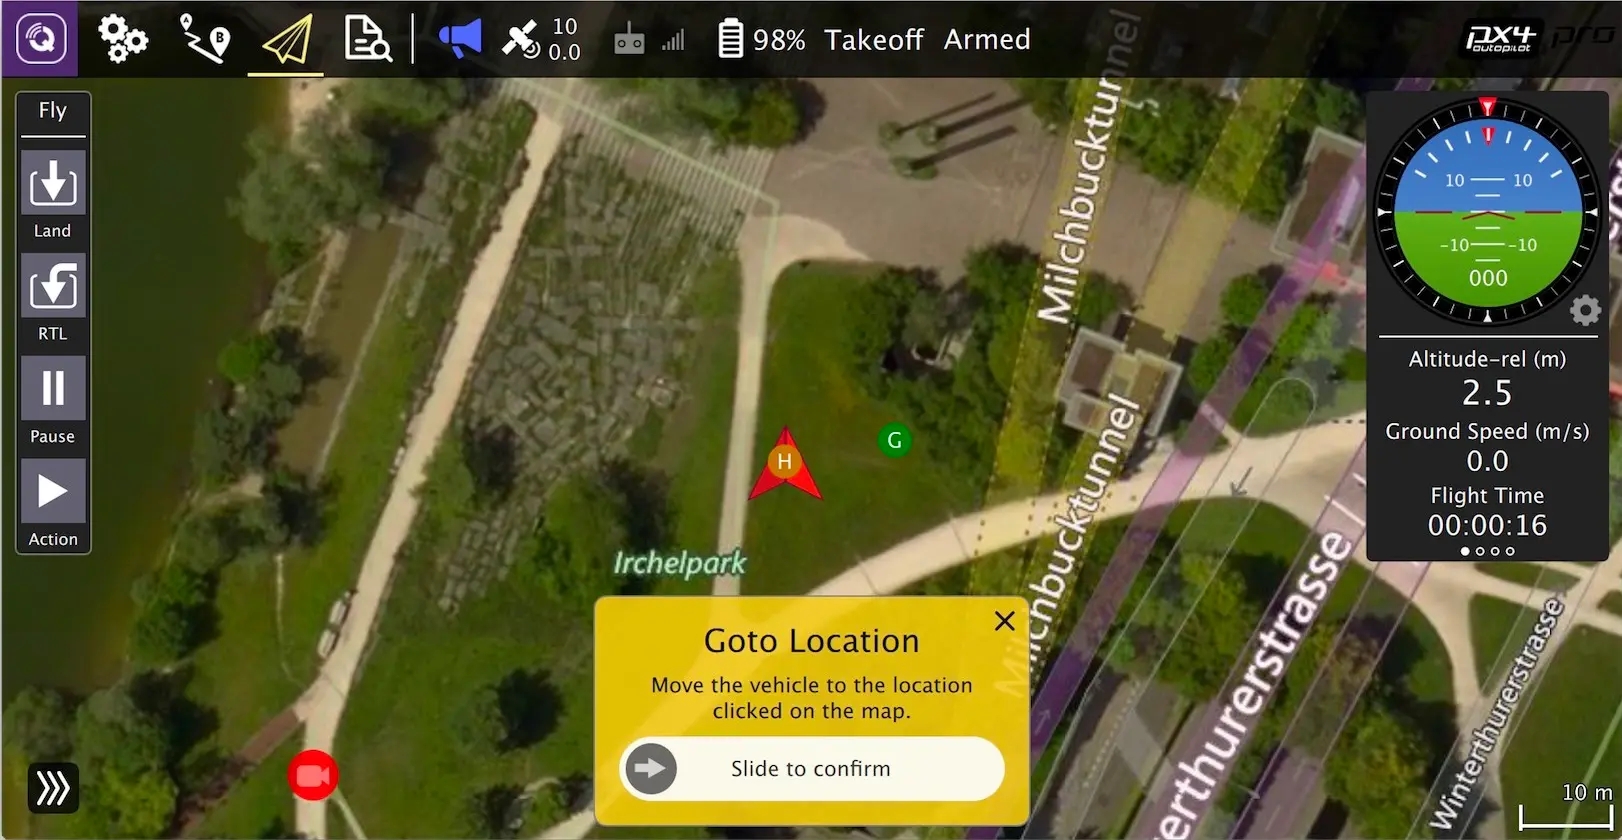
项目中要使用QGC,还要做一些更改,感觉Qgc源码很多,又是一个开源项目,对于qt开发项目经验不足的我们来说实在是一个不可多得学习资料,所以决定花一些时间对源码进行注释和解读
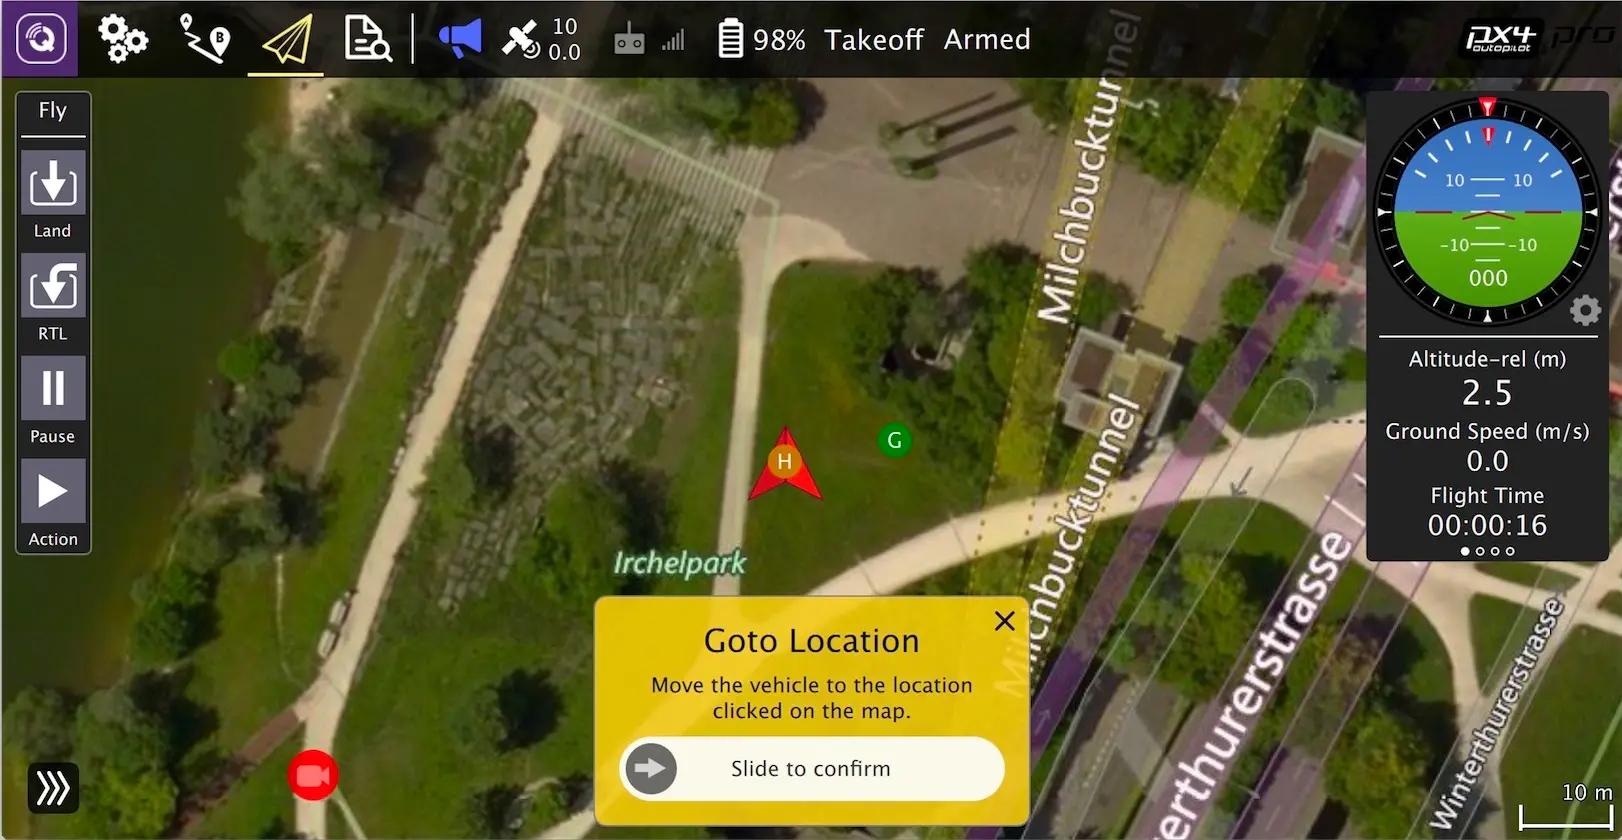
项目中要使用QGC,还要做一些更改,感觉Qgc源码很多,又是一个开源项目,对于qt开发项目经验不足的我们来说实在是一个不可多得学习资料,所以决定花一些时间对源码进行注释和解读,这样也能更好的利用到项目中去。
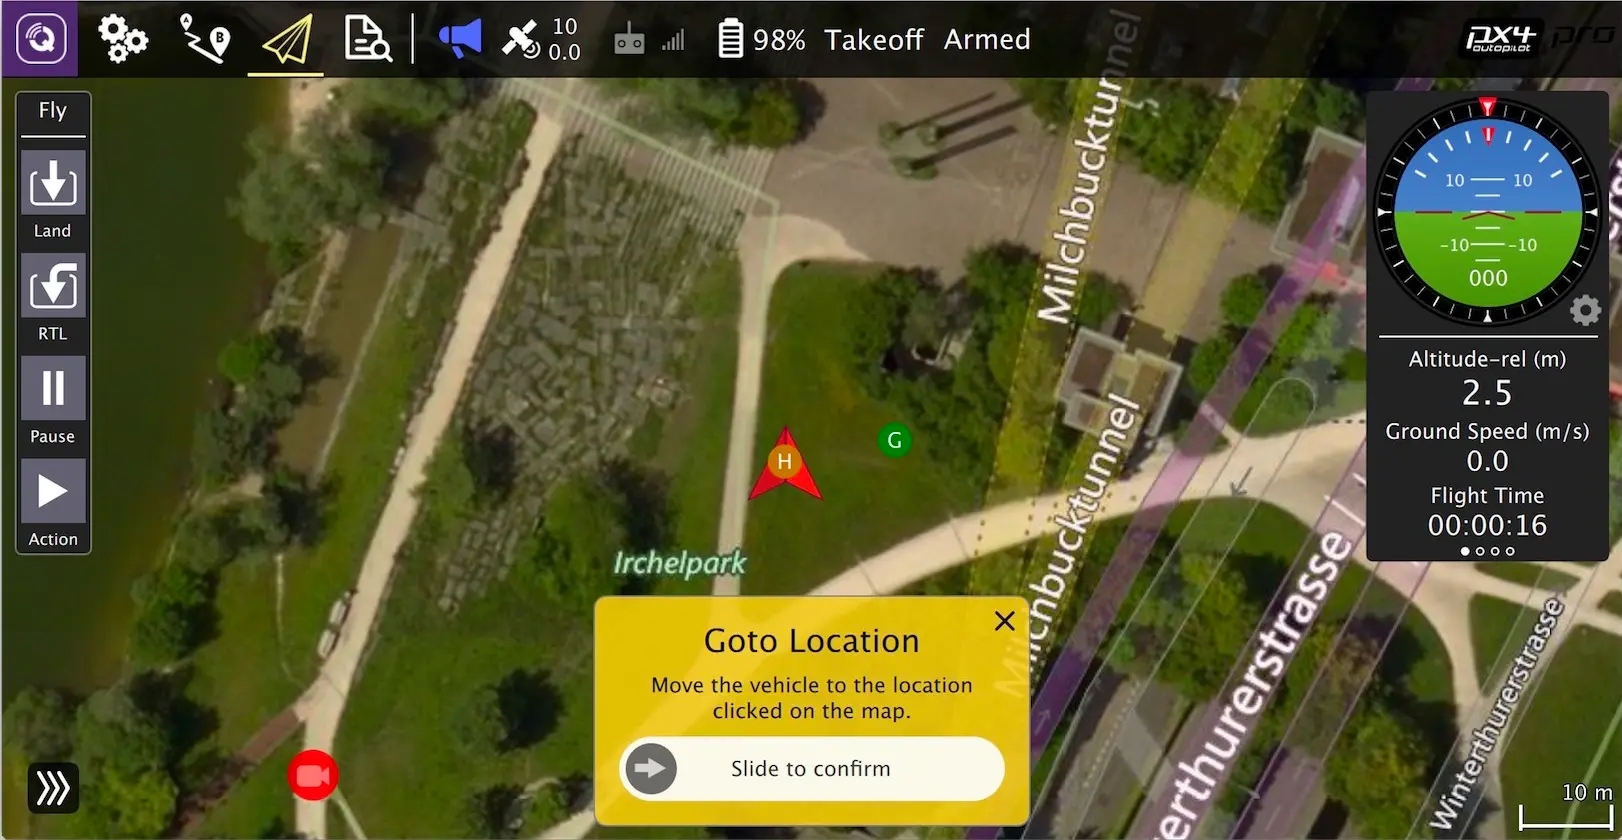
api文件夹下的代码分析