- @weixin_42905141


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
代写!!!工厂方法是一种创建型设计模式,与简单工厂(Simple Factory)、抽象工厂(Abstract Factory)一并称为工厂模式,关于三者的区别可以概括为:应用:工厂方法模式的意义是定义一个创建产品对象的工厂接口,将实际创建工作推迟到子类当中。核心工厂类不再负责产品的创建,这样核心类成为一个抽象工厂角色,仅负责具体工厂子类必须实现的接口,这样进一步抽象化的好处是使得工厂方法模式可以

什么是同步I/O,什么是异步I/O同步(阻塞)I/O:在一个线程中,CPU执行代码的速度极快,然而,一旦遇到IO操作,如读写文件、发送网络数据时,就需要等待IO操作完成,才能继续进行下一步操作。这种情况称为同步IO。异步(非阻塞)I/O:当代码需要执行一个耗时的IO操作时,它只发出IO指令,并不等待IO结果,然后就去执行其他代码了。一段时间后,当IO返回结果时,再通知CPU进行处理。事件处理模式r
于根据当前车辆状态信息和上一条轨迹,计算出拼接后的轨迹,并返回拼接后的轨迹。

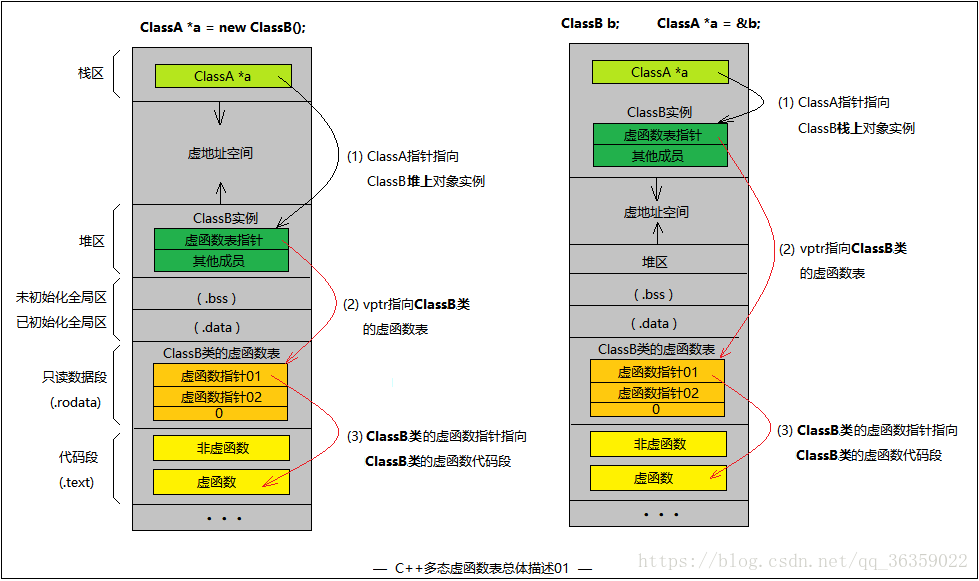
三个要点:单例模式有两种实现方法:分别是懒汉和饿汉模式。懒汉模式,即非常懒,不用的时候不去初始化,所以在第一次被使用时才进行初始化;饿汉模式,即迫不及待,在程序运行时立即初始化。例模式(饿汉模式和懒汉模式),线程安全版本实现:私有化构造函数,以防止外界创建单例类的对象;使用类的私有静态指针变量指向类的唯一实例,并用一个公有的静态方法获取该实例。应用场景:资源共享的情况下,避免由于资源操作时导致的性
文章目录可变参数-printf的实现原理编译语言和解释语言C++空指针调用成员函数std::move移动语义std::move的实现完美转换malloc函数底层实现被free回收的内存是立即返还给操作系统吗?定义和声明的区别调试程序的方法遇到coredump要怎么调试引用作为函数参数以及返回值的好处成员初始化列表的概念,为什么用成员初始化列表会快一些this指针,类对象调用普通的成员函数定义常量/
文章目录海量数据topK海量数据排序海量数据去重海量数据检测重复海量数据找中位数海量数据topK最大K使用最小堆,最小K使用最大堆,这里以最大K为例先将海量数据hash再取模m,分成m个小文件,hash(num)%m,也可以直接取模在每个小文件中维护K个数据的最小堆,堆顶是当前堆中的最小值遍历每个小文件中剩余的数据,与堆顶的数据进行比较,更新最小堆中的数据生成m * K个数据,然后对这些数据再进行
为了处理量化梯度,除了未定义的点之外,几乎所有地方都是零,可以使用 直通估计器 ( STE ),它通过伪量化操作符传递梯度。希望存储为float,pytorch函数接受float量化值,它可能不接受整数输入。例如,对于num_bits=8,[0,255]。输入将在[-amax,amax]范围内量化,amax将广播到inputs tensor。例如,对于num_bits=8,用[-127,127]代
FileStorage类将各种OpenCV数据结构的数据存储为XML 或 YAML格式。同时,也可以将其他类型的数值数据存储为这两种格式。构造函数FileStorage类的构造函数为:cv::FileStorage(const string& source, int flags, const string& encoding=string());参数:source ...
注:下载安装前保证opencv等已安装链接:https://github.com/slightech/MYNT-EYE-S-SDK下载SDK解压右击打开终端cd <sdk>#<sdk> 是指解压后文件名make initmake install#Building samplesmake samples#Building toolsmake tools...
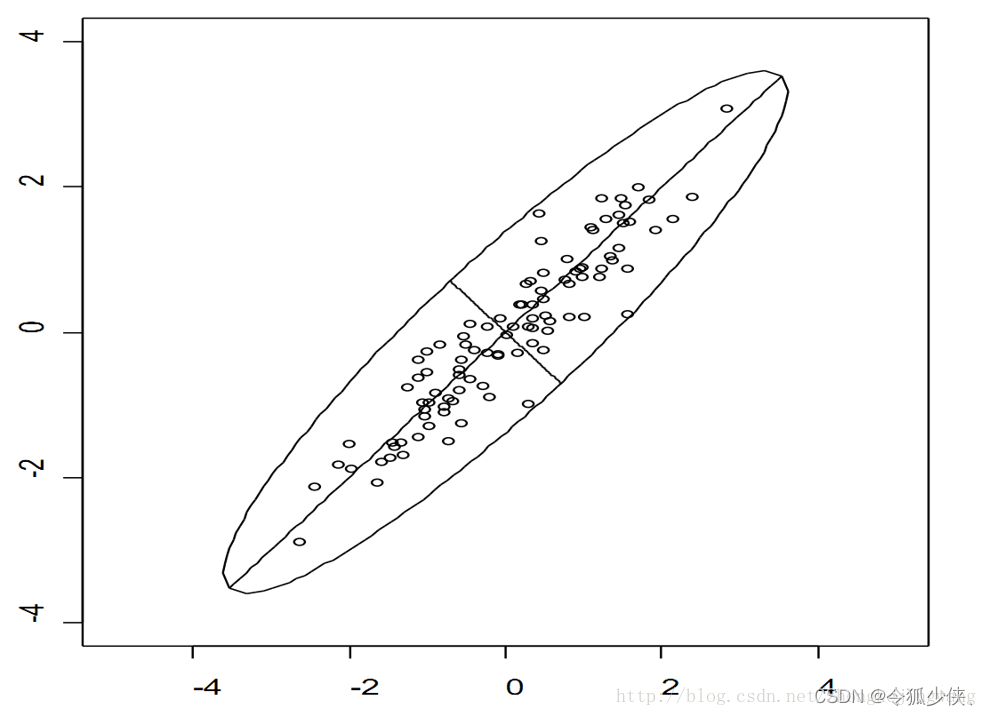
主成分分析PCA是一种最常用的降维方法,通常用于高维度数据集的探索与可视化,还可以用作数据压缩和预处理等。PCA可以把具有相关性的高维度变量合成为线性无关的低维变量,称为主成分。主成分能够尽可能保留原始数据的信息。涉及到的相关术语:方差:是各个样本和样本均值差的平方和的均值,用来度量一组数据的分散程度。S2=∑i=1n(xi−x)2n−1S^{2} = \frac{\sum_{i=1}^{n}(x