


- @weixin_42133116


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
所有操作都可以在Mainsail的终端(Terminal)和控制(Control)标签页中完成。
4.限位位置与行程:根据你的打印机尺寸(如250mm、300mm、350mm),找到 [stepper_x]、[stepper_y]、[stepper_z] 部分。UART连接:运行 ls /dev/ttyAMA* 或 ls /dev/serial/by-path/,找到对应的串口设备名(通常是 /dev/ttyAMA0)。V2系列(如V2.4):检查 [quad_gantry_level] 部分
def、class、lambda、async、await:这些关键字用于定义函数、类和协程。例如,def用于定义函数,class用于定义类,lambda用于创建匿名函数,async和await用于异步编程。

方法一:1.假设要把所有数值变成8位数2.在B1单元格输入=RIGHT(“0000000”&A1,8)3.意思是7个0和A1单元格合并后从右面截取8位数4.向下拖动即可快速填充5.填充后复制B列数据,选择数值粘贴到A列中方法二:1.选中所有数值,右键打开单元格格式2.点击数字,自定义,在类型下输入8个0...
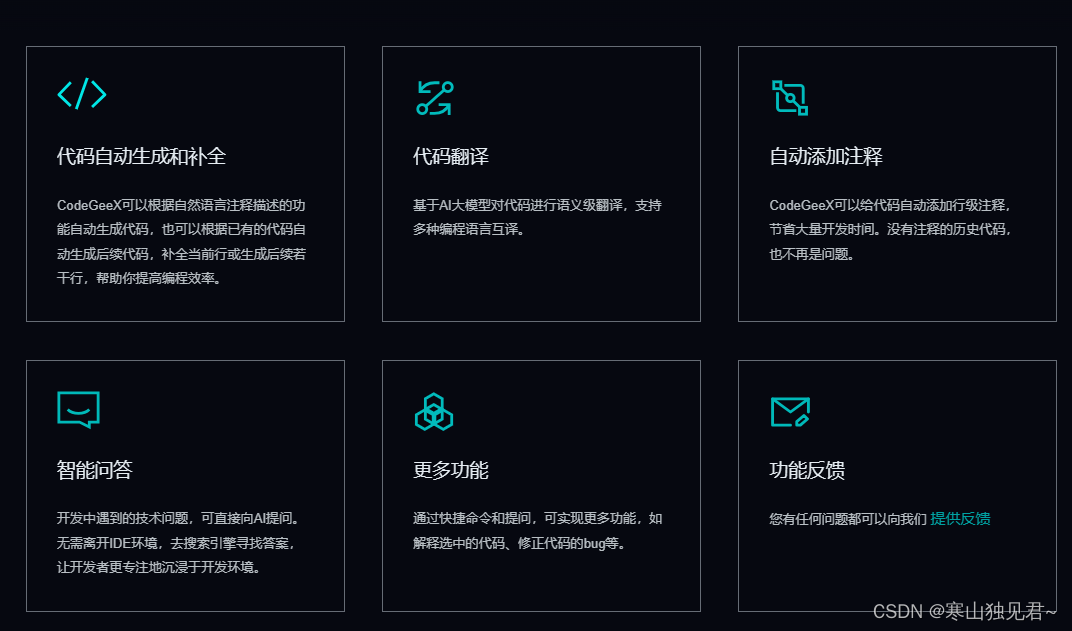
使用手册:https://iflycode.xfyun.cn/iFlyCode%E7%94%A8%E6%88%B7%E6%89%8B%E5%86%8C-IDEA.pdf。支持IDE: VS Code、IntelliJ IDEA、CLion、PyCharm、WebStorm。支持语言: Python、JavaScript、C++、Java。 Alt+\ 主动触发建议。主要功能:写代码注释非常溜。
在企业微信群中添加机器人,得到webhook链接官方配置文档:链接def qiye():url = "webhook链接"headers = {'Content-Type': 'application/json;charset=utf-8'}data_text = {"msgtype": "text","text": {"content": "广州今日天气:29度,大部分多云,降雨概率:60%",
设置机器人名称和描述,并复制生成的Webhook URL(务必妥善保管,避免泄露)选择 「群机器人」 → 「添加机器人」 → 「自定义机器人」2.消息卡片 (Interactive)点击群聊右上角的设置(三个点)2、Python脚本。
1、单击File > Settings > SDK,下拉框选择HarmonyOS,勾选并下载Platforms下的System-image和Tools下的Emulator资源。2、单击菜单栏的Tools > Device Manager,在Local Emulator页签,单击右下角的New Emulator按钮,创建一个本地模拟器。3、在设备管理器页面,单击开始按钮启动模拟器。点击ok,等待安装

通过Windows系统远程访问Ubuntu环境,需要先在Windows系统中安装DevEco Device Tool,以便使用Windows平台的DevEco Device Tool可视化界面进行相关操作。1. 进入DevEco Device Tool软件包目录,执行如下命令解压软件包,其中devicetool-linux-tool-3.0.0.401.zip为软件包名称,请根据实际进行修改。2.

win10无法访问共享文件夹路径,提示组织的安全策略阻止未经身份验证的来宾访问此问题由于安全配置策略不允许未经身份验证的来宾访问导致修复方法1.按window+R键(或右键开始图标选择运行),输入gpedit.msc ,打开本地组策略编辑器2.依次找到“计算机配置——管理模板——网络——Lanman工作站”3.在右侧区域找到“启用不安全的来宾登录”4.右键打开编辑界面(双击),选择启用5.即可正常
