


- @vmnfPZtzOv


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
985在读博二,六自由度机器人matlab 3-5-3多项式改进粒子群时间最优轨迹规划算法带有速度约束,加速度约束,代码写成函数形式,参数易改353时间最优机械臂关节空间轨迹规划,改进粒子群与普通粒子群对比纯手写代码,带有中文注释,非常适合学习,代码质量很高还有其他智能算法配合353算法,价格不一改进粒子群算法时间最优轨迹规划353多项式插值关键词:机械臂,六自由度,轨迹规划,多项式插值四自由度同
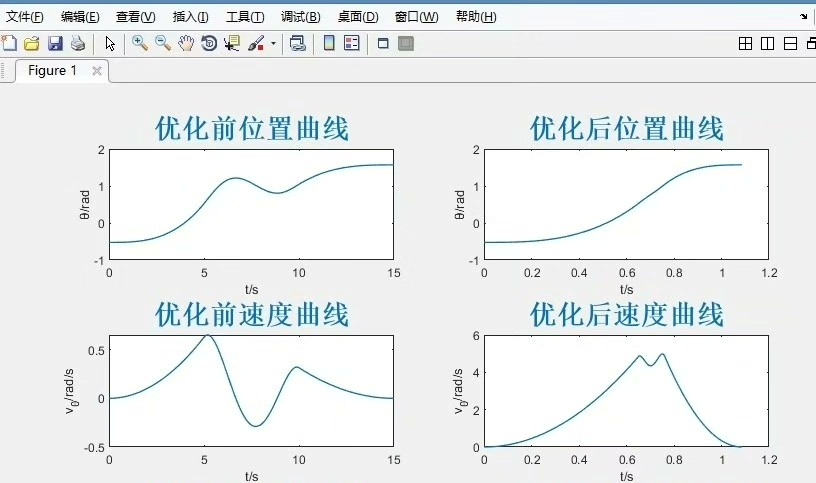
本文基于赵晶等人提出的《改进鲸鱼优化算法在机械臂时间最优轨迹规划的应用》一文,对其核心算法实现进行系统性梳理与技术解读。该实现包含两个关键版本:原始鲸鱼优化算法(WOA)与改进型鲸鱼优化算法(IWOA),后者在初始化策略与位置更新机制上引入了两项关键增强,显著提升了算法在高维复杂优化问题中的收敛速度与全局搜索能力。鲸鱼优化算法(WOA)文章复现:《改进鲸鱼优化算法在机械臂时间最优轨迹规划的应用_赵

六自由度机械臂的模型预测控制是一个充满挑战和机遇的领域。通过合理建立机械臂模型,并精心设计MPC控制器,我们能够让机械臂在复杂任务中展现出高精度和高灵活性。当然,实际应用中还需要考虑更多因素,如模型误差、外部干扰等,但MPC的基本框架为我们提供了一个很好的起点。希望通过以上的介绍和代码示例,能让大家对六自由度机械臂的MPC有更深入的理解和兴趣,一起在这个领域探索更多的可能性。六自由度机械臂模型预测

六自由度机械臂mpc模型预测控制+倒立摆+二自由度机械臂。

51单片机开发的自行车里程测速项目,包括程序源码和原理图,详细制作说明!使用霍尔传感器获得脉冲信号,对脉冲信号进行计数。实现里程,速度测试和显示。程序源码注释详细最近心血来潮,捣鼓了一个基于 51 单片机的自行车里程测速项目。这个项目挺有趣的,能实时显示自行车的行驶里程和速度,下面就和大家分享一下详细的制作过程,包含程序源码、原理图还有具体的制作说明。
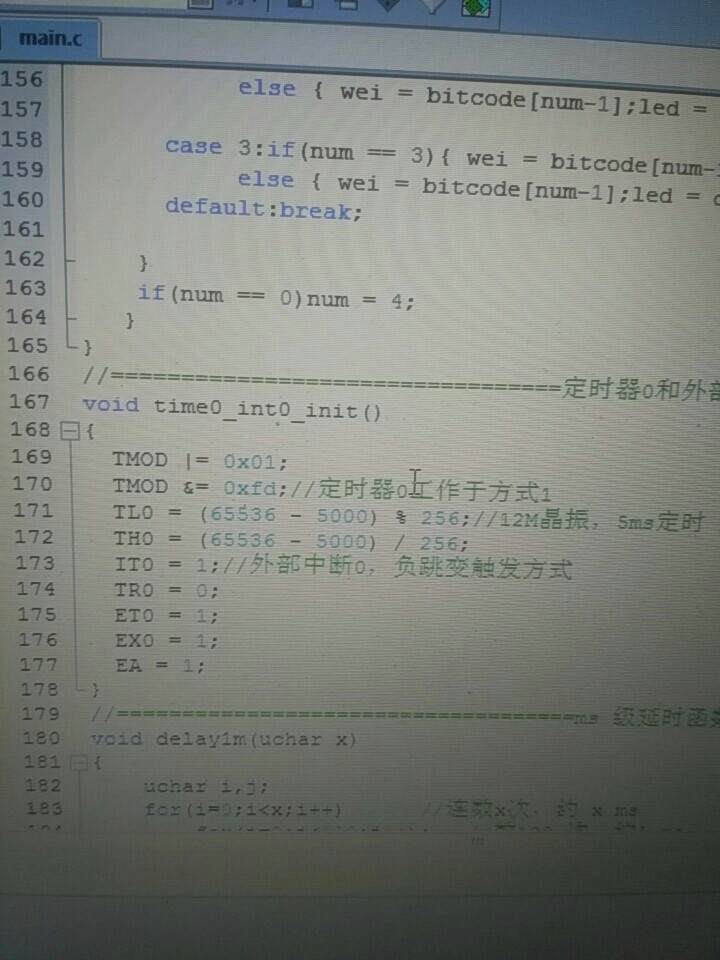
delphi Pascal yolov5 deepsort 目标检测 目标跟踪,支持onnxruntime、dnn、openvino和tensorrt推理yolov5,使用c++封装成dll,delphi调用封装好的dll,实现目标检测和跟踪。delphi Pascal yolov5 deepsort 目标检测 目标跟踪,支持onnxruntime、dnn、openvino和tensorrt推理y
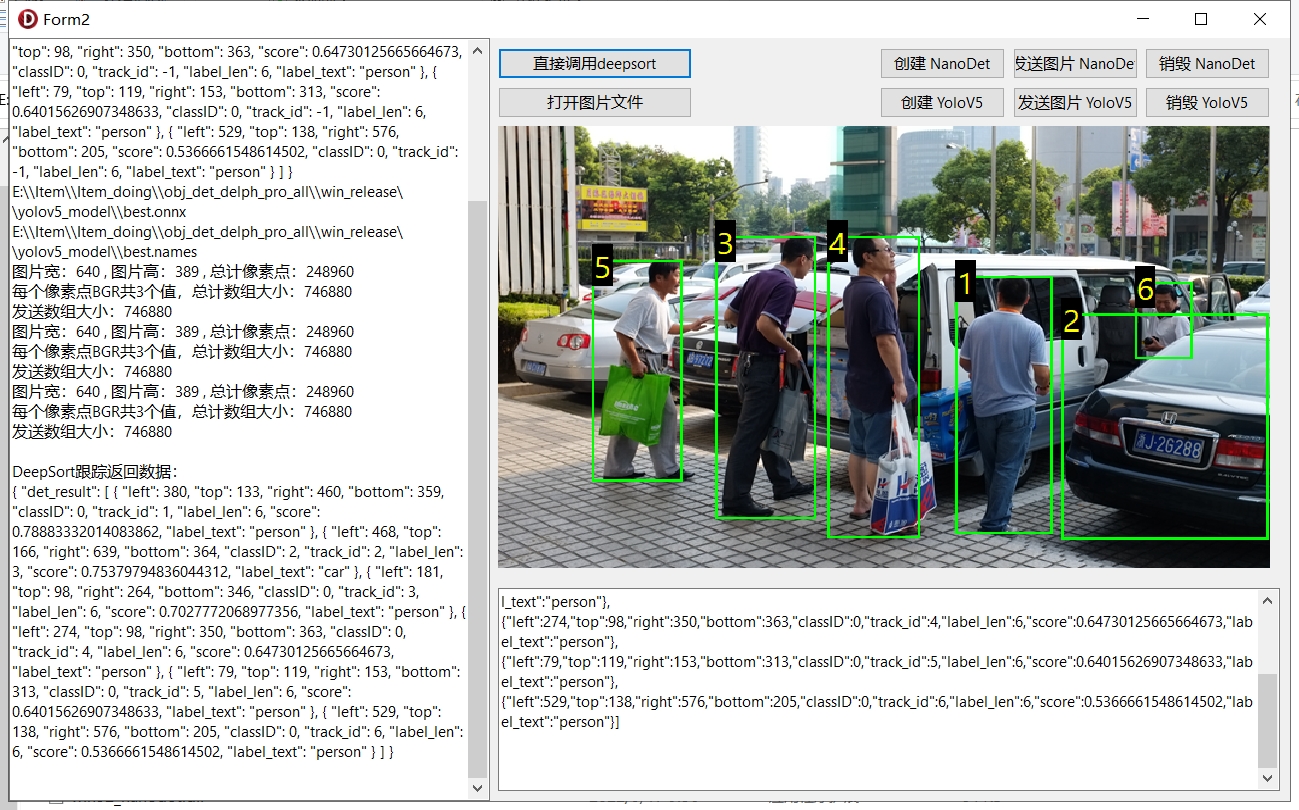
数据清洗虽然是个繁琐的过程,但掌握好方法,借助我们提供的 do 文件,大家都能轻松学会 CFPS 数据清洗。记得一定要从官网获取合法的数据集,保护版权,让我们在数据的海洋里合法且准确地遨游。希望大家通过这些教程和代码示例,在数据清洗的学习道路上越走越顺。如果在学习过程中有任何问题,欢迎留言讨论哦。以上就是本次关于 CFPS 数据清洗教程的全部内容啦,祝大家学习愉快!
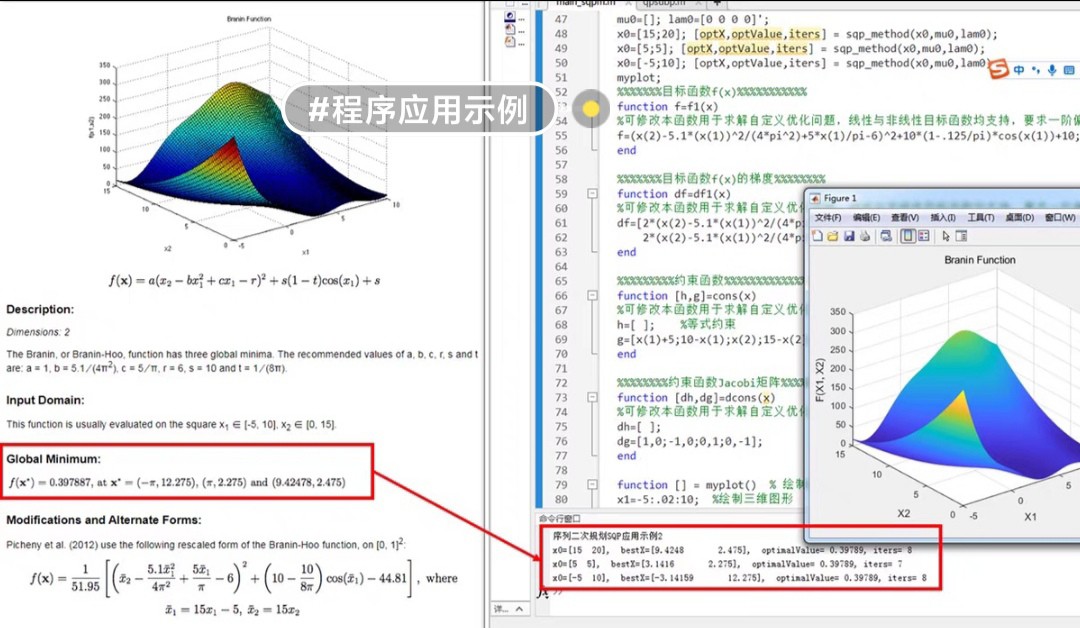
SQP的核心思想是将非线性优化问题逐步转化为一系列二次规划子问题进行求解。每次迭代时,根据当前迭代点的信息,构造一个二次规划模型来近似原非线性优化问题。这个二次规划模型的解会引导我们向原问题的最优解靠近。
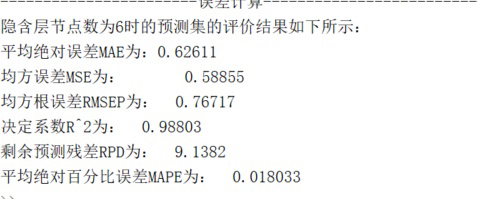
最后说个坑:PCA对异常值敏感,数据预处理时别忘了做标准化。代码里StandardScaler就是干这个的,别手贱跳过这步,不然主成分轴会被某些异常特征带偏,整个模型直接翻车。先利用PCA做主成分分析,通过累计贡献率确定最佳主成分数,然后再进行BP回归预测分析,两个算法已经都写在一起了,可以直接运行,不用分段运行,有需要的可以直接加好友我。先利用PCA做主成分分析,通过累计贡献率确定最佳主成分数,
此外,蓝色模块的GS与MM散点图显示了显著的相关性(cor=0.89,p=3.9e57,这表明蓝色模块内的基因可能与免疫原性细胞死亡有功能上的关联。此外,蓝色模块的GS与MM散点图显示了显著的相关性(cor=0.89,p=3.9e57,这表明蓝色模块内的基因可能与免疫原性细胞死亡有功能上的关联。使用在单细胞测序水平上识别的836个与ICD相关的DEGs,在移除异常样本后构建了一个共表达网络)。使用
