


- @veFuwcCVSXz


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
要命的是28台不同型号的仪表,每台都自带变种的Modbus协议。西门子1200plc485轮询读写28个测试仪表,包括plc程序和触摸屏程序,仪表485通讯协议说明书,是学习西门子1200modbus通讯非常好的借鉴程序,此程序为工作实际运用项目。西门子1200plc485轮询读写28个测试仪表,包括plc程序和触摸屏程序,仪表485通讯协议说明书,是学习西门子1200modbus通讯非常好的借鉴

哦对了,先回忆下土力学里莫尔圆和强度包线的基本逻辑:破坏时的莫尔圆圆心是((sigma1+sigma3)/2, 0),半径是(sigma1-sigma3)/2,而库仑强度方程是tau = c + sigma*tanφ。强度包线是直线,我们可以取x轴的两个点来画,比如x1=0(这时候y1=c,刚好是粘聚力的截距!u是c*cosφ,cosφ可以用sqrt(1 - v²)算(因为v是sinφ,而且内摩擦

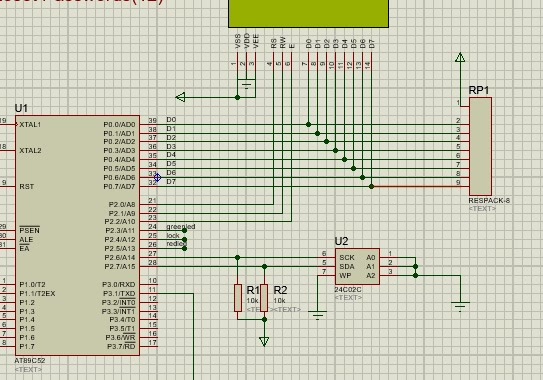
基于51单片机的密码锁设计proteus在电子设计的领域中,基于 51 单片机的项目总是充满乐趣与挑战。今天咱就来聊聊基于 51 单片机的密码锁设计,并且借助 Proteus 这款强大的软件进行仿真验证。
咱们这个系统有个很厉害的特点,就是可以自定义期望轨迹。只要能给出纵向位置x、横向位置y和位移量s这几个关键信息,就能实现路径跟踪。# 假设这里是导入轨迹数据的函数# 这里只是简单示例,实际要从外部导入真实数据print(f"导入的纵向位置 x: {x}")print(f"导入的横向位置 y: {y}")print(f"导入的位移量 s: {s}")这段代码模拟了从外部导入轨迹数据的过程。在实际应用

本套MATLAB代码实现了二自由度机械臂的模型预测控制(MPC),核心目标是通过实时非线性模型线性化与滚动时域优化,使机械臂关节角度精准跟踪期望轨迹,并输出稳定的控制力矩。代码涵盖机械臂动力学建模、正运动学计算、轨迹生成、MPC控制器设计及仿真结果可视化全流程,适用于二自由度机械臂的运动控制算法验证与性能分析。

模型验证环节才是重头戏,拿某款实测车的数据对比,0-100kph加速仿真误差控制在0.3秒内,NEDC工况能耗误差±2%。玩仿真模型的都知道,参数标定能要人命。可进行动力性经济性仿真分析,控制策略包含扭矩控制及能量回收控制使用c-code编写,提供策略说明文档,模型均为本人原创搭建。轮毂电机,轮边电机驱动cruise动力性经济性仿真模型,base模型,适用轮边电机驱动及轮毂电机驱动。轮毂电机,轮边

搞车辆动力学仿真的兄弟肯定都听过三自由度模型,但真要把侧倾动力学玩明白还得动手撸代码。今天咱们就掰开揉碎了聊聊这个三自由度侧倾模型,特别是质心侧偏角这个关键指标,手把手带你在Carsim和Simulink里搞联合仿真验证。这段代码里的玄机在于质量矩阵M的构造,特别是第三行那个-m*h项,这玩意儿把车身侧倾和侧向运动耦合在一起。h是质心高度,搞过实车调校的都知道,降低质心高度能直接改善侧倾,这个参数

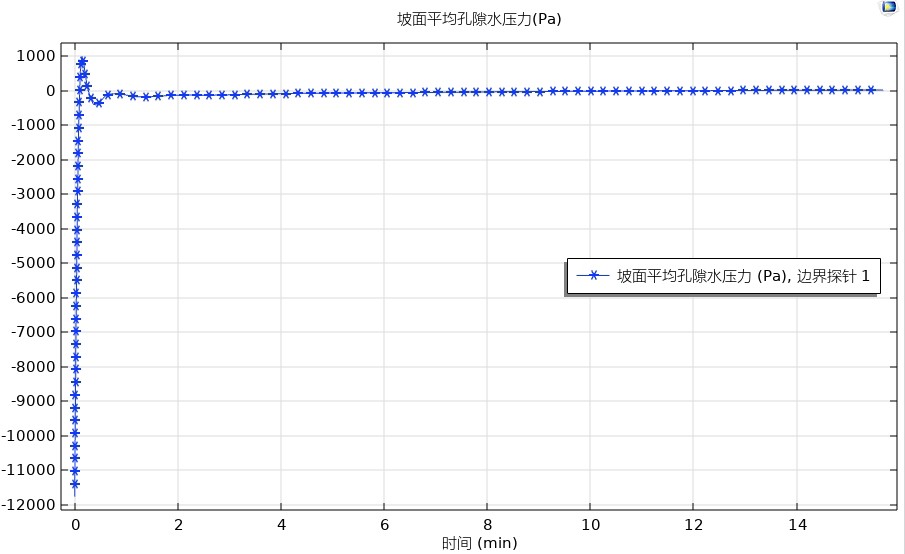
Green-Ampt入渗模型是最经典的降雨入渗模型之一。我们使用COMSOL这个强大的数值模拟软件,以Lima试验为基础来分析其入渗率变化、最大入渗能力变化以及土壤不同深度的压力水头变化。Green–Ampt入渗模型与Richards非饱和渗流,适用于各类型的均质土体入渗,包括且不限于边坡降雨入渗等[1]模型简介:使用数值模拟软件COMSOL,以Lima试验分析使用Green-Ampt入渗模型的入
S32K144的UDS Bootloader开发挺有意思的,特别是用周立功的ZCANPRO脚本做上位机,比想象中省事儿。先给大伙看看我折腾出来的架构:底层是S32K144的Flash驱动,中间层实现UDS协议栈,上层用ZCANPRO发诊断指令,整个链路跑起来像德芙巧克力似的丝滑。用位运算拼装32位数据时,注意MCU的大小端设置,我这块板子用的是Big-endian模式。这脚本最妙的是checksu
睡眠阶段评分这事吧,传统方法费时费力还容易出错。现在单通道EEG设备越来越普及,正好适合用序列到序列模型搞点事情——毕竟睡眠阶段本来就是时间序列问题。最后说点坑:别迷信公开数据集的表现,实际应用时设备差异能让你掉10个点准确率。这里有个小技巧:解码器直接复用编码器的全部输出,而不是传统seq2seq的逐步解码。这操作相当于把长序列切成多个小时间窗,既能保留局部特征又减少计算量。深度学习方法,用于使
