


- @unique_ZRF


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
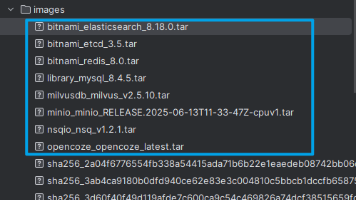
coze离线部署问题解决
FPGA、ILA、Vivado逻辑分析仪的使用

本文介绍了如何离线安装Ollama并配置本地模型,以及通过Coze平台调用Ollama模型的方法。主要内容包括:1) 在Windows系统离线安装Ollama;2) 从魔塔社区下载GPT-20B模型并导入内网;3) 创建Modelfile文件配置模型;4) 修改Coze的yaml文件配置以连接Ollama服务;5) 在Coze平台成功调用本地部署的GPT-20B模型进行对话。整个过程实现了在内网环

该文分析了人形机器人系统架构与调度的核心框架,提出"大脑-小脑-肢体"三级协同模型。大脑负责认知决策与任务规划,小脑实现实时运动协调,肢体完成执行与反馈,形成闭环系统。文章对比了宇树科技(侧重强化学习运动控制)和智元科技(侧重操作系统生态)两种技术路线,指出人形机器人发展的关键在于低延迟协同、稳定执行和开发平台构建。最终强调系统协同闭环是实现通用人形机器人的关键。
本文探讨了AI Agent领域快速演进中的术语标准化问题,重点解析了"harness"和"scaffold"等核心概念。文章指出,随着AI Agent技术的快速发展,术语使用变得混乱且缺乏统一定义。作者系统梳理了模型、脚手架、harness、Agent等关键术语的差异与联系,强调Agent是由模型与执行层(harness)组成的完整系统。文章还详细介绍了上下文工程、策略、工具使用、技能等概念,并区
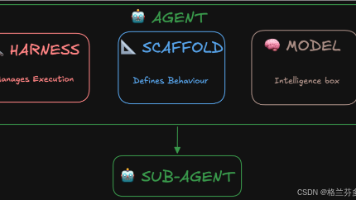
本文探讨了AI Agent领域快速演进中的术语标准化问题,重点解析了"harness"和"scaffold"等核心概念。文章指出,随着AI Agent技术的快速发展,术语使用变得混乱且缺乏统一定义。作者系统梳理了模型、脚手架、harness、Agent等关键术语的差异与联系,强调Agent是由模型与执行层(harness)组成的完整系统。文章还详细介绍了上下文工程、策略、工具使用、技能等概念,并区
LangChain的Deepseek调用

pyharm提交教程unable to access https://github.com
本文介绍了如何离线安装Ollama并配置本地模型,以及通过Coze平台调用Ollama模型的方法。主要内容包括:1) 在Windows系统离线安装Ollama;2) 从魔塔社区下载GPT-20B模型并导入内网;3) 创建Modelfile文件配置模型;4) 修改Coze的yaml文件配置以连接Ollama服务;5) 在Coze平台成功调用本地部署的GPT-20B模型进行对话。整个过程实现了在内网环