


- @u010152658


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
伺服电动机又被称为执行电动机、舵机,如图9.4所示,是由直流电机、减速齿轮组、电位器和控制电路组成的,封装在一个便于安装的外壳里,其主要作用是根据输入信号准确地转动到设定的角度。在自动控制系统中,通常用作执行元件,把接收到的电信号转换成电动机轴上的角位移或角速度输出。当给伺服电机地信号零电压时会出现无自转现象,转速随着转矩的增加而匀速下降。通常情况下,伺服电机有3个输入引脚,GND(棕色、黑色)、

MQ气体传感器使用的气敏材料是在清洁空气中电导率较低的二氧化锡(Sno2)。当传感器所处环境中存在可燃气体时,传感器的电导率随空气中可燃气体浓度的增加而增大。上图是MQ系列传感器,可根据实际场景需求检测各种气体。我拿生活中常见的三种安全气体检测应用举例,于是到网上购买了这3款传感器-MQ-2烟雾传感器、MQ-3酒精传感器、MQ-135空气质量传感器。

本次实验我打算2个模块一起做了,水滴传感器接PCF8591的IN0,火焰传感器接PCF8591的IN1。其他引脚的接线为VCC:接电源正极 3v-5v。GND:接电源负极。DO:TTL开关信号输出,可以接任一GPIO,我上次传感器实验是做的DO,本次做AO。

超声波传感器(Ultrasonic Sensor)是一种基于声学原理的电子传感器,通过发射超声波脉冲并接收反射信号来测量物体与传感器之间的距离,并用于检测物体的存在。它在现代科技和工业领域具有广泛的应用,以其高精度的测量能力和实时性成为不可或缺的工具。
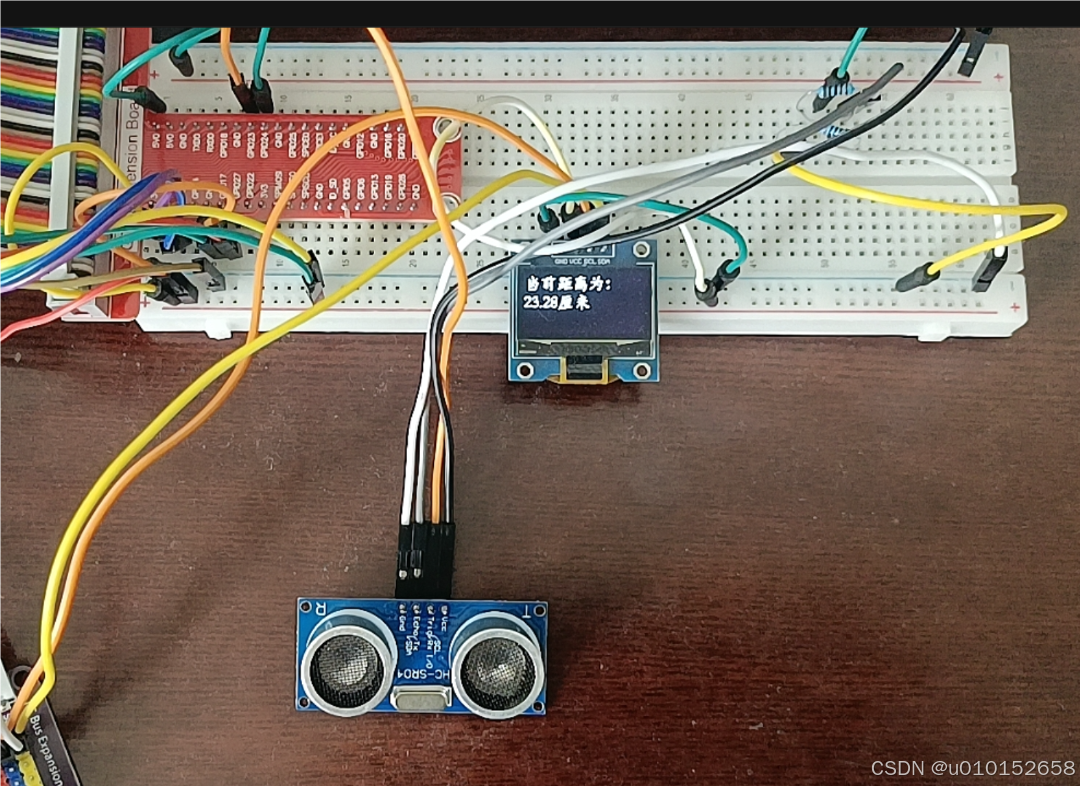
DS1302的驱动在51和STM32都是通过IIC总线完成的,只要接到GPIO口,根据芯片手册的时序信号模拟IIC总线来发送与接收数据,主要有起始,结束、应答、非应答信号,再编写发送与接收字节函数,总之相比对程序员硬件软件要求比较高。具体显示的结果参考之前的接线实物图,但是OLED显示会出现闪烁问题,就是用time.sleep(1)导致的,这个和C中的delay函数一样,对于这个问题,可以使用定时

按下按键K1,蜂鸣器响,再按下蜂鸣器不响。蜂鸣器是比较简单的器件,使用和Led灯差不多,本次实验比较简单。

因为按键按下触发的低电平判断只是一瞬间,而这一瞬间CPU在呼吸灯的time.sleep里面,没有腾出时间去判断,而等到CPU有时间判断了,发现按键已经抬起了。但有了多线程就不一样了,它并不是等一个线程执行完了,再去执行另一个线程,而是采用并发执行的操作,同时执行2个线程,就是说同时做2个事情。如果是一直循环执行,那么每个线程CPU分配的时间是一样的,这样占用CPU时间少,但又比较重要的事情就会频繁

计算机视觉包括底层的图像处理、中层的图像分析以及高层的视觉技术,OpenCV已经延伸到计算机视觉的每个领域,其功能涵盖每个研究方向。应用领域包括人机互动、物体识别、图像分割、人脸识别、动作识别、运动跟踪、机器人、运动分析、机器视觉、结构分析、汽车安全驾驶。

颜色传感器可以用来检测产品表面的颜色,通过检测光的反射和吸收来识别不同的颜色,然后将其转化为信号输出。这些信号可以用来控制机器人、自动化生产线和其他自动化设备,以识别和分类不同的产品。例如:在机器人的视觉导航系统中,颜色传感器可以用来识别和跟踪不同颜色的标记和物体。这些传感器可以帮助机器人避开障碍物,并识别特定颜色的目标,从而更有效地完成任务。

智能小车、机械臂、摄像头云台会有多个舵机,而微控制器芯片的PWM输出引脚不够的情况下,就可以用PCA9685(16路舵机)来解决这一问题。
