


- @sinat_23896491


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
基于 ARM 架构的 SOC 有很多种,一种 SOC 又可以制作出很多款板子,每个板子都有一个对应的 DTS 文件,那么如何确定编译哪一个 DTS 文件呢?我们就以 I.MX6ULL 这款芯片对应的板子为例来看一下,打开 arch/arm/boot/dts/Makefile,可以看出,当选中 I.MX6ULL 这个 SOC 以后(CONFIG_SOC_IMX6ULL=y),所有使用到 I.MX6U

=执行 sudo vmhgfs-fuse .host:/ /mnt/hgfs -o nonempty -o allow_other ==

一般只需要了解RTU协议,因为前面有说过,必须要有RTU协议的,所以只需要了解了RTU协议,就可以读出设备信息了,至于ACSII协议,做个大概了解即可。发送一个字节:0x12采用 ASCII协议ASCII 协议发送一个字节 则需要发送2个字一个字节代表ASCII码1,一个代表ASCII码2,即0x31和0x32,才能代表0x12。ASCII码发送数据量是RTU方式的2倍,所以ASCII码效率更低。
Modbus协议需要对数据进行校验,串行协议中除有奇偶校验外,ASCII模式采用LRC校验,RTU模式采用16位CRC校验。Modbus协议包括ASCII、RTU、TCP等,并没有规定物理层。RS-485常与MODBUS协议结合使用,MODBUS协议定义了数据帧的结构和通信规则。Modbus的ASCII、RTU协议规定了消息、数据的结构、命令和就答的方式。== ModBus 网络只有一个主机,所有

大模型-Olllama ■ Ollama■ 1. Ollama本地部署大模型■ 2.■ 3.■ 4. ■ ■ Ollama ■ 1. Ollama本地部署大模型 ■ 2. ■ 3. ■ 4. ■
基于树莓派 5 开发的 ROS2 机器人。C2 配备了麦克纳姆轮底盘, 并搭载了 TOF 激光雷达和 3D 深度相机等高性能硬件, 能实现建图导航、 路径规划、 图像识别、 视觉追踪、 人机交互等智能应用。
■Mediapipe Hands (⼿和⼿指跟踪解决⽅案)
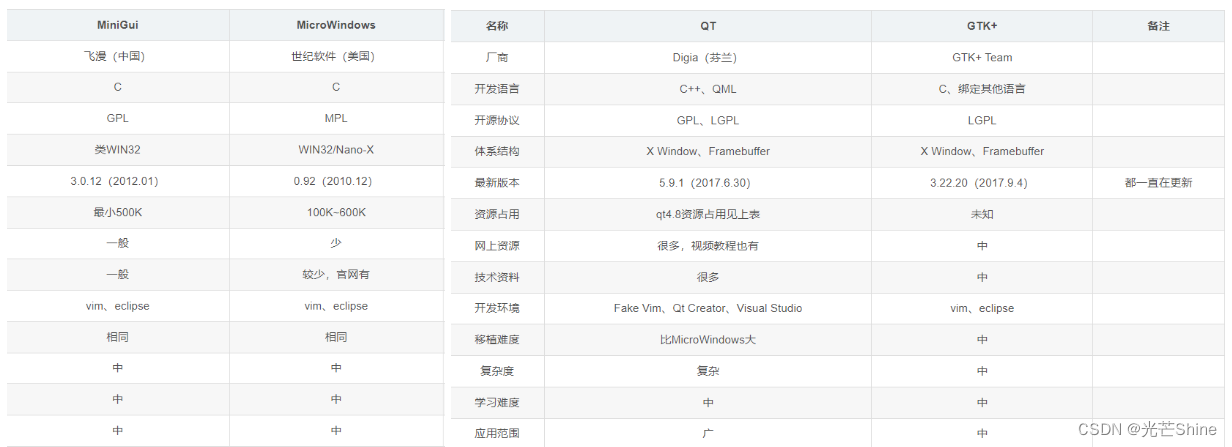
IT知识点1. QT 和 GTK+ 对比2. GNU3. 开源协议4.5.6781. QT 和 GTK+ 对比2. GNU项介绍MSVCMicrosoft Visual C++(简称Visual C++、MSVC、VS或VC)是微软公司的免费C++开发工具,具有集成开发环境VC++集成了便利的除错工具,特别是集成了微软Windows视窗操作系统应用程序接口(Windows API)、三维动画Dir
■Mediapipe Hands (⼿和⼿指跟踪解决⽅案)
序号字段字节数说明说明21SOI0x7E1帧起始标志,固定为十六进制7EH2VER1协议版本号3ADR1设备地址4CID11控制字15CID21控制字26LENGTH2数据长度(LENID +LCHKSUM)LENGTH 数据格式:LENGTH共2个字节,由 LENID 和 LCHKSUM 组成,LENID表示INFO项的ASCII码字节数,当LENID = 0时,INFO为空,即无该项。