- @qq_61467158


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
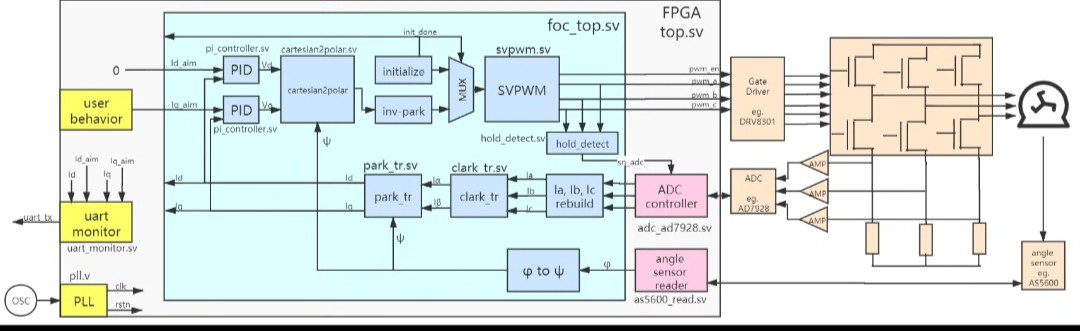
先说清楚,这个版本不带位置环也不玩速度环,就专注电流闭环控制,适合需要快速响应的场合。在Simulink模型里(想象有个模型截图),电流环被抽象成离散传递函数模块,和Verilog代码的采样/计算周期严格对应。A1 不是用Matlab等工具自动生成的代码,而是基于verilog,手动编写的。10.包含对应的simulink模型(结合模型,和rtl图,更容易理解代码)A4 单采样单更新,中断频率/计
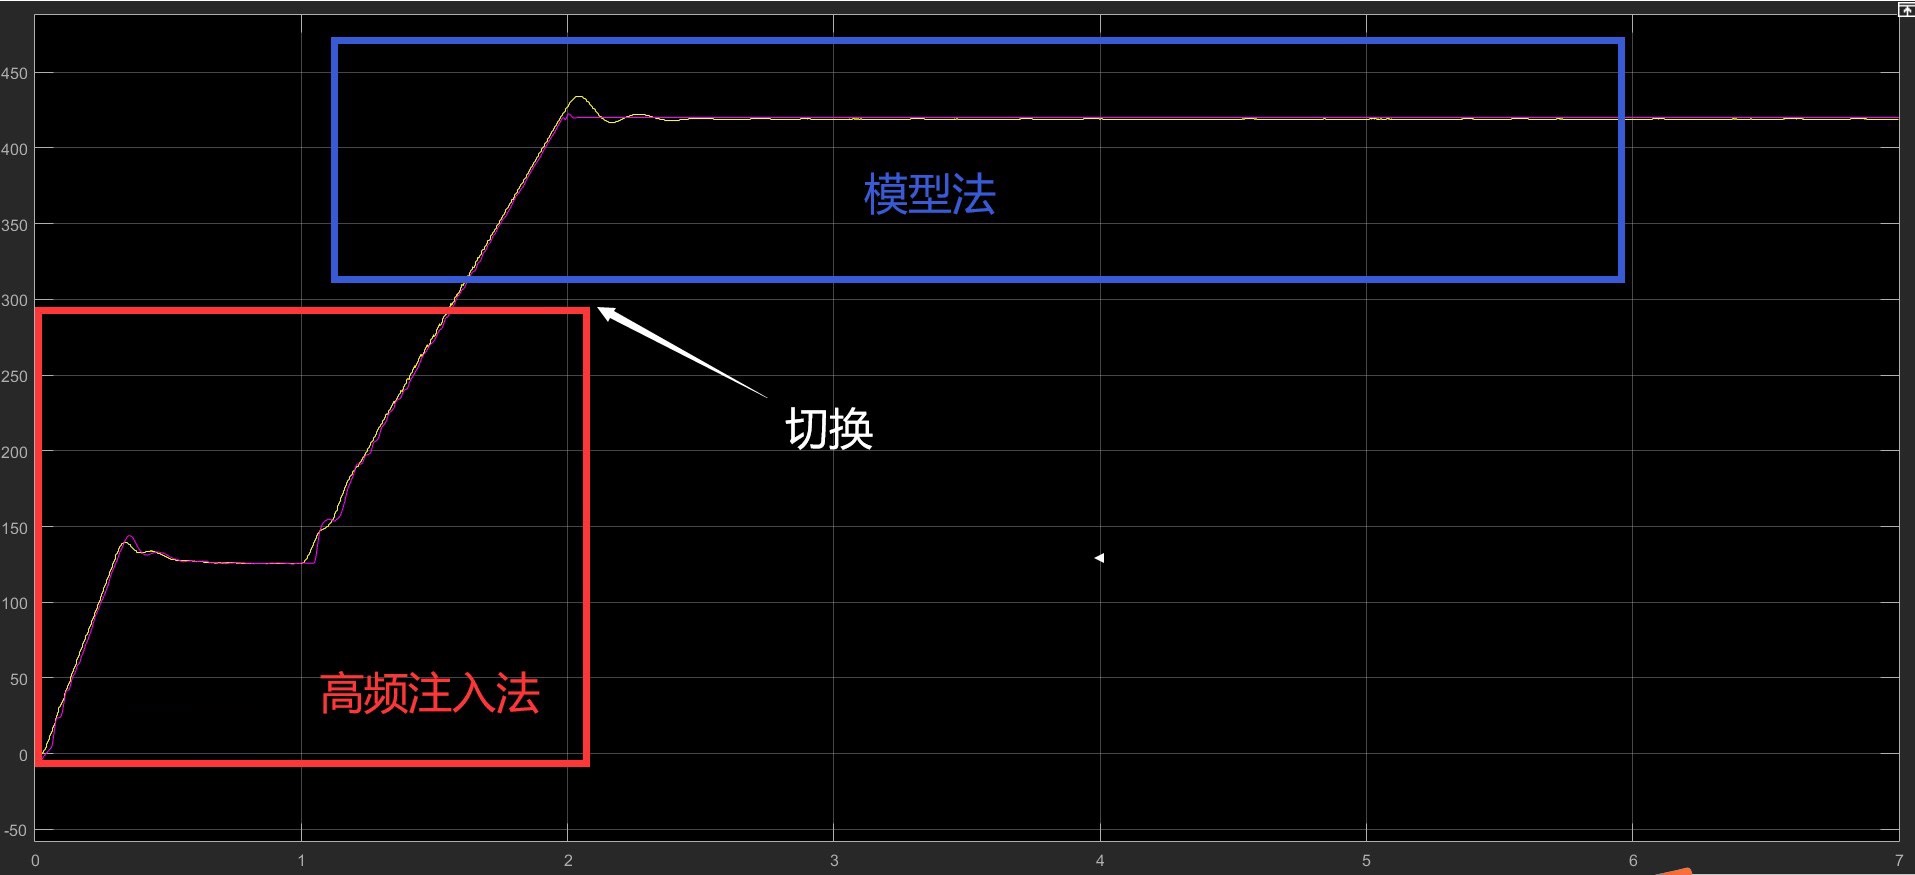
为了在全速域内实现良好的无速度传感器控制效果,我们采用了一种分段策略:在低速域阶段运用高频注入法,而在高速度阶段则采用模型法的观测方式。这种组合策略充分利用了不同方法在不同速度区间的优势,以实现整体性能的优化。在低速时,电机反电动势较小,传统基于反电动势的观测方法精度大幅下降。高频注入法应运而生,它通过向电机注入高频信号,利用电机的凸极效应来获取转子位置和速度信息。简单来说,就是在电机的定子绕组中
今天,我们就来聊聊一个基于容积卡尔曼滤波(CKF)的侧偏刚度估计模型,这个模型不仅能够实时估计汽车行驶过程中的侧偏刚度,还能与实际的侧向轮胎力进行比较,展现出极佳的估计效果。总的来说,这个基于CKF的侧偏刚度估计模型,不仅展示了分布式驱动电动汽车在自动驾驶中的潜力,也为相关领域的研究提供了新的思路和方法。自动驾驶控制器,基于分布式驱动电动汽车的四轮侧偏刚度估计,采用容积卡尔曼(ckf)进行估计,能

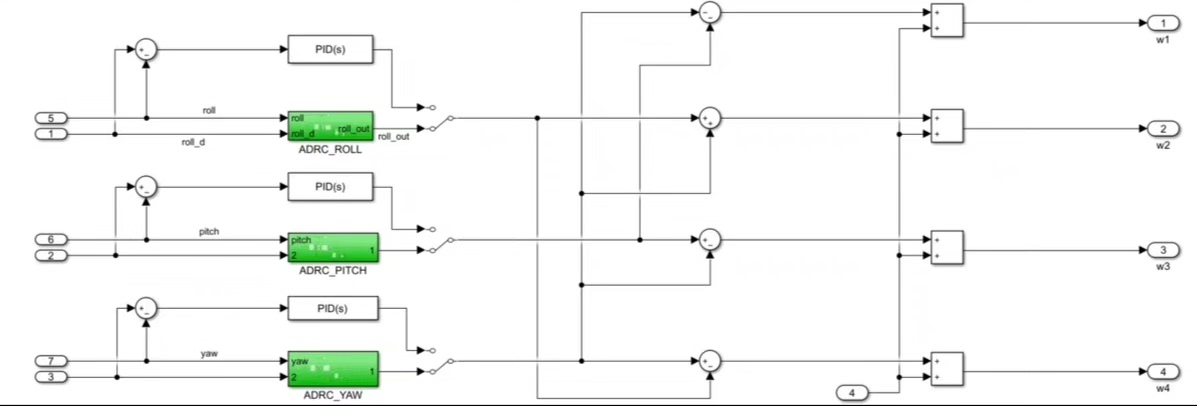
当所有模块最终在Simulink里手拉手连成闭环时,点击运行按钮的瞬间,就像看着自己组装的火箭点火升空——虽然可能第一次会炸机,但调整几轮PID参数后,那个绿色的小方块终于能在三维空间里画出漂亮的轨迹了。四旋翼无人机,进行simulink建模与仿真,对它的运动学模型和动力学模型进行了必要且详细的研究和分析,运用牛顿-欧拉方程建立了四旋翼的运动学和动力学方程,最后推导出四个旋翼的角速度表达式。实际调

这时候老工程师老王溜达过来,在轨迹图上画了个大圈:"试试这个叫ADRC的'流氓算法',专治各种不服。在 Gazebo 仿真中加载风扰模型后,ADRC控制的无人机画出的轨迹就像用了飘柔——纵使妖风阵阵,我自顺滑如丝。看着ADRC控制的无人机在风浪中稳如老狗,而隔壁组的PID飞机早已开启"随波逐流"模式。那一刻,我仿佛听见ADRC在说:"不是风动,不是幡动,是扰动在动,而我——不动。这段代码堪称"流氓
总的来说,滑模控制和扰动观测器是两种非常有效的控制方法,特别适合处理PMSM系统中的不确定性和扰动。今天咱们聊聊滑模控制和扰动观测器在PMSM控制中的应用,顺便撸点代码,看看这些理论在实际中怎么落地。扰动观测器的主要作用是估计和补偿系统中的未知扰动,从而提高系统的鲁棒性。在实际应用中,滑模控制和扰动观测器可以结合使用,以提高系统的控制性能。例如,我们可以将扰动观测器估计的扰动反馈到滑模控制器中,从
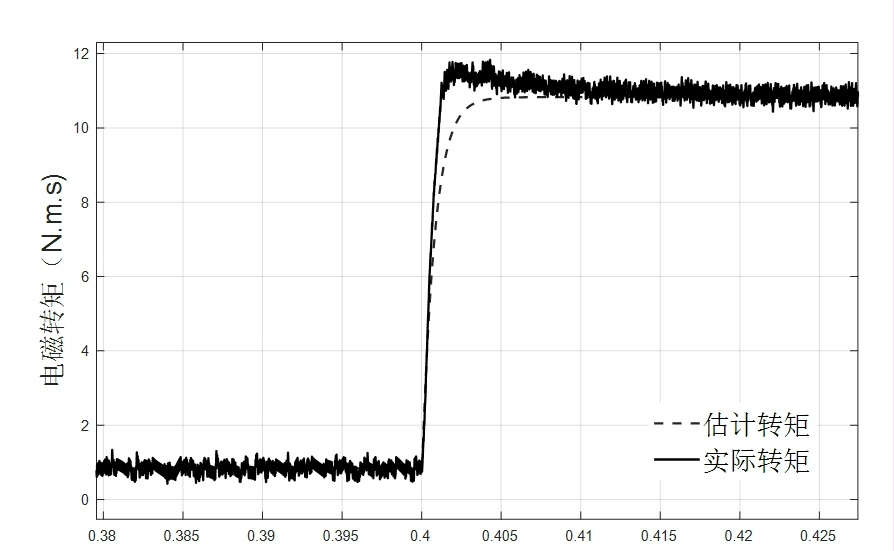
它不像Transformer那样一股脑堆自注意力,也不像SENet只盯着通道维度——这货玩的是双线操作,左手通道注意力,右手空间自注意力,跟调鸡尾酒似的。比如在处理建筑纹理时,通道注意力会强化边缘相关的特征图,自注意力则能捕捉窗户排列的规律性。有个好玩的发现:当处理老照片的划痕时,HAT会自发在划痕区域降低注意力权重,相当于自带去伪影功能。这个顺序安排很讲究——先让通道注意力调整特征重要性,再让自
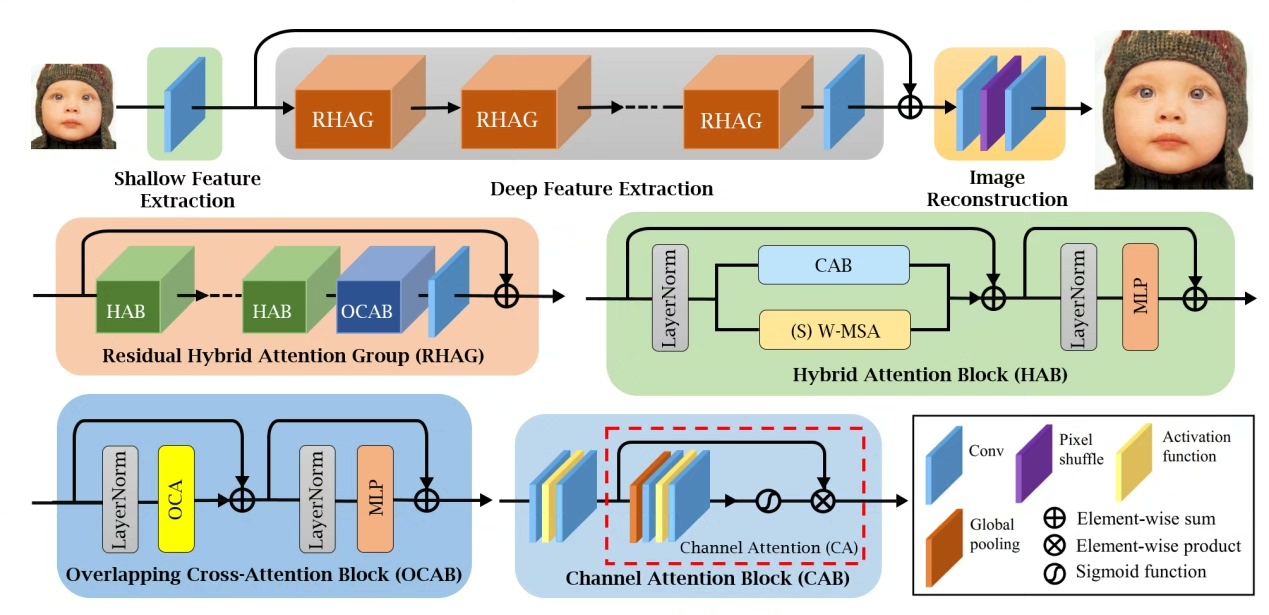
不过,PID控制器的性能在很大程度上依赖于这些参数的调整,如果参数不合适,可能会导致无人机振荡或者无法稳定跟踪。在Simulink中,我们可以生成无人机的位置三维图像、三个姿态角度图像、位置图像,以及参考位置与实际位置的对比图像。虽然PID控制器在参数调整得当的情况下表现不错,但在面对参数变化时,自适应滑模控制器的鲁棒性显然更强。无人机四旋翼uav轨迹跟踪PID控制matlab,|||simuli
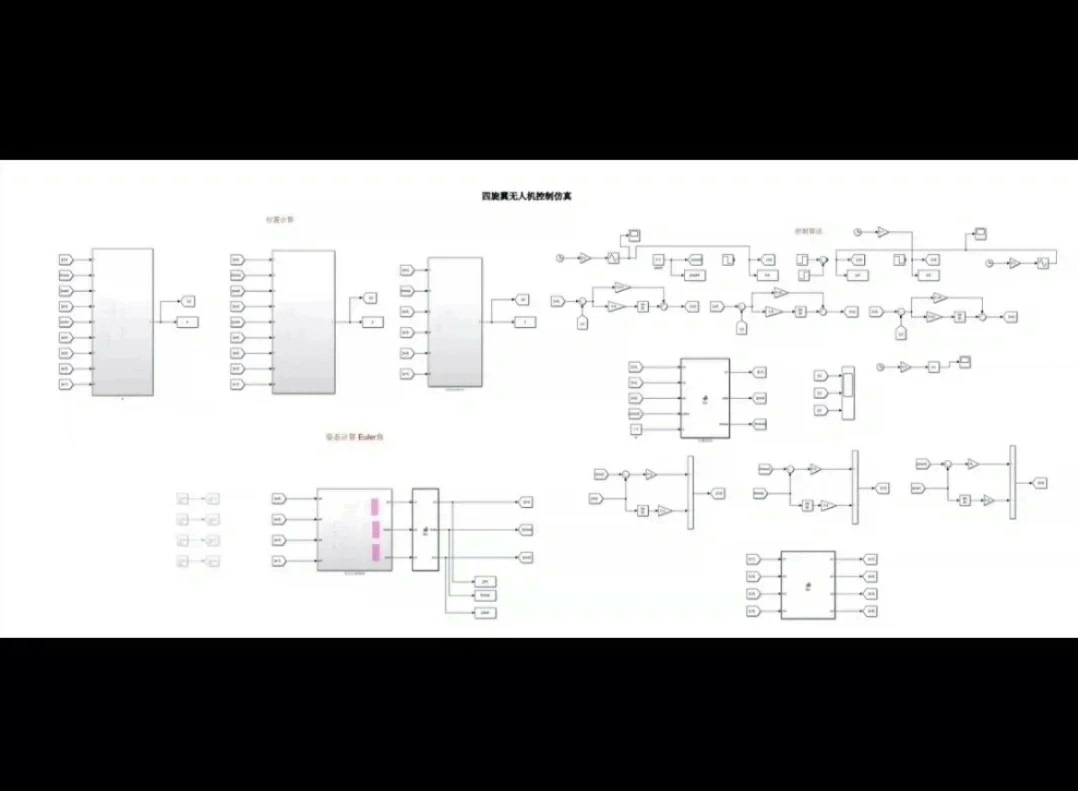
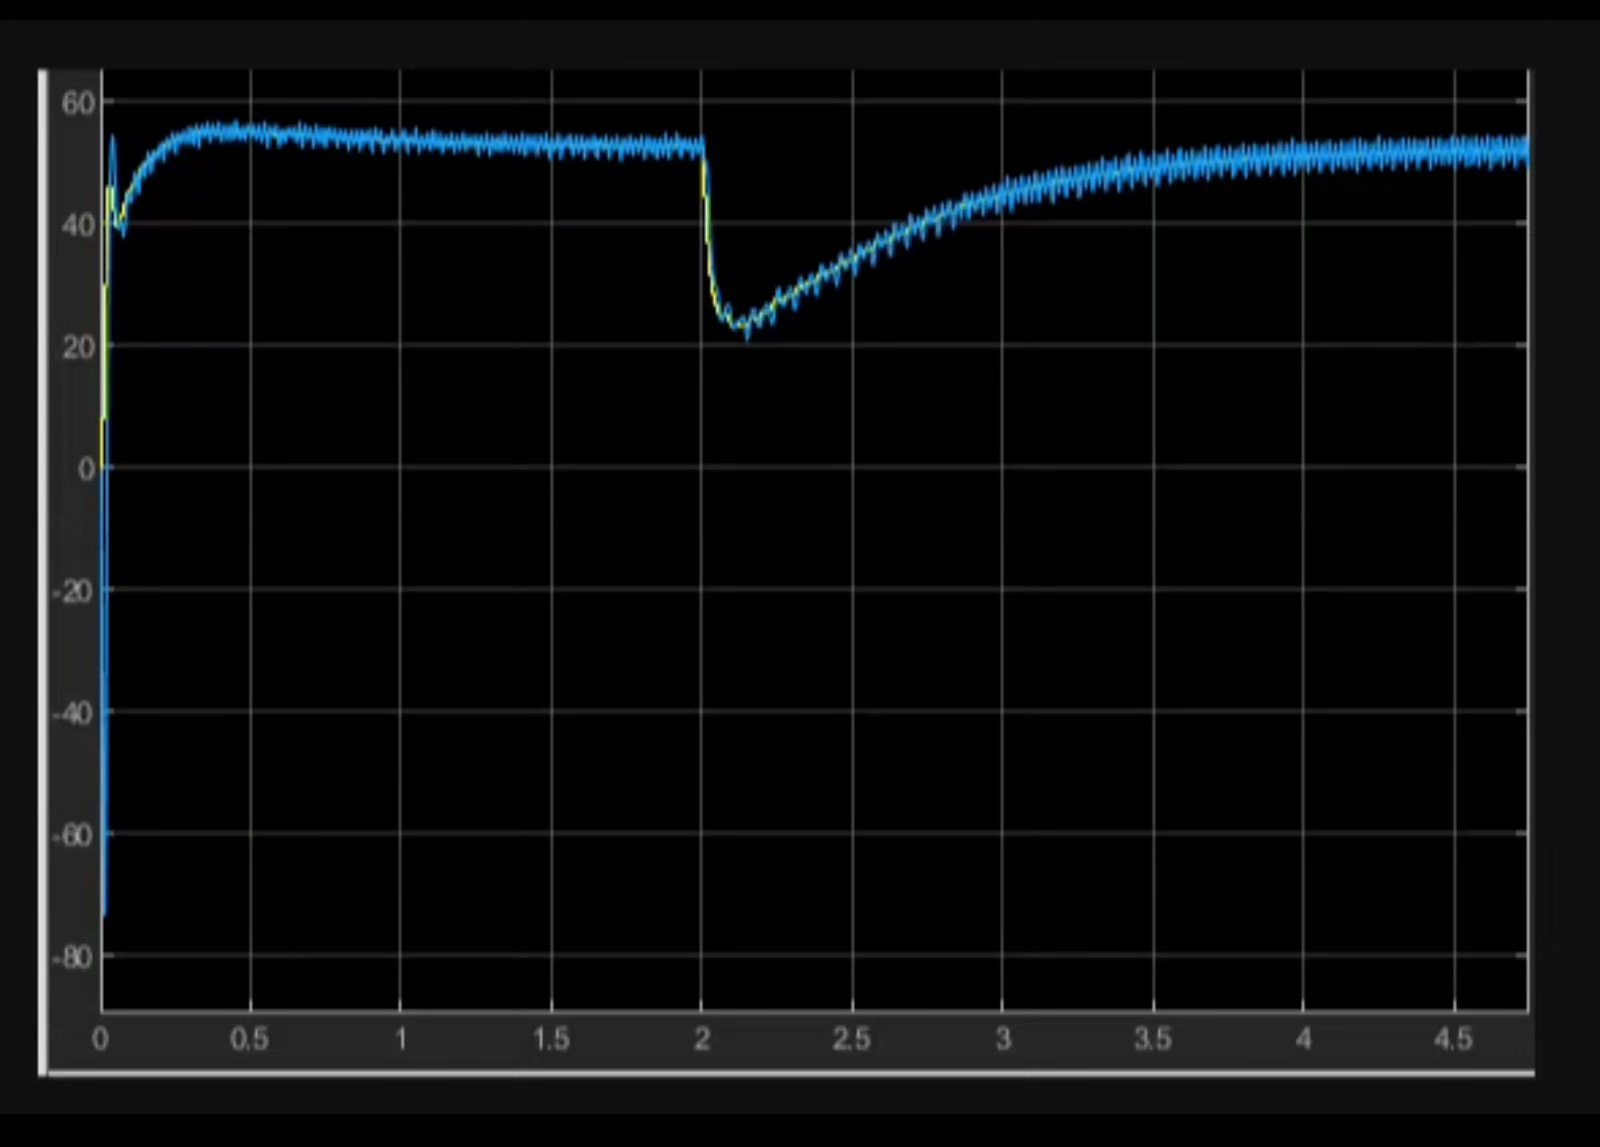
双闭环调速听着挺玄乎,其实拆开看就是转速环套着电流环的嵌套结构。当突加负载时,能看到电流环先动作,大概0.1秒后转速环才开始补偿,这个时间差就是双环协同的关键。如果出现两个环同时震荡,八成是转速环的积分时间设短了。注意转速环的PI参数要跟着电流环的响应速度走,别让外环带宽超过内环的1/5。simulink转速 电流双闭环调速系统matlab simulink仿真有整理好的文档,资料很详细,可以直接
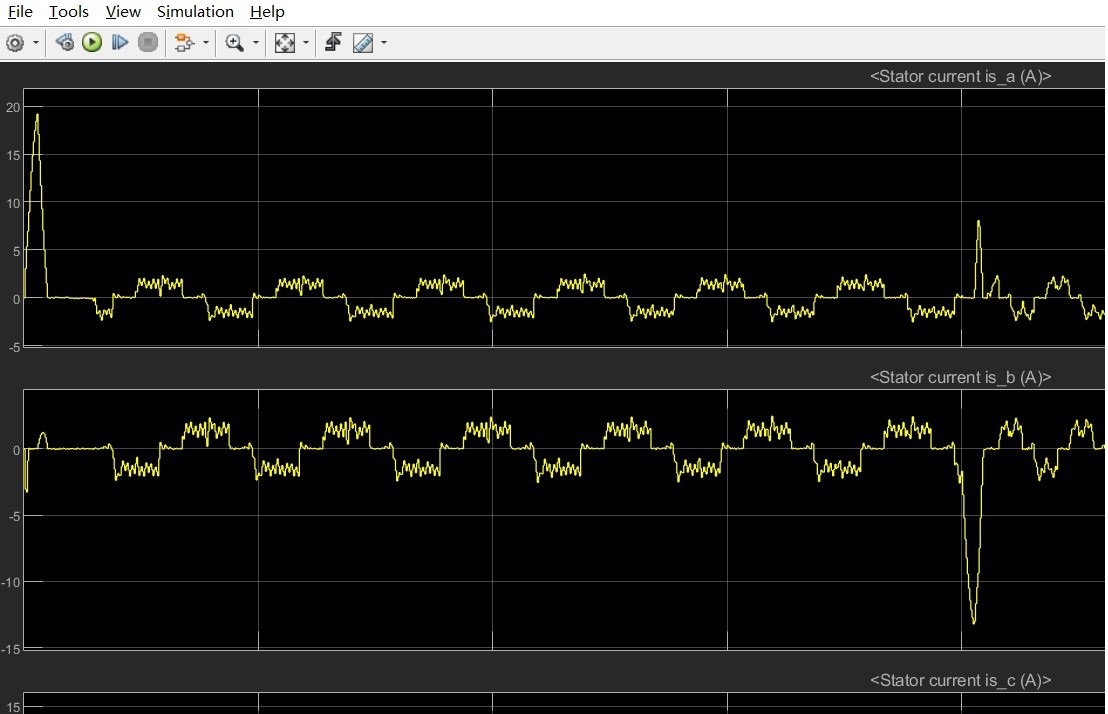
超前角弱磁更妖,通过查表法动态调整d轴电流相位,在突卸负载时能比传统方法快30%恢复稳态。重点来了,我们的模型能带突加负载而教科书的不行,秘诀在扰动观测器的并联结构。这里的k1决定收敛速度,k2负责压制高频抖振。传统带编码器的方案在恶劣环境下容易翻车,今天咱们直接上仿真模型,聊聊那些让电机自己"猜位置"的骚操作。仿真时记得把逆变器死区效应建模进去,别问我是怎么知道的——曾经有个项目因为忽略这个,现