


- @qq_54556560


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
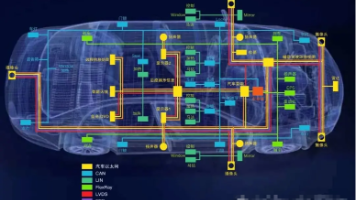
本文系统分析了主流汽车总线技术的特点和应用。CAN总线成本低、可靠性高,适用于动力和车身控制;LIN总线简单经济,适合基础功能;FlexRay实时性强,用于高可靠系统;MOST专攻多媒体传输;车载以太网凭借高带宽成为ADAS和智能网联的核心。未来趋势将以以太网+TSN为主导,结合区域架构和无线技术,形成分层混合网络。文章通过对比各技术的速率、成本、拓扑等关键指标,为不同应用场景提供选型参考,指出汽
(2)需要自己配置环境:选择Miniconda,然后选择自己需要的conda版本、cuda版本、python版本,之后再进行pytorch的安装以及环境配置(需要自己配置环境)。选择「无卡模式启动」可暂停实例节省费用(关机后仅存储计费),在上传数据,上传代码,修改代码等等不需要使用GPU时,记得使用无卡模式启动,免得浪费租用GPU的钱。我的镜像:会显示你之前创建过的镜像,如果需要的跟你之前项目相同
会议记录并整理流程

linux安装好用的截图工具flameshot
尽管存在软件生态和硬件兼容性挑战,但凭借强大的社区和企业支持,Ubuntu 仍是开源世界的标杆之一。自 2004 年首个版本发布以来,Ubuntu 凭借其易用性、稳定性和免费特性,成为最受欢迎的 Linux 发行版之一,尤其适合新手和开发者。支持 x86、ARM 架构,预装主流硬件驱动(NVIDIA/AMD 显卡、Wi-Fi 芯片等)。:替代 Windows/macOS,适合办公(LibreOff
linux安装好用的截图工具flameshot
本文详细介绍了如何彻底卸载VMware虚拟机及其相关组件。首先,通过停止VMware相关的服务和进程确保虚拟机未在运行。接着,通过控制面板的卸载程序功能移除VMware Workstation,并取消保存配置的选项以彻底清除。最后,清理注册表中的VMware信息和删除虚拟机文件,确保无残留。文章步骤清晰,适合需要彻底卸载VMware的用户参考。
ISO 17387:2008标准为车道变换决策辅助系统(LCDAS)制定了性能要求和测试方法。该标准将系统分为三类:I型盲区预警、II型后方来车预警和III型全功能预警,并定义了A、B、C三个性能等级。核心内容包括:明确目标车辆检测范围,规定系统需100%检测横向间距0-4米的车辆,并在TTC≤3.5秒时发出预警;要求系统响应时间≤0.2秒,并通过多感官方式提供预警信号;规范了不同场景下的测试标准
该标准规范了轻型车辆辅助泊车系统(APS)的技术要求与测试方法,涵盖两种车位类型(相邻车辆界定/地面标线界定)。核心内容包括:系统应实现≥95%的车位识别成功率,泊车精度偏差≤0.2m;明确工作模式切换条件(车速≤30km/h启动搜索,≤10km/h执行泊车);强调驾驶员始终保有控制权(5Nm扭矩即可中断系统);要求双重故障警示(视觉+听觉)。2017版主要修订术语规范性与安全提示要求。标准特别区
ISO 26262是道路车辆电子电气系统的功能安全国际标准,适用于3.5吨以下乘用车。该标准分为10个部分,涵盖概念设计、系统开发、硬件/软件开发、生产运维等全生命周期。核心内容包括:通过HARA分析确定ASIL安全等级(A-D)、V模型开发流程、安全机制设计(冗余/故障检测)、硬件指标要求(如ASILD需99%单点故障覆盖率)等。标准强调系统化分析方法(FMEA/FTA)和严格验证(故障注入测试
