


- @qq_44881930


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
1、报错信息如下11 20:11:07,922 INFO [main] org.apache.hadoop.ipc.Client: Retrying connect to server: 0.0.0.0/0.0.0.0:8030. Already tried 3 time(s); retry policy is RetryUpToMaximumCountWithFixedSleep(maxRetr
方法一:降低pyspark版本,博主亲测可用。博主之前安装的pyspark是3.1.1版本,Pycharm运行报Python worker failed to connect back错误,然后改成3.0.1版本,不再报错。from pyspark import SparkContext, SparkConfconf = SparkConf().setAppName("yasaka").setMa
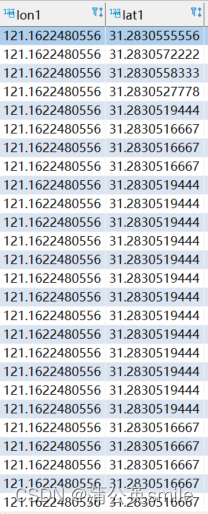
计算如图所示前后两点经纬度的距离?
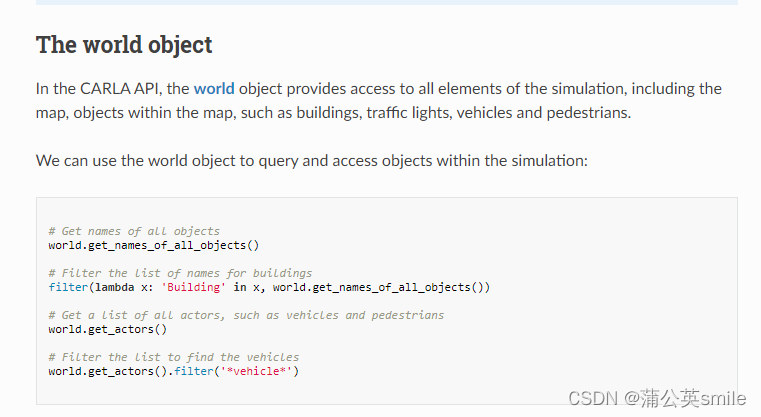
carla安装完后,需要使用python调用API去更换地图,增加车辆等。
GiS数据裁切,创建一个临时图层,通过矢量裁切的方法,将Gis图层进行裁切;影像裁切,将影像图层放置在Gis中,截取影像图以及临时图层的轮廓,放入PS中进行对比,然后将影像图裁切下来。
以禾赛360°,64线,10HZ激光雷达为例,其点频为1.152MHZ也即64线每秒能扫描1152000个点(pts/s)。水平方向上做到高分辨率其实不难,因为水平方向上是由电机带动的,所以水平分辨率可以做得很高。激光束在垂直上的分布一般是不均匀的,大多数激光集中在水平区域(如下图禾赛64线激光雷达激光束的分布)点频:顾名思义,点频指点的频率,也就是激光雷达所有线每秒扫描的点的总数量。激光雷达的线
特性卡尔曼滤波卡尔曼平滑核心思想利用当前及之前的数据估计当前状态利用全部数据(过去、现在、未来)重新估计历史状态信息利用因果的、局部的非因果的、全局的结果实时但相对粗糙非实时但更加精确选择使用滤波还是平滑,完全取决于你的应用需求需要实时反应和控制?用卡尔曼滤波。需要事后的最高精度分析和重建?用卡尔曼平滑。
在安装 Docker 前,确保您的 CentOS 系统是最新的。如果一切正常,您应该会看到 Docker 服务的状态为 active (running)。现在可以安装 Docker 了。
【代码】使用clickhouse_connect从csv导入数据到clickhouse报错。
【代码】使用clickhouse_connect从csv导入数据到clickhouse报错。