


- @qq_40453532


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
从具身智能大脑训练出发,看机器人如何从“会动”走向“会干活”,并通过人机协同,推动工厂走向更柔性、更智能的未来
工业富联推出无代码机器人开发训练平台,整合任务编排、遥操作数采、模型训练与部署,通过BT与VLA协同实现复杂任务拆解与自主训练。平台将开发流程简化为五步,支持可视化编排与高质量数据闭环,显著降低开发门槛,提升效率50%,已在取放、组装等场景验证,助力制造业实现柔性自动化升级。

工业机器人正从自动化执行向具身智能时代跃迁。传统工业机器人依赖预设程序,难以应对多品种小批量、复杂异常处理等现代制造需求。工业具身智能机器人通过融合AI模型、多模态感知和控制系统,实现环境理解与自主决策,在柔性装配、智能物流、质量检测等场景展现优势。核心技术架构包含多模态感知层、AI模型层和仿真训练层,通过Sim2Real技术实现虚拟训练与真实生产的闭环。工业富联正构建包含数字孪生、数据平台和AI

2026年被视为人形机器人商业化落地关键元年,Wind数据显示概念板块超八成公司营收同比增长。具身智能正站在"GPT-3时刻"前夜,行业从"Show me"转向"Work for me"。本文从行业趋势、模型通用性、数据工程三个维度,结合工业富联实践经验,解析具身智能从Demo走向规模化部署的核心技术路径。
Omniverse的独特之处在于,它不是一个单纯的仿真器,也不是一个单纯的渲染引擎,而是一个连接物理世界和数字世界的操作系统。从USD的标准化、PhysX的物理精度、RTX的渲染真实感,到Isaac Sim的机器人专用工具链,NVIDIA花了近十年时间构建的这套基础设施,正在成为具身智能时代的"水和电"。
具身智能产业的关键正从大模型转向数据。机器人不仅需要识别理解,更需要生成物理动作,因此真实动作数据至关重要。文章提出了模拟仿真、远程操控与真实采集结合的技术路径,强调构建“数据—模型—仿真—部署”闭环的数据飞轮。深圳政策支持建设数据采集场,恰是补足数据基础设施、推动人形机器人规模化落地的关键举措。
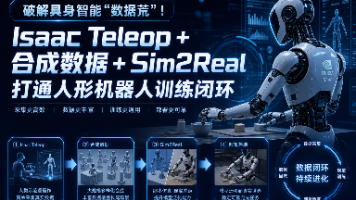
机器人真正进入工业现场,难点早已不只是训练一个模型,而是如何把任务定义、技能编排、数据采集、模型训练、仿真评测与现场部署连接成完整闭环。本文从机器人训练工程链路出发,解析 Teleoperation、Trajectory、Sim2Real、Robot Data Engine 等关键环节,并结合工业机器人开发训练平台实践,探讨机器人如何从“单任务 Demo”走向可复用、可持续迭代的规模化开发体系。
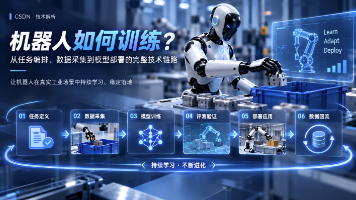
人形机器人正从“类人外观”转向“智能生产力”,2026年上半年全球销量与收入已超2025全年。具身智能机型收入占比达83.3%,标志着市场由数量增长转向智能价值驱动。中国厂商占据全球前五,核心优势在于真实工业场景带来的数据积累与训练能力。未来竞争焦点将聚焦于技能训练、数据闭环与部署效率,推动工业机器人从“程序驱动”迈向“智能驱动”,实现可复制、可迭代的智能制造新范式。
中国信通院发布2026十大关键词,智能工厂迎来哪些新变化?

具身智能训练场是实现机器人技能迭代的关键基础设施。截至2026年,全国已建成超70家训练场,工业制造为最主要应用场景。训练需融合真机遥操作、无本体采集与仿真数据,构建“任务定义—数据采集—模型训练—验证部署—反馈迭代”的闭环流程。数据量不等于效果,场景覆盖、长尾任务、质量一致性及真实迁移表现更为关键。训练场正从数据售卖转向服务化,强调数据工程化、训练验证一体化与标准化建设。未来竞争核心在于能否将训
