- @obDLaSfLKr


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
它用 300 行头文件 + 200 行源码,隐藏了 Cortex-M3 最复杂的寄存器组合,为上层运动控制、轨迹规划、安全逻辑提供了“零开销、零歧义、零移植成本”的硬件抽象。Cortex-M3 提供 NVIC、SCB、SysTick、MPU、CoreDebug 等内部外设,CMSIS 将其抽象为结构体指针 + 位域宏,实现“一次写全、一次读清”。屏蔽了“优先级位数随芯片变化”的坑——同一份代码在

假设机械臂在平面运动,每个关节都是旋转的。凯恩法的核心是找偏速度,说白了就是各质点速度对广义速度的线性组合。机械臂动力学建模这玩意儿,说难不难说简单也不简单。今天咱们来点干货,聊聊怎么用凯恩方法搞机械臂建模。这方法比拉格朗日方程省事多了,特别是关节多的机械臂,能少算一堆偏导数。注意sympy的微分操作会自动处理变量依赖关系,比手工推导靠谱多了。实际建模时得用sympy的Derivative类处理,

别以为金属结构只是看着酷,玩过3D打印的朋友都知道,塑料件用久了绝对会变形。装个电磁铁吸住钢笔,跑个G代码生成的汉字轨迹,连毛笔字的顿挫都能模拟出来。桌面机械臂这玩意儿最近越来越火,但市面上的产品总让人感觉差点意思——要么塑料感太重,要么精度像抽盲盒。今天要聊的这款全金属机械臂,臂长直接怼到400mm还能保持±0.05mm的变态精度,属实有点东西。有个做珠宝雕刻的客户,愣是用我们的API实现了0.

(文献+程序)基于非线性干扰观测器的自适应滑模反演控制机械臂模型 神经网络 matlab仿真 滑膜带原班文献在机器人控制领域,机械臂的精准控制一直是研究热点。今天咱们就来唠唠基于非线性干扰观测器的自适应滑模反演控制在机械臂模型中的应用,并用Matlab进行仿真实现,过程中还会涉及神经网络哦。

集成电路设计工具是帮助工程师进行电路设计和验证的软件工具,它们提供了各种功能和模块,包括原理图设计、版图设计、模拟仿真、验证和布局布线等。Cadence是一个知名的集成电路设计工具供应商,他们提供了一系列的软件工具,包括用于原理图设计的Capture、用于版图设计的Virtuoso、用于模拟仿真的Spectre等。Cadence是一个知名的集成电路设计工具供应商,他们提供了一系列的软件工具,包括用

总结一下,这段代码实现了一个路径规划算法,用于寻找从起点到终点的最优路径。它根据起点和终点的位置,以及N的数量,计算了中间状态顶点的位置和朝向,并将它们存储在x0中。它使用plot函数绘制了起点、中间状态顶点和终点的位置,使用quiver函数绘制了起点和中间状态顶点的朝向。首先,代码定义了起点和终点的位置,以及障碍物的位置(如果有)。然后,它设置了一些参数,如路径中的中间状态顶点数量N、最大速度M
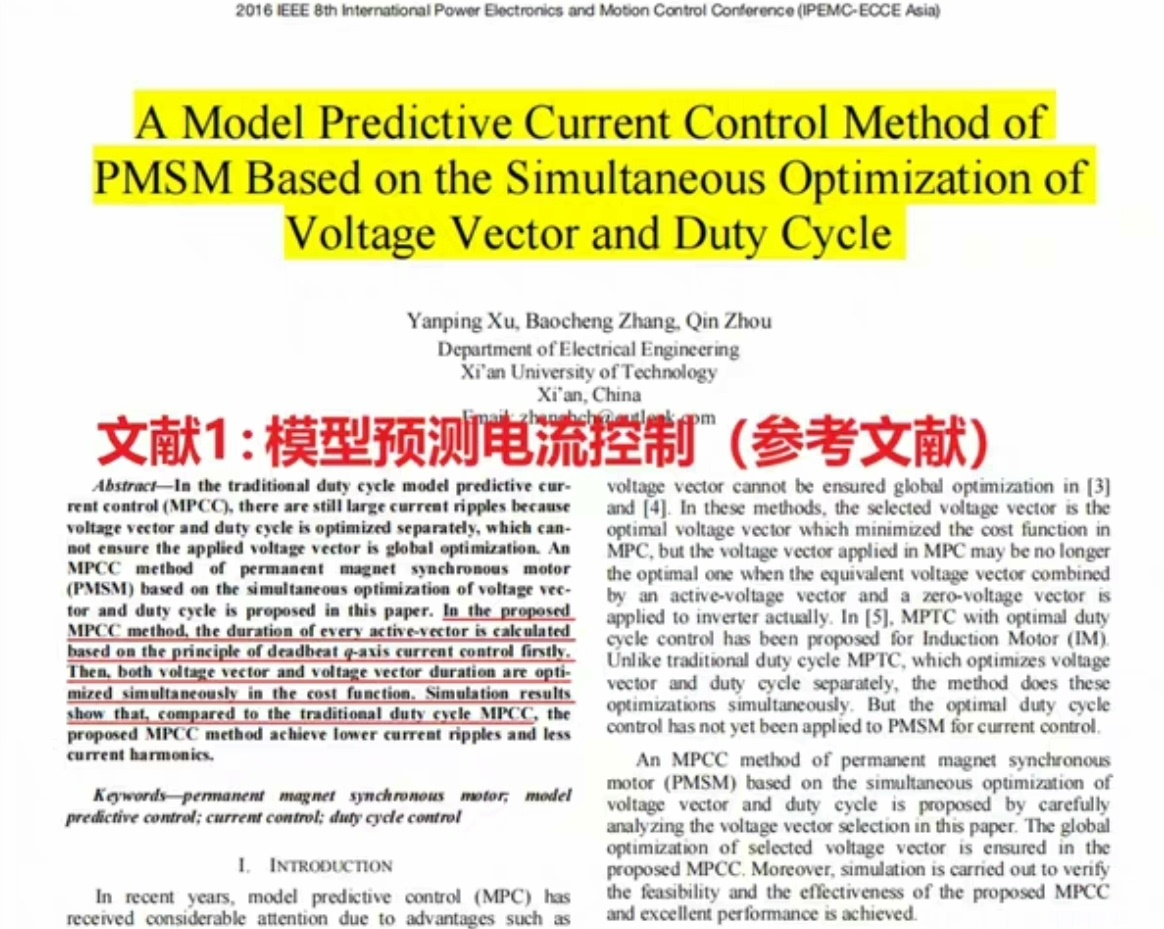
新型滑模扰动观测器+模型预测控制的永磁同步电机带载仿真模型控制结合:转速环(新型滑模扰动观测器(NSMDO)+电流内环(MPCC模型预测控制模型预测m代码附带详细注释[1]转速环:采用新型滑模扰动观测器(NSMDO),可以有效抑制滑模控制系统的抖振,提高转速控制系统的鲁棒性和动态响应性能。[2]电流环:采用MPCC模型预测控制(MPCC),选择使给定代价函数最小的电压矢量和占空比组合应用于逆变器,
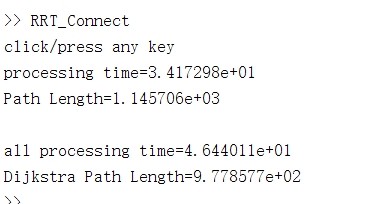
基于MATLAB的改进RRT路径规划,改进双向RRT路径规划1.在单向RRT算法的基础上引入Dijkstra算法对路径进行最优化。2.在双向RRT算法的基础上引入Dijkstra算法对路径进行最优化。在路径规划领域,RRT(快速扩展随机树)算法以其随机性和快速性在复杂环境中表现出色。然而,它生成的路径往往并非最优。今天咱们就来唠唠如何在MATLAB环境下,通过结合Dijkstra算法对单向和双向R
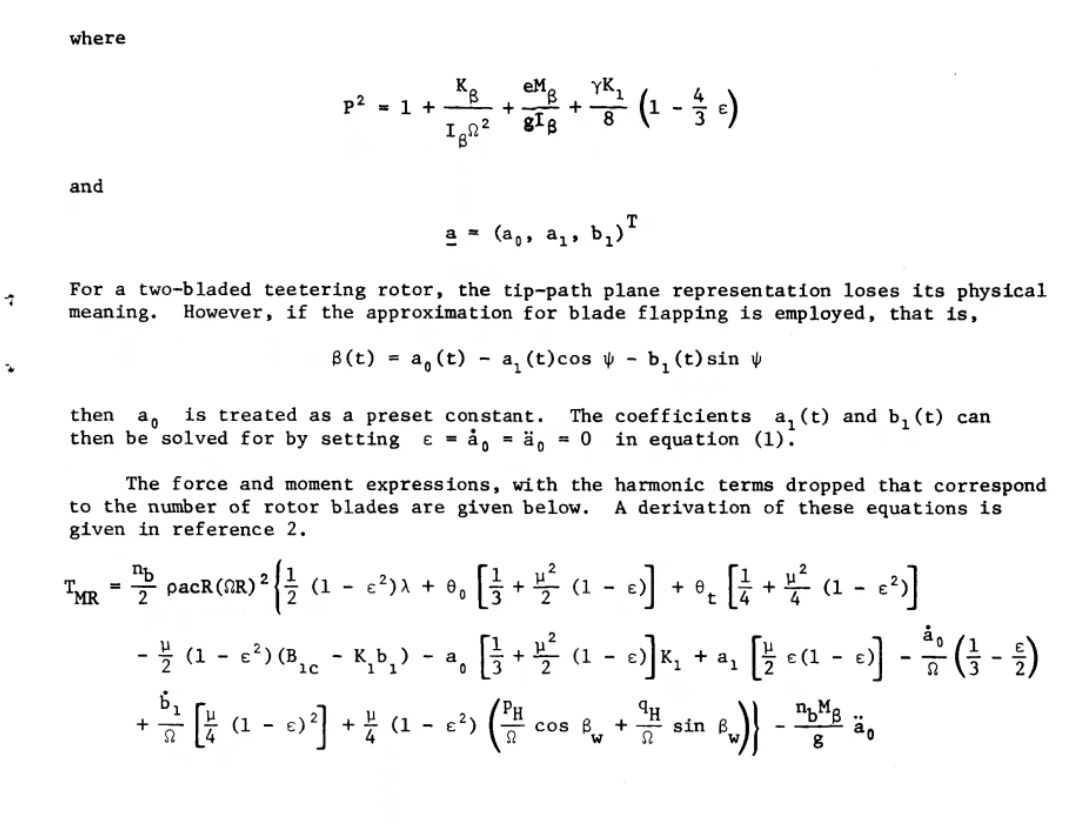
通过在 MATLAB Simulink 中搭建黑鹰单旋翼直升机的非线性动力学模型,我们能够对直升机的飞行特性进行有效的仿真研究。结合两篇说明文献,有助于我们更深入地理解模型的理论基础和实际应用。希望本文及所提供的源码能够为从事直升机相关研究的朋友提供一些帮助,共同推动航空领域的技术发展。Simulink直升机非线性动力学模型,直升机动力学仿真,MATLAB Simulink版本,黑鹰单旋翼直升机气
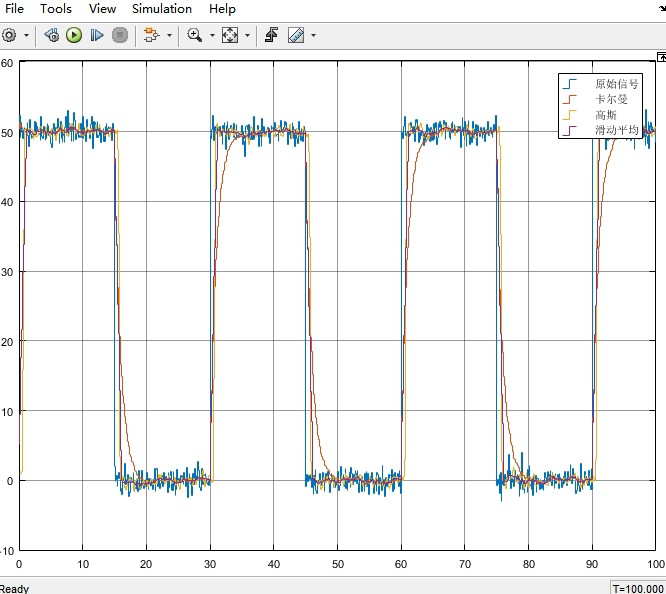
simulink卡尔曼滤波算法demo,处理输入信号数据,与高斯滤波和滑动平均滤波算法做对比,可直接拿来修改使用最近在做信号处理相关的项目,对Simulink里不同滤波算法有了不少实践经验,今天就来跟大家分享下卡尔曼滤波算法在Simulink中的实现,并且和高斯滤波、滑动平均滤波算法做个对比,给出的内容都是可直接拿来修改使用的。