- @oakchina


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
和RealSense D435i的深度相机相比,OAK相机除深度相机功能以外,还增加了大量的可以在相机端加速运行的功能,还可用于嵌入式应用程序中。

之前我们出过两期OAK相机在ROS上配置环境的教程(ROS1教程>>)(ROS2教程>>),不过这两个教程都是通过手动编译的方式去配置环境的,在实际使用过程中可能会遇到比较多的问题。所以,我们决定出个安装包的方式来配置环境。本教程适用于所有OAK系列相机。参考 ROS 安装 ,安装相应版本。设置 sources.list设置密钥安装如果你没有安装 rosdep 且未初始化,请执行以下步骤:安装vc

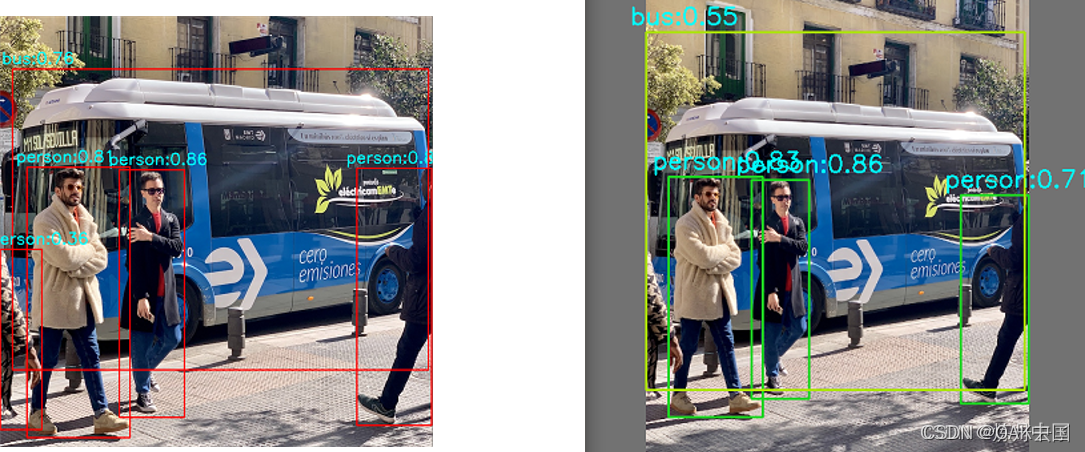
编辑:OAK中国首发:oakchina.cn版权说明:转载请注明出处前言Hello,大家好,这里是OAK中国,我是助手君。今天给大家分析一个比赛项目,全国大学生电子设计竞赛需要用机器视觉的方法识别足球,篮球,排球。并且能够测量足球、篮球、排球的大小和距离。这需要深度视觉、神经网络的共同配合,目前的openMV和K210等相机都无法很好的实现以上功能。同时还需要有足球、篮球、排球的大量数据集,才能训

报错ImportError: numpy.core.multiarray failed to import

本文内容来自用户@炼丹去了,由OAK中国编辑排版。一.背景OAK-D-lite 本质上是3个相机+1个Inter VPU的组成,可玩性挺高。由于OAK demo库中目标检测目前只有yolox的案例,故学习了其他模型的适配。目前适配模型:yolov5_v6.0nanodet_plusUltra_Light_Fast_Generic_Face_Detector.
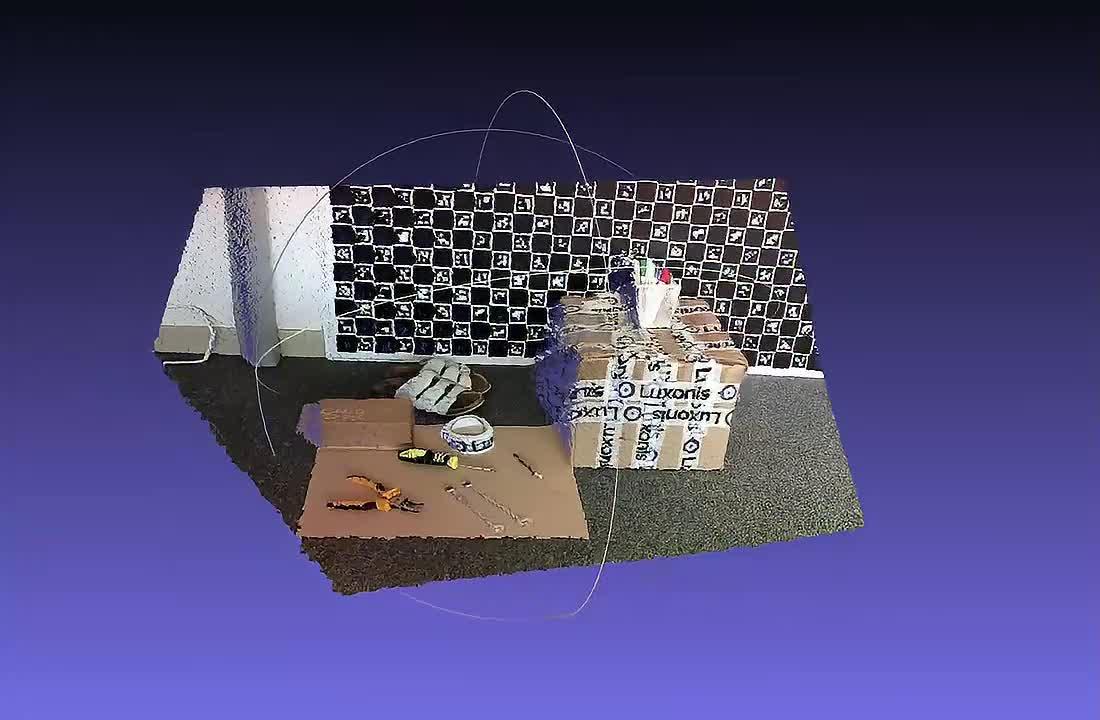
我们最近改进了 ToF 解码管道(固件)和 ToF 工厂校准,该校准已应用于我们最新的带有 ToF 相机的OAK-D-SR-PoE
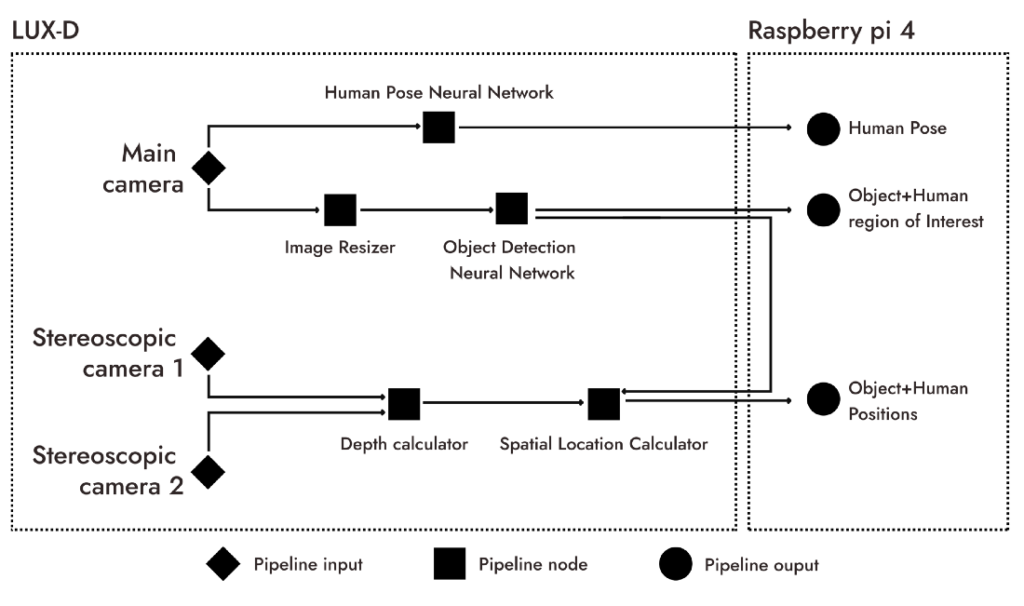
这个项目虽然没有详细说代码步骤,但是作者的思路还是很有借鉴意义的,所以给大家分享一下。大多数家庭自动化系统是基于二进制传感器,如接近传感器、时间传感器、光传感器等。对于每个要检测的新活动,你需要安装一个新的传感器——比如用Withings Sleep来检测人们的睡眠,这就导致安装和维护非常困难。作为一名用户体验工程师,我总是探索新的用户体验方式。
我最近网上冲浪又发现了一个老外做了OAK-D-Lite的教程,文字版和视频版都有,还是比较详细的。这个教程其实对所有OAK相机都适用,如果你想把OAK用在树莓派上,不要错过这个教程哦!【保姆级教程】OAK-D-Lite树莓派项目(AI+CV)B站视频教程链接注:B站的视频有自动翻译的字幕,可去B站看高分辨率视频教程。
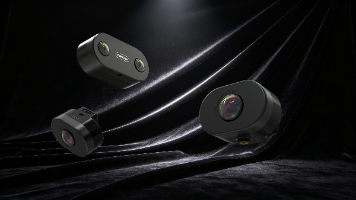
在机器人对于第一人称视角的数据采集领域视频数据的大量需求下,一套便携、高性能、硬件同步、价格低廉的数据采集设备,直接决定数据集质量与采集效率。今天为大家带来 OAKchina,包含双目全部快门头部相机与单目全局快门腕部相机,同时支持 DCx‑WEAR 穿戴式采集套件,以及成套采集软件,轻松完成真实场景下的视觉数据采集工作。全系搭载全局快门传感器,运动物体、移动穿戴采集时不会产生卷帘快门的运动模糊,
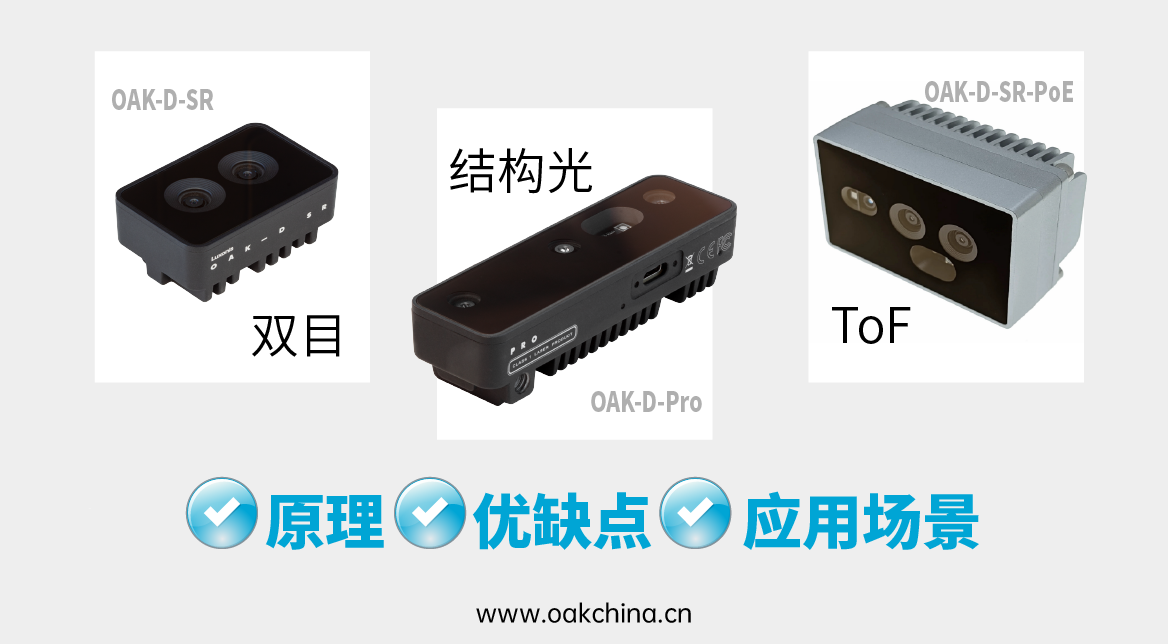
最近刷知乎看到这样一个问题👇碰巧B站也有朋友在问这种类似的问题,我寻思刚开始接触深度相机的朋友们应该都会有这种疑问,所以我整理了一下这个内容。大家也可以去知乎看我的回答,别忘了三连哦~深度相机也被称为3D相机,它和普通2D相机的区别在于可以获取物体到相机的距离信息,加之2D平面的X,Y坐标,可计算出每个点的三维坐标,以此我们可推断深度相机的应用,如三维重建、目标定位、导航避障等。