


- @mudh118


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
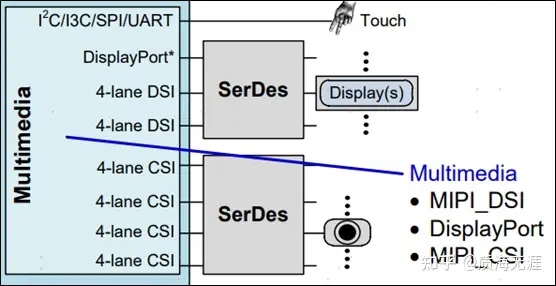
(ADP)基于8155的多媒体硬件框图如下所示:有4个4路CSI摄像头处理通路,2个4路DSI屏幕处理通路,1个DisplayPort。模块再经过编串器MAX9295后,再经过Link A&Link B到解串器MAX9296。基于摄像头的详细方案如下:可以处理4路MAX9296解串后信号。标准的配置方式AR0231经过AP0200 ISP。
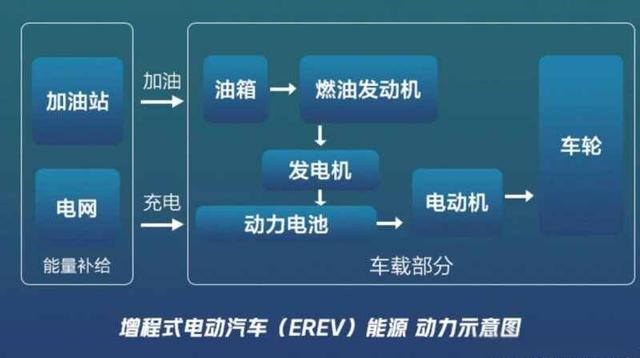
BEV跟这玩意差不了多少,都是要靠电池供能电机驱动,不同的是遥控车用的可能只是普通555电池,而电动汽车用的是能力密度更高的动力电池,相同的是遥控车和电动汽车总是要充电,虽然有不少车企已经造出了续航七八百公里以上的电动汽车,和燃油车不相上下,但电动车充电的频率始终要比燃油车加油的频率高。简单理解,在HEV的基础上给动力电池增加一个外接充电口,就成了PHEV,而且PHEV的动力电池容量会比HEV的更
控制器局域网总线(CAN,Controller Area Netwk)是一种用于实时应用的串行通讯协议总线,它可以使用双绞线来传输,是世界上应用最广泛的现场总线之一。CAN协议用于汽车中各种不同元件之间的,以此取代昂贵而笨重的配电线束。该协议的健壮性使其用途延伸到其他自动化和应用。CAN协议的特性包括完整性的串行数据通讯、提供实时支持、传输速率高达1Mb/s、同时具有11位的寻址以及检错能力。CA

那么,PCIe 2.0协议的每一条Lane支持5GT/s*8/10=4Gbps=500MB/s的速率。传输速率为每秒传输量GT/s,而不是每秒位数Gbps,是因为传输量包括不提供额外吞吐量的开销位,比如PCIe 1x和PCIe 2x使用8b/10b编码方案,导致占用了20%(=2/10)的原始信道带宽。例如:PCIe 2.0协议支持5.0GT/s,即每一条Lane上支持每秒钟传输5G个Bit,但这
如果想撤销多行注释,和添加一样,用鼠标选择多行代码,然后按下Ctrl + /键即可在所有选定的行上删除//注释。用鼠标选择多行代码,然后按下Ctrl + /键即可在所有选定的行上添加//注释。
下载完成后,双击打开.exe文件,勾选 Add Python 3.8 to Path选项,然后点击install now即可安装。首先确认电脑是否安装了python,没有安装python请先安装python。安装完毕后点击close即可。1、安装python。

(Local Interconnect Network)通信技术于2001年运用于汽车工业,作为CAN网络的一种补充,也属于一种低成本的串行总线技术,LIN总线网络采用单主多从的模式架构,使用单信号线进行传输,主、从节点间的通信有具体的规则,只有主节点需要,从节点才能发送信息,不需要总线仲裁。第三代:使用控制器+集成开关(display),分布式方案,通讯使用CAN 2.0B、CAN FD、LIN

