- @m0_71124168


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
YOLOv5是一种基于轻量级卷积神经网络(CNN)的目标检测算法,整体可以分为三个部分,如上图所示,我们需要先理解三个模块:Conv,C3,SPPF,以便理解网络结构图。关于这三个模块的解释放在文章末尾。其他我觉得有用的前置知识也会放在文章末尾。YOLOv5是一种基于轻量级卷积神经网络(CNN)的目标检测算法,整体可以分为三个部分,,以便理解网络结构图。关于这三个模块的解释放在文章末尾。其他我觉得

它是一种序列化和反序列化协议,常见序列化和反序列化协议有XML、JSON、PB,相比于其他是文本存储,PB更有优势:跨平台语言支持,可以由C++传输到java,序列化和反序列化效率高速度快,因为是二进制存储且序列化后体积比XML和JSON都小很多,适合网络传输,XML逐渐弃用,JSON是键值存储方式,有额外的无用信息。
我们这次要使用YOLOV5来训练一个口罩检测模型,比较契合当下的疫情,并且目标检测涉及到的知识点也比较多,这次的内容除了可以作为大家的大作业之外,也可以作为一些小伙伴的毕业设计。废话不多说,我们直接开始今天的内容。B站讲解视频:手把手教你使用YOLOV5训练自己的目标检测模型_哔哩哔哩_bilibiliCSDN博客:手把手教你使用YOLOV5训练自己的目标检测模型-口罩检测-视频教程_dejahu
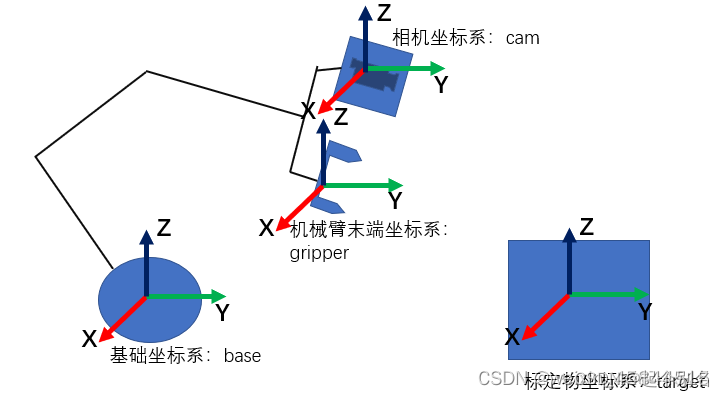
所谓手眼系统,就是人眼睛看到一个东西的时候要让手去抓取,就需要大脑知道眼睛和手的坐标关系。而相机知道的是像素坐标,机械手是空间坐标系,所以手眼标定就是得到像素坐标系和空间机械手坐标系的坐标转化关系。目前工业上通常使用两种方法进行机械臂的手眼协作。第一种是:手在眼外(eye-to-hand),即摄像机与机械臂分离,应用场景为:机械臂的工作位置固定,工作平面固定,摄像机置于合理的位置以识别机械臂要工作
目前,对于车道线检测的方法主要分为两大类,一是基于传统机器视觉的方法,二是基于深度学习大方法。
目前,对于车道线检测的方法主要分为两大类,一是基于传统机器视觉的方法,二是基于深度学习大方法。
目前,对于车道线检测的方法主要分为两大类,一是基于传统机器视觉的方法,二是基于深度学习大方法。
用一组地址连续的存储单元依次存储线性表中每个数据元素。用一组任意的存储单元存储线性表中的数据元素。栈(stack)是一种元素满足后进先出(Last in first out, LIFO)规则的线性表。树是指由 n(n≥0)个结点组成的有穷集合 D 与 D 上的关系的集合 R构成的结构,通常我们用 T 表示。树需要满足以下 3 个条件:当 n=0 时,该结点集合为空,该树被称为空树。在任意的非空树中

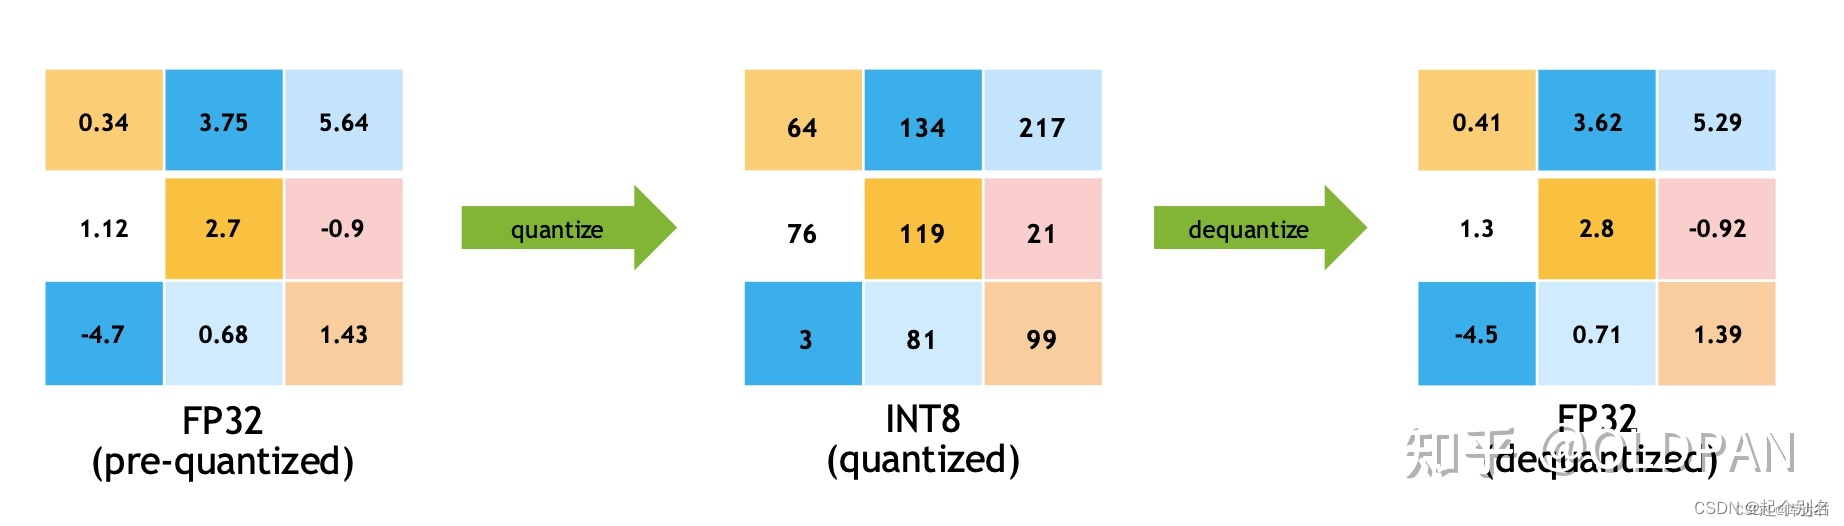
Int8量化类似于一个黑盒子,有一点蒸馏的感觉,用int8逼近fp32的推理结果。我们只需要按照步骤设定好参数之后set就可以,并不需要特别关注于他是怎么修改权重的。