


- @m0_70952941


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
我应该用 LangChain 还是 LangGraph?或者用 OpenAI Agents SDK 还是 Google ADK?要不要接 MCP?MCP 的断连问题和复杂度有必要考虑吗?但是实际上更重要的是你的 Agent 需要完成什么任务?用户把资料保存到本地知识库Agent 可以检索本地文档Agent 可以根据问题找到相关资料Agent 可以总结资料、生成回答、标注来源Agent 可以帮用户生
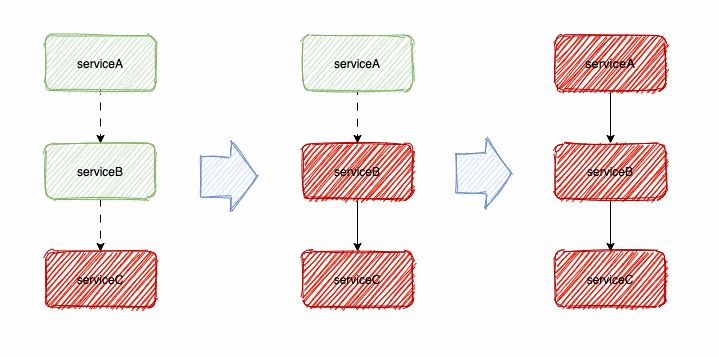
如果微服务可达,则关闭熔断机制,恢复正常请求。**因为熔断是从全局出发,为了保证系统稳定性而停用服务,而降级是退而求其次,提供一种保底的解决方案,所以它们的归属关系是不同(熔断 > 降级)。比如电商交易系统在双 11 时,使用的人比较多,此时如果开放所有功能,可能会导致系统不可用,所以此时可以开启降级功能,优先保证支付功能可用,而其他非核心功能,如评论、物流、商品介绍等功能可以暂时关闭。所以,在
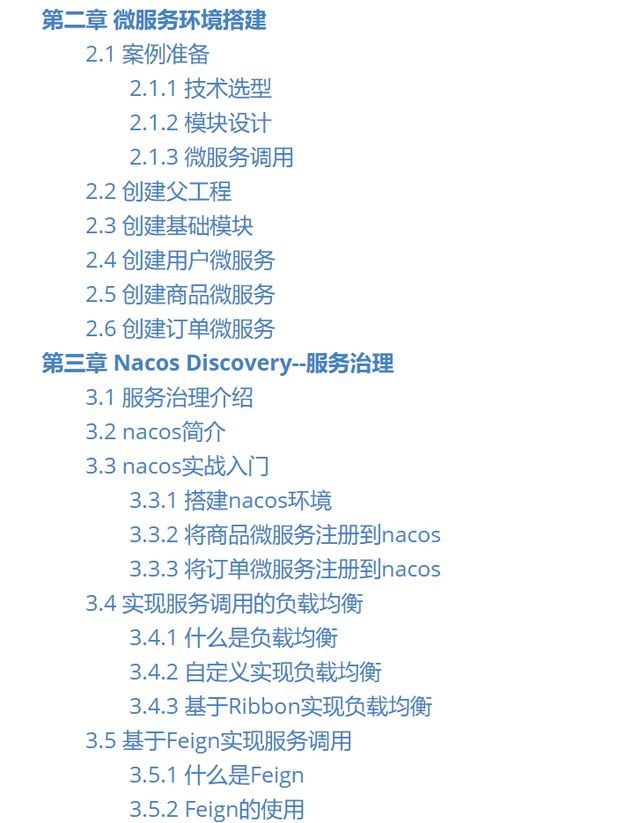
近年来,以Netflix Eureka为代表的Spring Cloud核心中间件纷纷停止更新,而许多组件的设计也已经过时,导致在性能上无法满足大型互联网公司的需求。因此,我们迫切需要一套符合中国特色的微服务架构解决方案。随着Spring Cloud Alibaba的诞生,它逐渐成为主流的微服务技术,满足了我们的需求并带来了新的希望。获取方式:需要这份Spring Cloud Alibaba 手册的
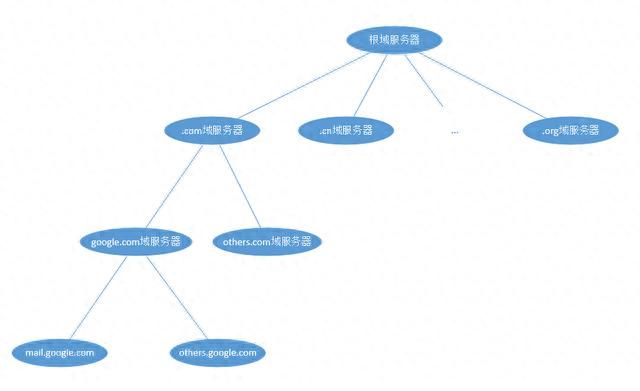
所以根域服务器记录的是com域服务器的IP、cn域服务器的IP、org域服务器的IP……1) 一般,如果我们的平台配备了负载均衡的话,前一步DNS解析获得的IP地址应该是我们Nginx负载均衡服务器的IP地址。其实第一台被访问的域名解析服务器就是我们平时在设置中填写的DNS服务器一项,当操作系统缓存中也没有命中的时候,系统会向DNS服务器正式发出解析请求。众所周知,打开一个网页的过程中,浏览器会因
市面上的 AI Agent 教程,十本有九本用 Python。这本身没问题,Python 生态确实在 AI 领域最成熟——LangChain、LlamaIndex、AutoGen 这些框架最早都是 Python 版的。但问题是——
2026 年的 Agent 开发,小白可以用低代码平台(如 Coze/GPTs)捏捏 Bot,而高手在写 Graph 代码、设计复杂的状态机、解决延迟和可靠性问题。未来的软件,就是 Agent。开干吧!
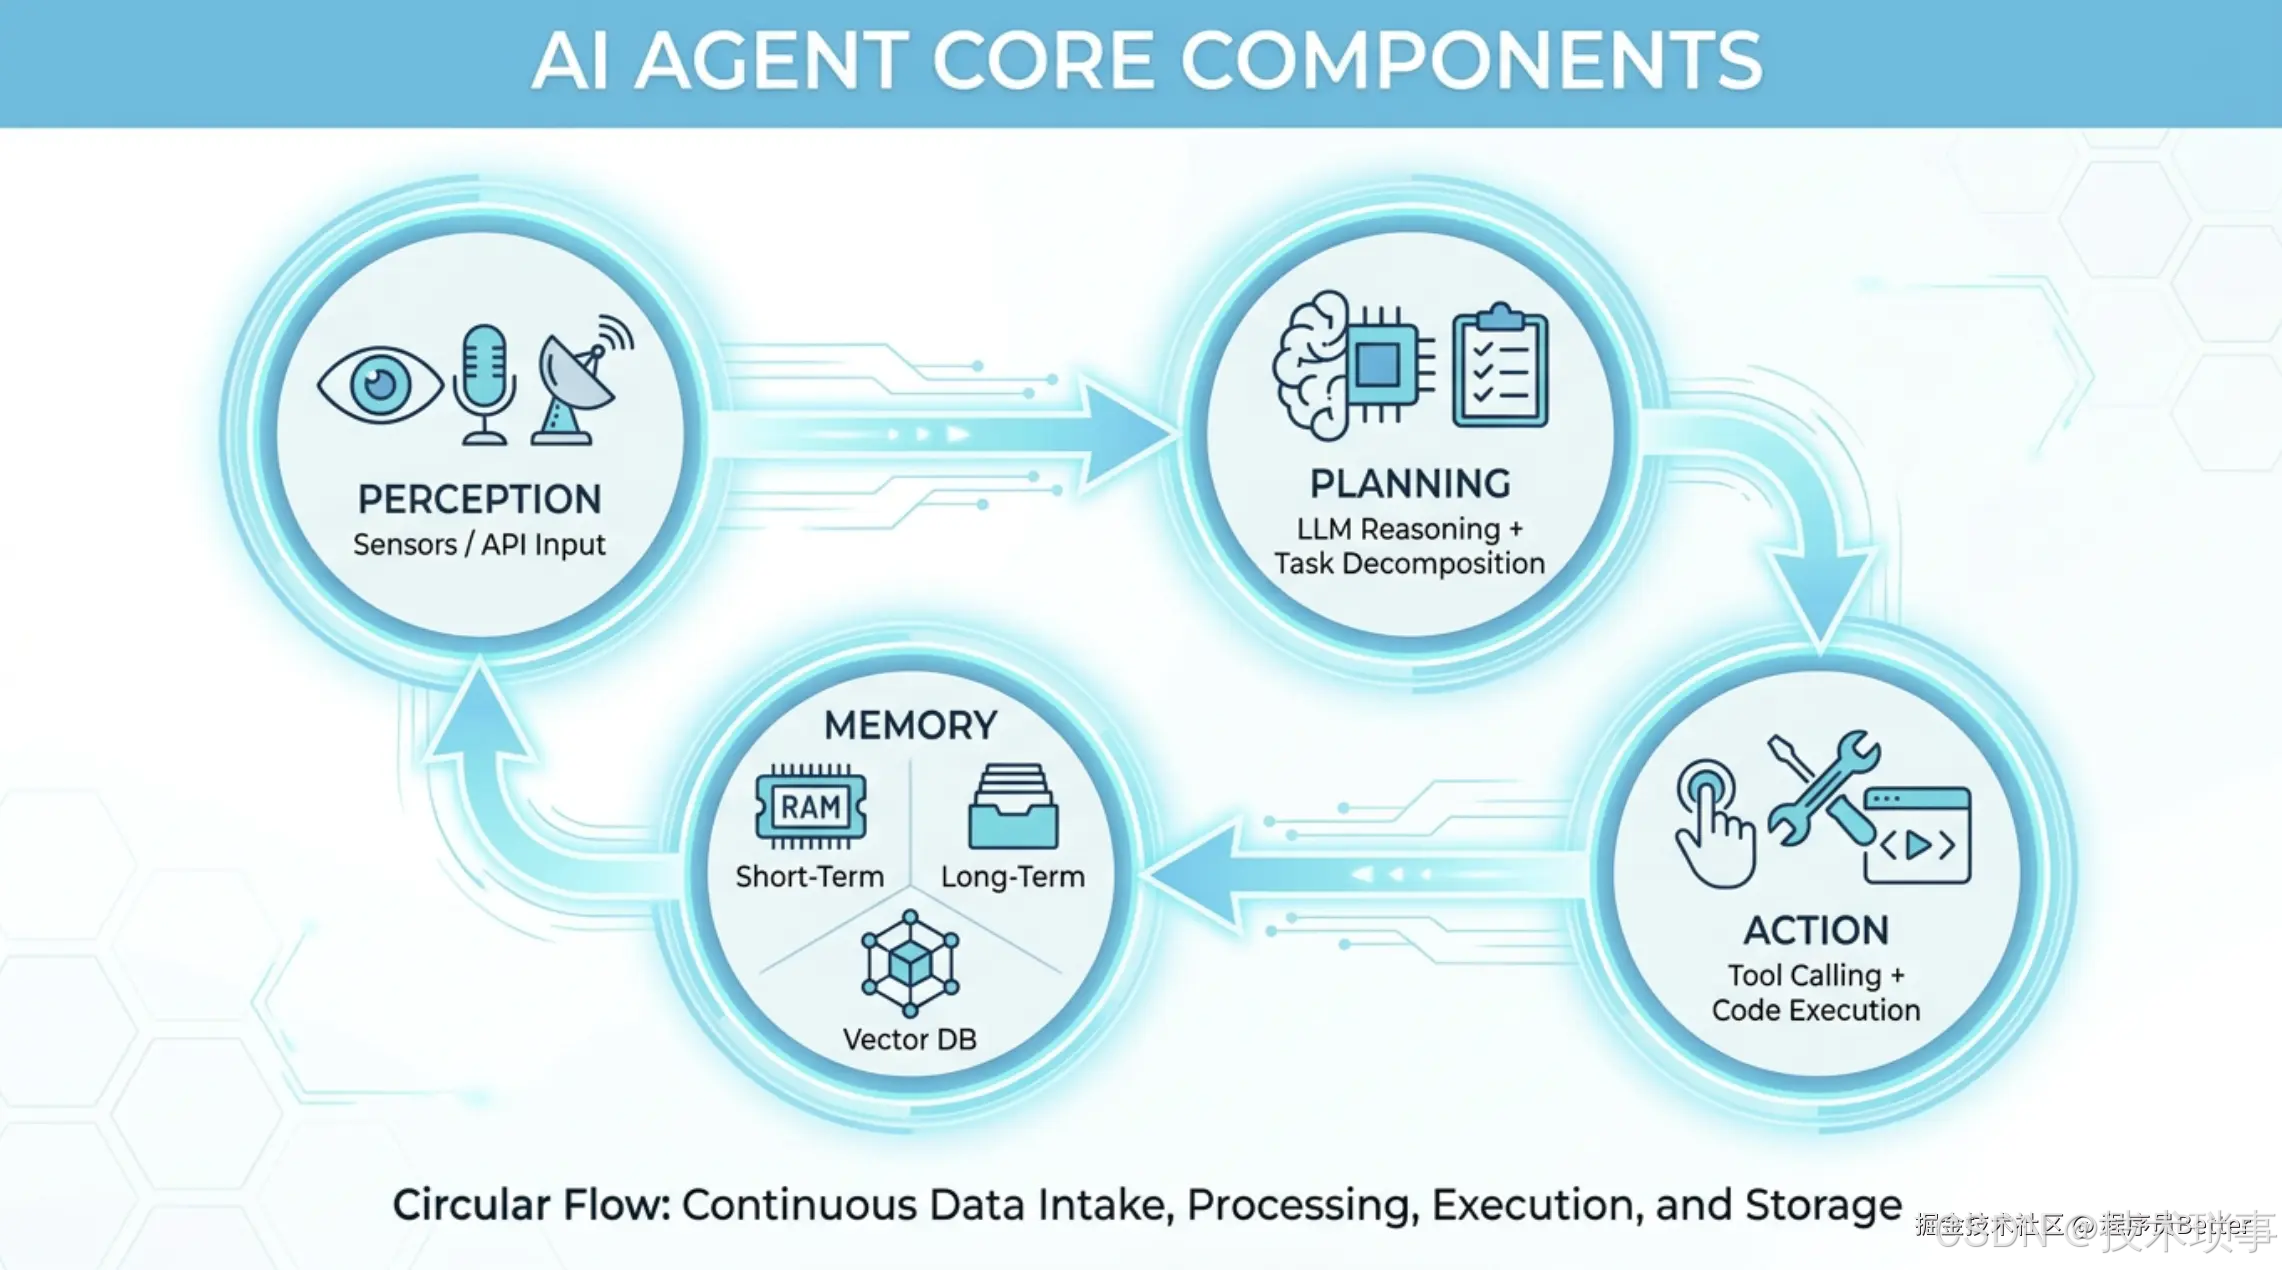
ReAct 是 "Reasoning + Acting"(推理 + 行动)的缩写,由研究人员在 2022 年提出。让模型交替地"想"和"做"。想象一下:你要做一道没做过的菜。你不是一次性想清楚所有步骤再动手,而是——看一眼菜谱(想)→ 拿出食材(做)→ 发现少了盐(观察)→ 想想怎么办(想)→ 去楼下买盐(做)→ 回来继续(观察)……Agent 干活的方式,和这个过程几乎一模一样。思考(Thoug
从 2023 年 ChatGPT 爆发至今,大语言模型(Large Language Model, LLM)已经不再是“能聊天的工具”那么简单。短短三年多时间,LLM 从对话助手演变成了能编写代码、操作文件系统、执行 Shell 命令、甚至自主分解任务并逐步完成的“智能体”——也就是业界所说的 AI Agent。随之而来的,是越来越多的公司开始将 AI Agent 融入产品和工作流,AI Agen
大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law.Haojie Huang (黄浩杰) 是美国东北大学计算机科学五年级博士生,师从 Robert Platt 和 Robin Walters,研究方向为机器人操作学习与几何深度学习。他早期主要研究利用对称性提升模仿学习的样本效率,并提出 Edge Grasp Net、Fourier Transporter、Imaginati
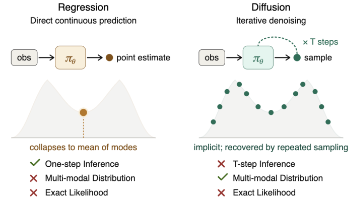
大语言模型的成功揭示了一个适用于一维序列数据的清晰 Scaling Law.Haojie Huang (黄浩杰) 是美国东北大学计算机科学五年级博士生,师从 Robert Platt 和 Robin Walters,研究方向为机器人操作学习与几何深度学习。他早期主要研究利用对称性提升模仿学习的样本效率,并提出 Edge Grasp Net、Fourier Transporter、Imaginati