


- @m0_68732180


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
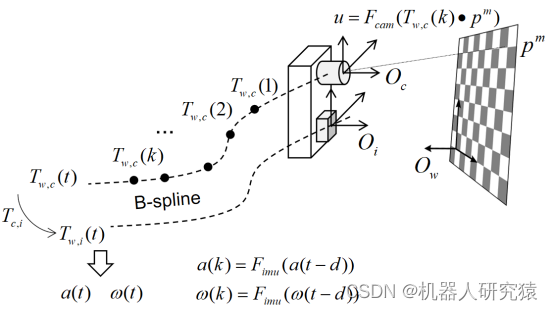
连载文章,长期更新,欢迎关注:不管是激光SLAM还是视觉SLAM,由于传感器采样率、传感器测量精度、主机计算力等因素的限制,在高速运动状态下定位追踪极易丢失。虽然轮式里程计能为激光SLAM系统提供短期运动预测以避免高速运动时丢失的风险,轮式里程计还能在长走廊这样的低特征环境下提供定位辅助。但是轮式里程计也不是万能的,当地面起伏较大或轮子打滑时,轮式里程计将不再可靠;对于在三维空间工作的视觉SLAM
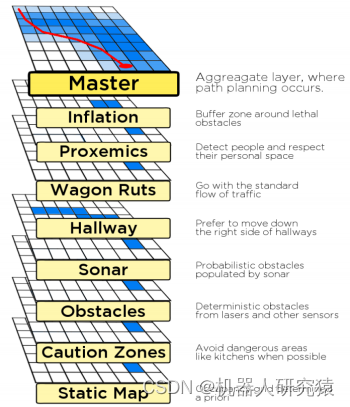
实际只需要其中的range_sensor_layer放到工作空间catkin_make。实验时放置于src中,可以考虑放置于navigation文件夹中进行尝试。实际上下载的源码配置已完善,编译通过时range_sensor_layer已插入ros系统,在此只需要source一下cartkin_ws,验证一下即可:rospack plugins --attrib=plugin costmap_2d
连载文章,长期更新,欢迎关注:可以说ros-navigation是ROS系统中最重要的组件之一,绝大部分自主移动机器人的导航功能都是基于ros-navigation导航系统实现的。下面将从原理分析、源码解读和安装与运行这3个方面展开讲解ros-navigation导航系统。
连载文章,长期更新,欢迎关注:环境感知就是机器人利用传感器获取自身及环境状态信息的过程,自主导航机器人的环境感知主要包括实时定位、环境建模、语义理解等,下面具体讨论。

连载文章,长期更新,欢迎关注:环境感知就是机器人利用传感器获取自身及环境状态信息的过程,自主导航机器人的环境感知主要包括实时定位、环境建模、语义理解等,下面具体讨论。
连载文章,长期更新,欢迎关注:下面将从原理分析、源码解读和安装与运行这3个方面展开讲解Gmapping 算法。首先要知道,Gmapping是一种基于粒子滤波的算法。在7.7.2节中已经提到过用RBPF(Rao-Blackwellization Particle Filter)这种粒子滤波器来求解SLAM问题,Fast-SLAM算法就是其典型实现之一。其中也有人基于RBPF来研究构建栅格地图(Gri

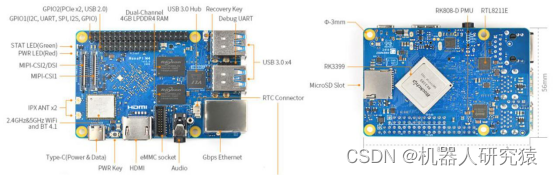
连载文章,长期更新,欢迎关注:在运行视觉SLAM、图像识别、机器视觉等对算力要求较高的场合,可以选择中高端的RK3399主机。RK3399是瑞星微的一款ARM芯片,国内有友善之臂、萤火虫等主板厂家都有针对RK3399这款芯片出配套的主板。我这里选的是友善之臂出的RK3399主板,根据硬件外设的搭配方案,也有很多个具体主板型号可选,我这里选的是性价比比较高的一款NanoPi M4V2,如图5-6所示
连载文章,长期更新,欢迎关注:SFM、BA和SLAM是在不同研究领域所讨论的问题,由于经常会遇到并且初学者比较容易混淆,这里就拿出来说明一下。SFM(structure from motion,运动重建)是计算机视觉领域的概念,通过收集到的无序图片进行离线三维重建,可以理解为多个图片的拼接。SFM一般使用在比较大的范围,比如构建一个城市的百度地图。SFM具有两个鲜明的特点,一个特点是输入算法的图片

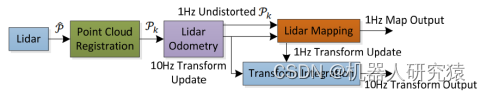
连载文章,长期更新,欢迎关注:不管是Gmapping还是Cartographer,通常都是采用单线激光雷达作为输入并且只能在室内环境运行。虽然Cartographer支持2D建图和3D建图模式,但是Cartographer采用3D建图模式构建出来的地图格式仍然为2D形式的地图。这里介绍一种用在室外环境的激光SLAM算法,即LOAM算法。该算法利用多线激光雷达,能构建出3D点云地图。LOAM算法是一
slam问题目前主要集中在如何建立一个好的地图,至于后续如何使用地图这部分工作研究的不多,不过我个人恰好在做这部分工作所以答一下个人见解。首先,有一张好的地图,是导航或地图语义分析等应用的前提,目前建立一张好的地图还有不少的难度。其次,基于地图的导航等应用多是工程性问题,不好发文章,研究slam问题的多为学校学生和研究机构人员,所以发表成果还是一个很重要的考虑。最后,不同的slam框架建立的地图类