- @m0_53407570


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文旨在探讨地球上两点之间最短路径的计算方法,并基于MATLAB平台实现相应的算法。地球作为椭球形状的天体,其表面两点之间的最短路径并非简单的直线,而是被称为大地测线或大圆航线。本文首先阐述了球面上两点间大圆弧长度的计算原理,包括经纬度转换、大圆弧公式的应用以及地球曲率的影响。随后,详细描述了基于MATLAB的算法实现过程,包括输入数据处理、球面坐标转换、大圆弧角度计算以及实际距离求解等步骤。最后
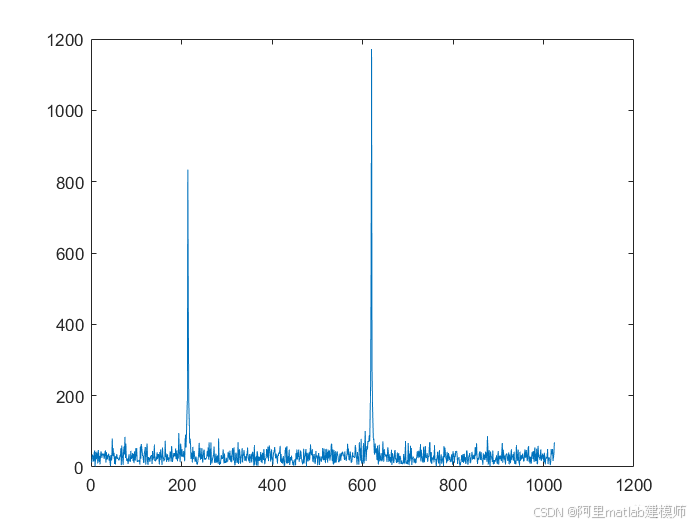
本文深入研究了快速傅立叶变换(FFT)在线性调频(LFM)信号多目标仿真中的应用。通过详细阐述信号发送、模拟传输、FFT转换、目标识别以及信号接收的原理和流程,本文实现了对多个LFM目标的仿真分析。利用MATLAB编程实现了整个仿真过程,包括信号生成、噪声添加、FFT计算、目标分离与解调等步骤。运行结果表明,该方法能够有效区分不同目标,并准确还原原始LFM信号。本文不仅为FFT算法在LFM信号处理
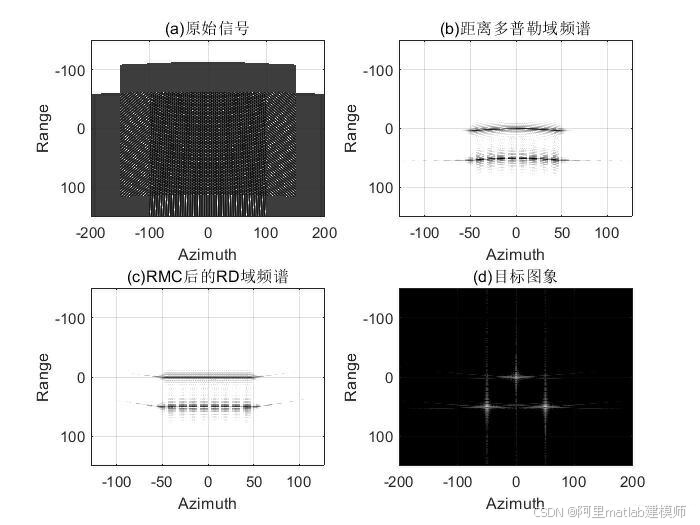
摘要随着雷达技术的不断发展,对目标检测和成像精度的要求日益提高。本文深入研究了LCMV(Linearly Constrained Minimum Variance)准则自适应方向图、MMSE(Minimum Mean Square Error)准则自适应波束形成和自适应旁瓣对消算法,并基于MATLAB平台实现了这些算法。通过仿真实验,验证了这些算法在距离多普勒雷达成像中的有效性。
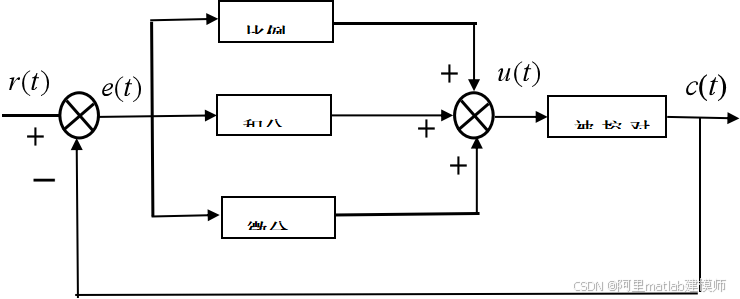
PID糊自整定是找出PID参数(KP、KI、KD)与e和ec之间的模糊关系,在运行中通过不断检测e和ec,根据模糊控制原理对3个参数进行在线修改,以满足不同e和ec对控制参数的不同要求,从而使对象具有良好的动、静态性能,模糊控制的核心是总结工程设计人员的技术和实际操作经验,建立合适的模糊规则表,得到针对3个参数KP、KI、KD,分别整定的模糊规则表。如何选择变量的合适的隶属度函数、论域和语言值、模
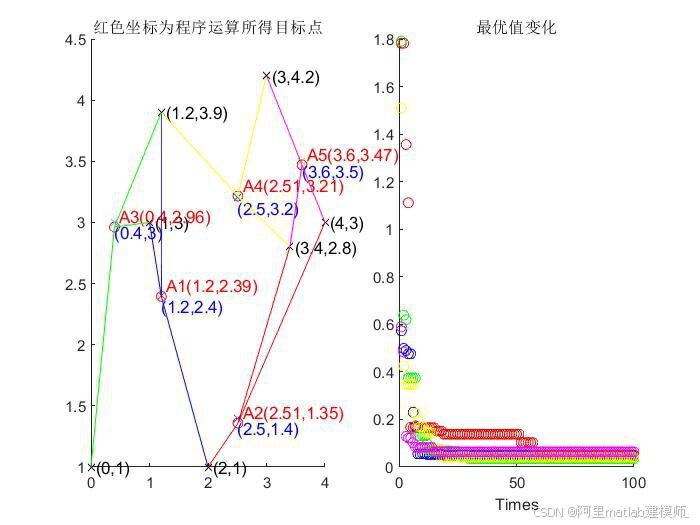
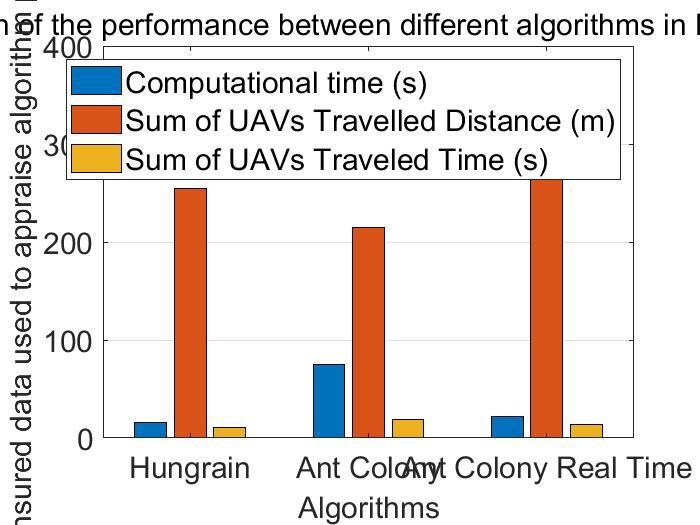
随着无人机技术的飞速发展,无人机在军事侦察、物流配送、灾害救援等领域的应用日益广泛。然而,无人机任务分配问题由于其复杂性和动态性,成为制约无人机高效应用的关键因素之一。蚁群算法(Ant Colony Optimization, ACO)作为一种启发式优化算法,因其模拟自然界中蚂蚁觅食行为的独特机制,在解决组合优化问题方面表现出色。本文将深入探讨蚁群算法在无人机任务分配中的应用,包括其原理、流程、M
摘要双足机器人的零动力学控制是一种高级的控制策略,主要用于模拟人类步态和保持平衡。本文详细阐述了双足机器人零动力学控制的仿真原理和流程,包括系统建模、姿态描述、稳定性分析、控制设计、仿真模拟、反馈与调整以及优化与迭代。此外,本文还提供了部分MATLAB源代码及运行步骤,以验证所提出控制策略的有效性和可行性。通过本文的研究,旨在为双足机器人的零动力学控制提供理论基础和实践指导。一、引言双足机器人作为

本文探讨了利用MATLAB实现机器视觉技术进行脑肿瘤识别与定位的原理和流程。通过医学影像设备(如MRI或CT)采集数据,经过预处理(去噪、增强对比度、平滑)后,提取形状、纹理和密度等特征。随后,使用支持向量机(SVM)或卷积神经网络(CNN)等机器学习算法进行分类识别,并确定肿瘤的位置和大小。最后,将结果可视化展示,辅助医生进行诊断。文章还提供了部分MATLAB代码示例,展示了数据预处理、特征提取
摘要 本文研究了18自由度二级斜齿轮传动系统的弯-扭-轴耦合动力学特性,通过多体动力学原理和欧拉-拉格朗日方程建立数学模型,并利用MATLAB进行数值求解与仿真分析。系统包含驱动和负载部分,考虑时变啮合刚度、啮合误差等非线性因素,通过纽马克法求解动力学方程,分析振动响应、传递函数及力矩传递效率等动态性能指标。基于仿真结果,提出遗传算法优化方案,旨在降低振动、提高传动效率及系统可靠性。研究为斜齿轮传
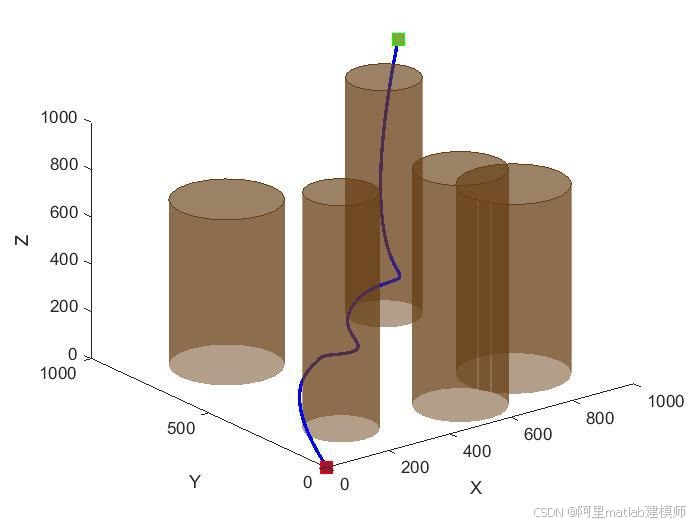
随着无人机技术的快速发展,其在物流配送、环境监测、灾难救援等领域的应用日益广泛。然而,无人机的三维路径规划问题依然是一个挑战,特别是在复杂环境中需要兼顾路径的安全性、效率和平滑性。本文提出了一种基于灰狼算法(Grey Wolf Optimizer, GWO)和B样条曲线优化的无人机三维路径规划方法。灰狼算法用于在三维空间中搜索初始路径,而B样条曲线则用于优化路径的平滑性和连续性。实验结果表明,该方
变异操作通过随机改变个体的某些基因位的值,引入新的基因。此外,还可以采用自适应遗传算法,根据算法的迭代过程动态调整遗传算子的参数,如交叉概率和变异概率,以提高算法的效率和鲁棒性。轮盘赌选择根据个体的适应度值在总适应度值中所占的比例来确定其被选中的概率,适应度值越高的个体被选中的概率越大。未来的研究可以进一步探索遗传算法的改进策略,提高算法的效率、鲁棒性和普适性,以满足日益增长的WSN应用需求。遗传