


- @m0_49968063


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
工业镜头是图像采集系统的重要光学设备。它的作用是将目标物体的像成在相机的感光面上。

机器视觉运动控制一体机应用例程-多目标形状匹配-正运动技术 (zmotion.com.cn)机器视觉运动控制一体机应用例程(二) 颜色识别-正运动技术 (zmotion.com.cn)机器视觉运动控制一体机应用例程(三) 基于BLOB分析的多圆定位-正运动技术 (zmotion.com.cn)机器视觉运动控制一体机应用例程(四)提取目标轮廓-正运动技术 (zmotion.com.cn)机器视觉运动

脉冲控制是伺服系统最常见的一种控制方式,基本上每家的伺服驱动器都支持脉冲模式。脉冲模式一般用于轴比较少的场合(4轴及以下),轴数比较多的话就需要用总线来控制,毕竟伺服控制器的脉冲输入输出口的数量是有限的。

脉冲控制是伺服系统最常见的一种控制方式,基本上每家的伺服驱动器都支持脉冲模式。脉冲模式一般用于轴比较少的场合(4轴及以下),轴数比较多的话就需要用总线来控制,毕竟伺服控制器的脉冲输入输出口的数量是有限的。
VPLC系列机器视觉运动控制一体机快速入门(一)-正运动技术 (zmotion.com.cn)VPLC系列机器视觉运动控制一体机快速入门(二)-正运动技术 (zmotion.com.cn)VPLC系列机器视觉运动控制一体机快速入门(三)-正运动技术 (zmotion.com.cn)VPLC系列机器视觉运动控制一体机快速入门(四)-正运动技术 (zmotion.com.cn)VPLC系列机器视觉运动
本教程仅适用于包含安装、环境变量、pip 镜像加速、虚拟环境管理等完整配置流程,新手可直接按步骤操作。
CMSIS-RTOS v2 是 ARM 定义的通用 RTOS API 标准,任务优先级通过枚举类型统一规范,核心规则:优先级数值越大,逻辑优先级越高(与 FreeRTOS 原生规则一致,与 Cortex-M 中断优先级规则相反)。主优先级宏定义基准数值细分档位范围官方定位与典型用途0无系统保留,无优先级,不用于用户任务创建1无空闲任务专用优先级,系统自动创建的空闲任务使用,用户任务禁止使用8低优先
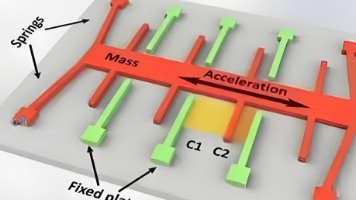
MEMS加速度计是基于牛顿第二定律的微型传感器,99%采用电容式设计。其核心结构包括可动质量块、弹性梁和固定电极,通过检测质量块在加速度作用下的纳米级位移引起的电容变化来测量加速度。工作原理遵循F=ma:外界加速度使质量块产生惯性位移,弹性梁提供回复力,最终位移量与加速度成正比。差动电容结构将位移转换为电信号,经ASIC电路处理输出加速度值。工程上采用六位置静态标定法确定零偏和灵敏度,利用重力加速
X 轴:向前(手表顶部 / 无人机机头方向)Y 轴:向右(手表右侧 / 无人机右翼方向)Z 轴:向下(手表背面 / 无人机底部方向)俯仰角 (Pitch, θ):绕 Y 轴旋转的角度,抬头为正,范围 ±90°横滚角 (Roll, φ):绕 X 轴旋转的角度,右倾为正,范围 ±180°。
本文全面介绍了STM32微控制器的USB开发技术,内容涵盖:1. USB基础概念与STM32硬件架构,包括主从模式、传输类型和端点配置;2. 关键寄存器详解,如全局控制、设备模式和端点控制寄存器;3. STM32CubeMX配置步骤,重点说明48MHz时钟配置和USB外设设置;4. 常用USB模式开发实例,包括虚拟串口(CDC)、大容量存储(MSC)、人机接口(HID)和复合设备的实现方法;5.