


- @ifqhzJwse


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
比如光电传感器接I0.0检测包裹到位,气缸控制接Q0.1驱动分拣推杆,急停按钮必须用常闭触点挂到I0.7。这段是包裹到位后的延时检测逻辑。当光电传感器持续接通超过500ms(T37预设值),才判定为有效包裹,避免震动导致的误动作。毕竟现场设备一趴窝,分分钟就是成堆的投诉快递,玩自动化得把容错机制焊死在代码里。这里用输出点的常闭触点做自锁解除,比单纯用定时器断开更可靠,防止气缸卡死时持续输出。带解释

不过别慌,咱们用353多项式打底,配上改进版鲸鱼算法,实测效果挺有意思。代码虽好,可不要贪杯哦。实际部署时得注意计算耗时,特别是compute_derivatives这个函数,建议预先计算好多项式各阶导数的系数矩阵,别在循环里现场推导——这个优化能让整体速度提升3倍不止。机械臂轨迹规划算法,鲸鱼算法优化353多项式,时间最优,鲸鱼优化算法与改进鲸鱼优化算法对比,带约束matlab源码。机械臂轨迹规

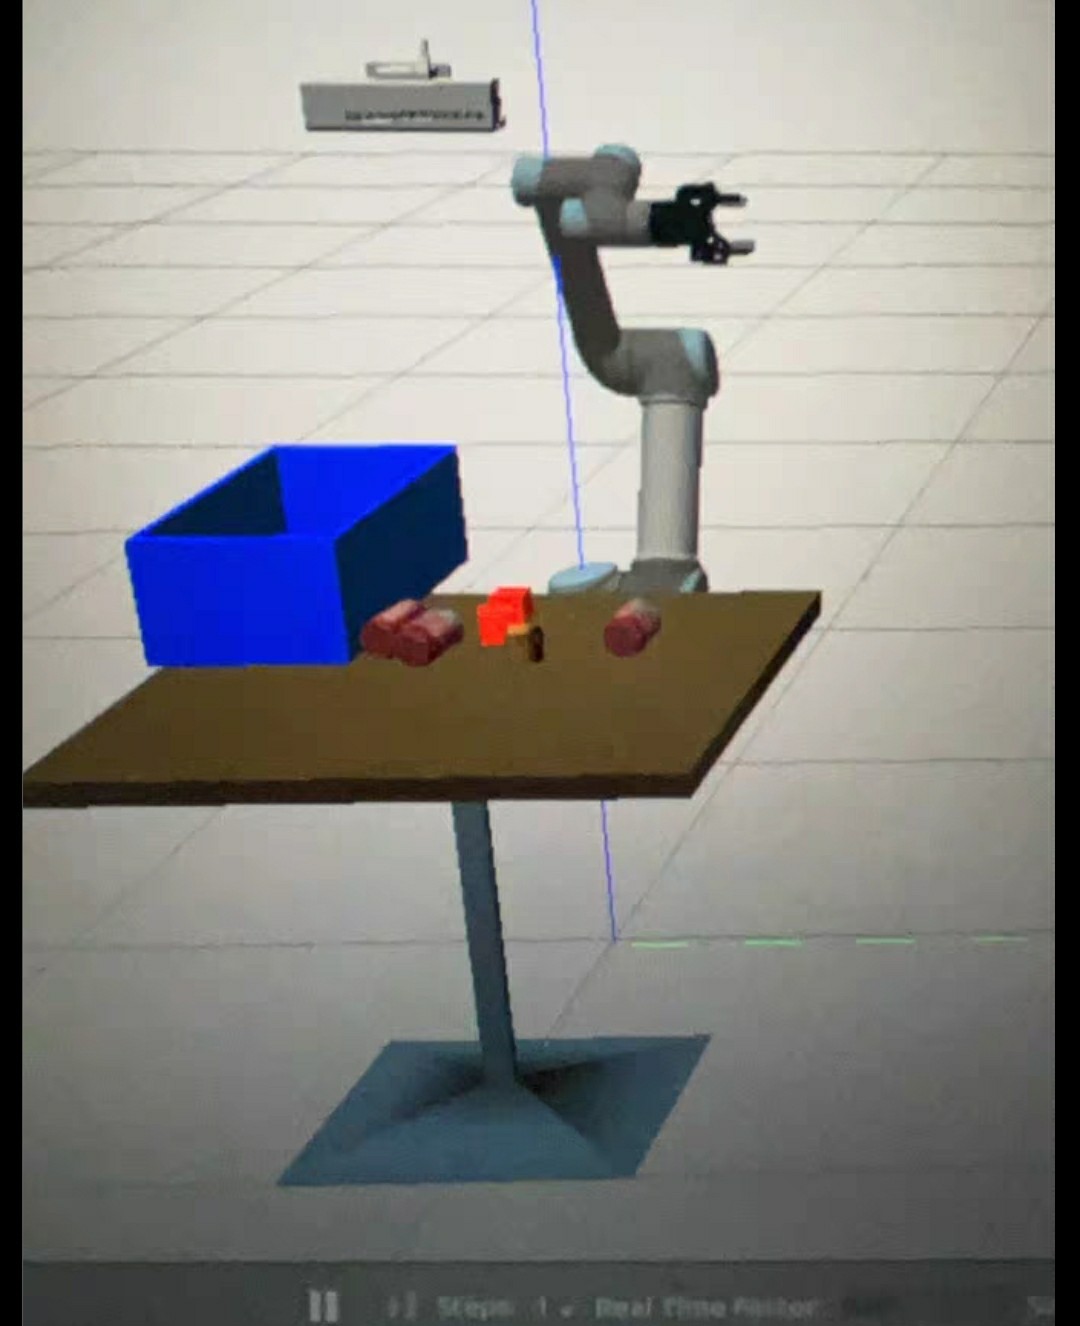
ros机械臂仿真1.ure5+real sense,手眼标定+跟随2.基于ros的机械臂视觉抓取ros机械臂仿真1.ure5+real sense,手眼标定+跟随2.基于ros的机械臂视觉抓取最近在折腾ROS机械臂仿真时发现,UR5机械臂+RealSense相机的组合真是仿真界的黄金搭档。今天咱们就聊聊怎么让这个组合实现手眼标定和视觉抓取,手把手带你在Gazebo里造个能看会动的机械臂。
我叼着半根没点的烟,瞟了眼控制界面——呵,又是坐标参数溢出了。项目新建功能用到了动态编译,参数配置结合了反射机制,这里篇幅有限就不展开了。当然,用这框架得配个靠谱的加密狗,毕竟江湖险恶。去年帮富士康某车间改造,研华换雷赛就改个配置文件的事,甲方技术总监当场要走了框架源码。这套东西攒了七年,从步进电机玩到EtherCAT,坑踩多了自然就皮实了。急停分软硬,工程师模式留后路,操作工模式保安全。6.板卡
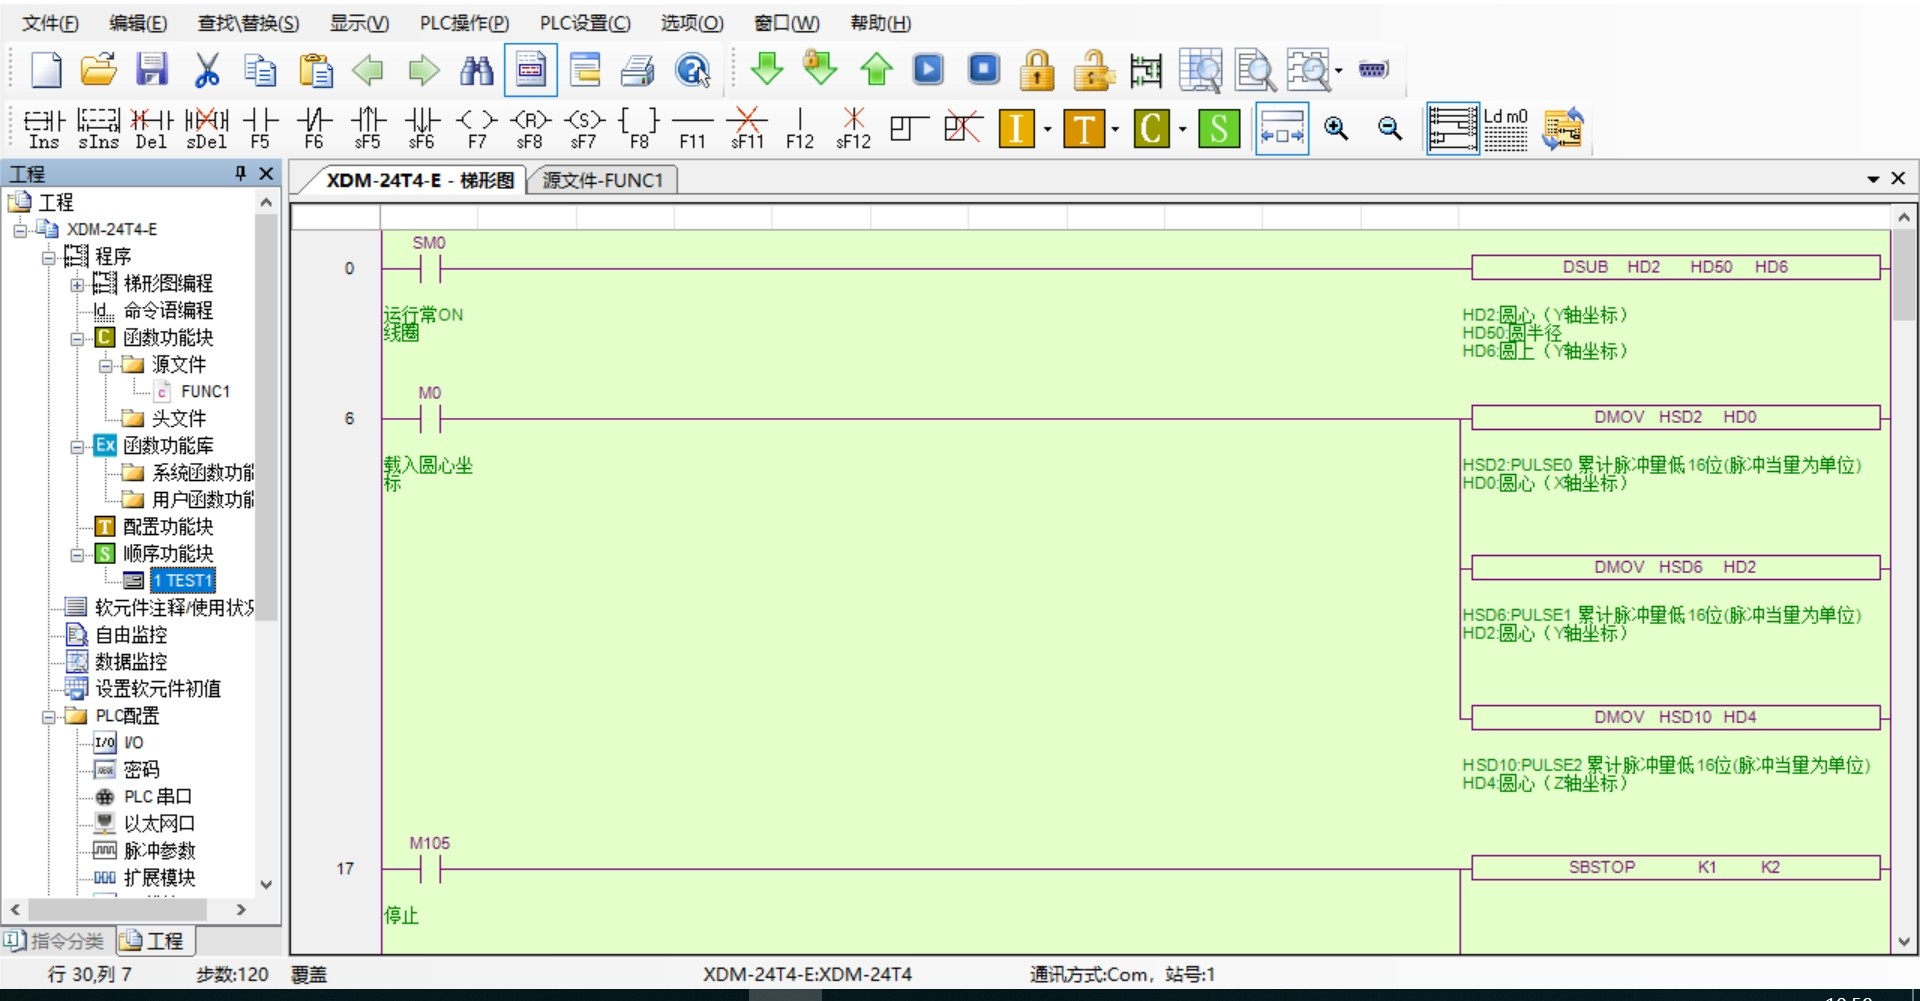
实测发现圆弧插补和直线插补的执行优先级不同,建议在圆弧指令前加个0.1秒的延时,避免Z轴抢跑。有个坑要注意:信捷的圆心坐标是相对于起点的绝对位置,不是相对值。最后说个实战经验:做空间螺旋线时,尝试用圆弧插补配合轴变换参数,效果比纯直线插补顺滑得多。但要注意信捷的旋转角度参数单位是0.1度,换算的时候多敲个零能省两小时查错时间。调试时要是发现坐标飘移,先别慌,八成是数据长度没设对——信捷的浮点数得用
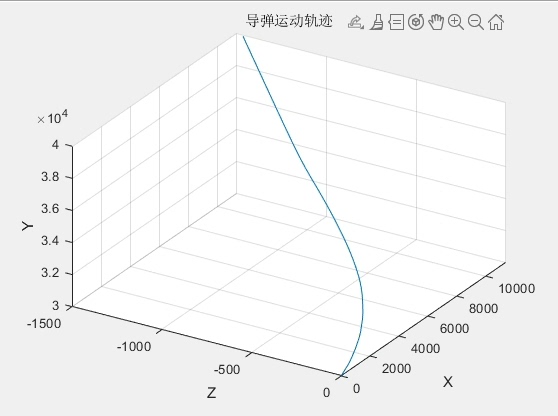
重点看力矩计算部分——Cm和Cn这两个函数就是气动力的核心,alpha是攻角,beta是侧滑角,delta是舵偏角。这里有个坑:气动力系数通常是非线性的,咱们为了仿真速度做了线性简化,实战中得用查表法或者多项式拟合。注意这里的单位转换——MATLAB三角函数默认用弧度,但工程上习惯用角度数,所以看到pi/180别慌,只是单位转换。导弹在空中转弯的瞬间,舵面偏转产生的气动力矩就像无形的手,精准地掰动
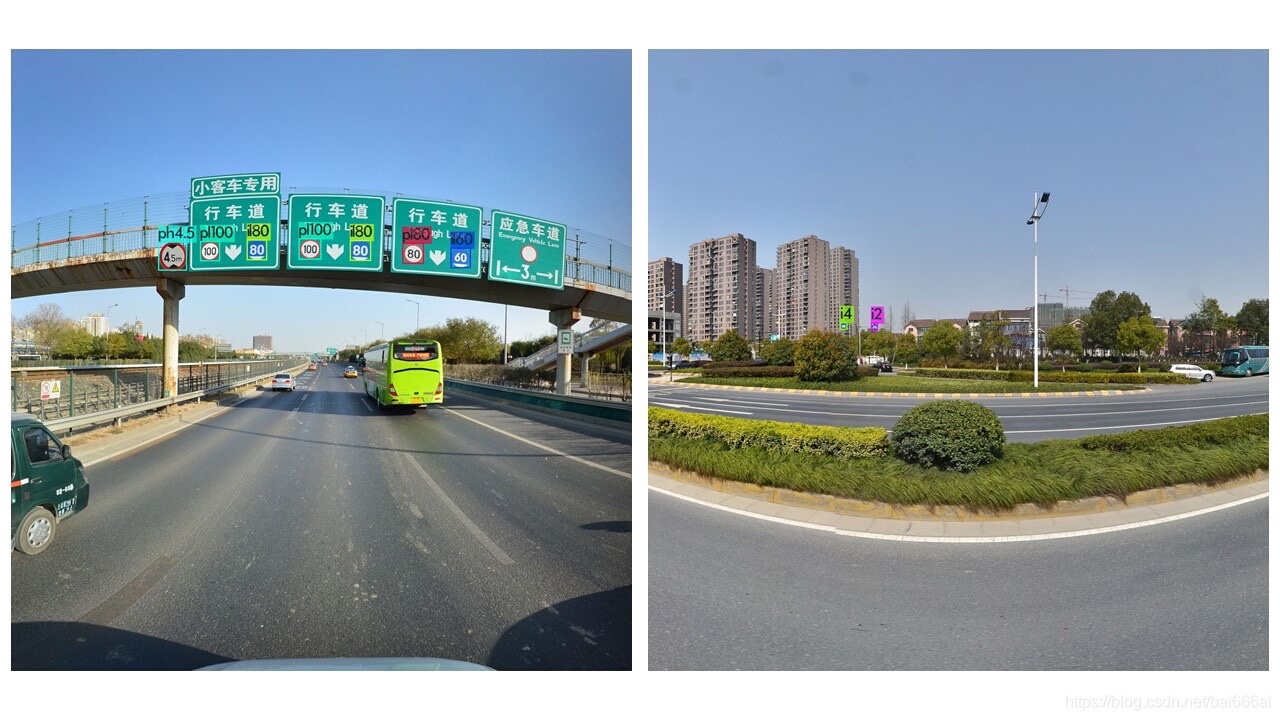
完整代码已经扔在Github上了,需要定制模型的朋友记得改config.yaml里的参数,别直接硬撸源码。深度学习交通标志识别,数据集+源码+界面系统 ,对TT100K数据集做了类别清洗,将属于同一类标志的不同小类进行了归类处理,最终得到一个包含19大类交通标志的新TT100K数据集用于训练。深度学习交通标志识别,数据集+源码+界面系统 ,对TT100K数据集做了类别清洗,将属于同一类标志的不同小
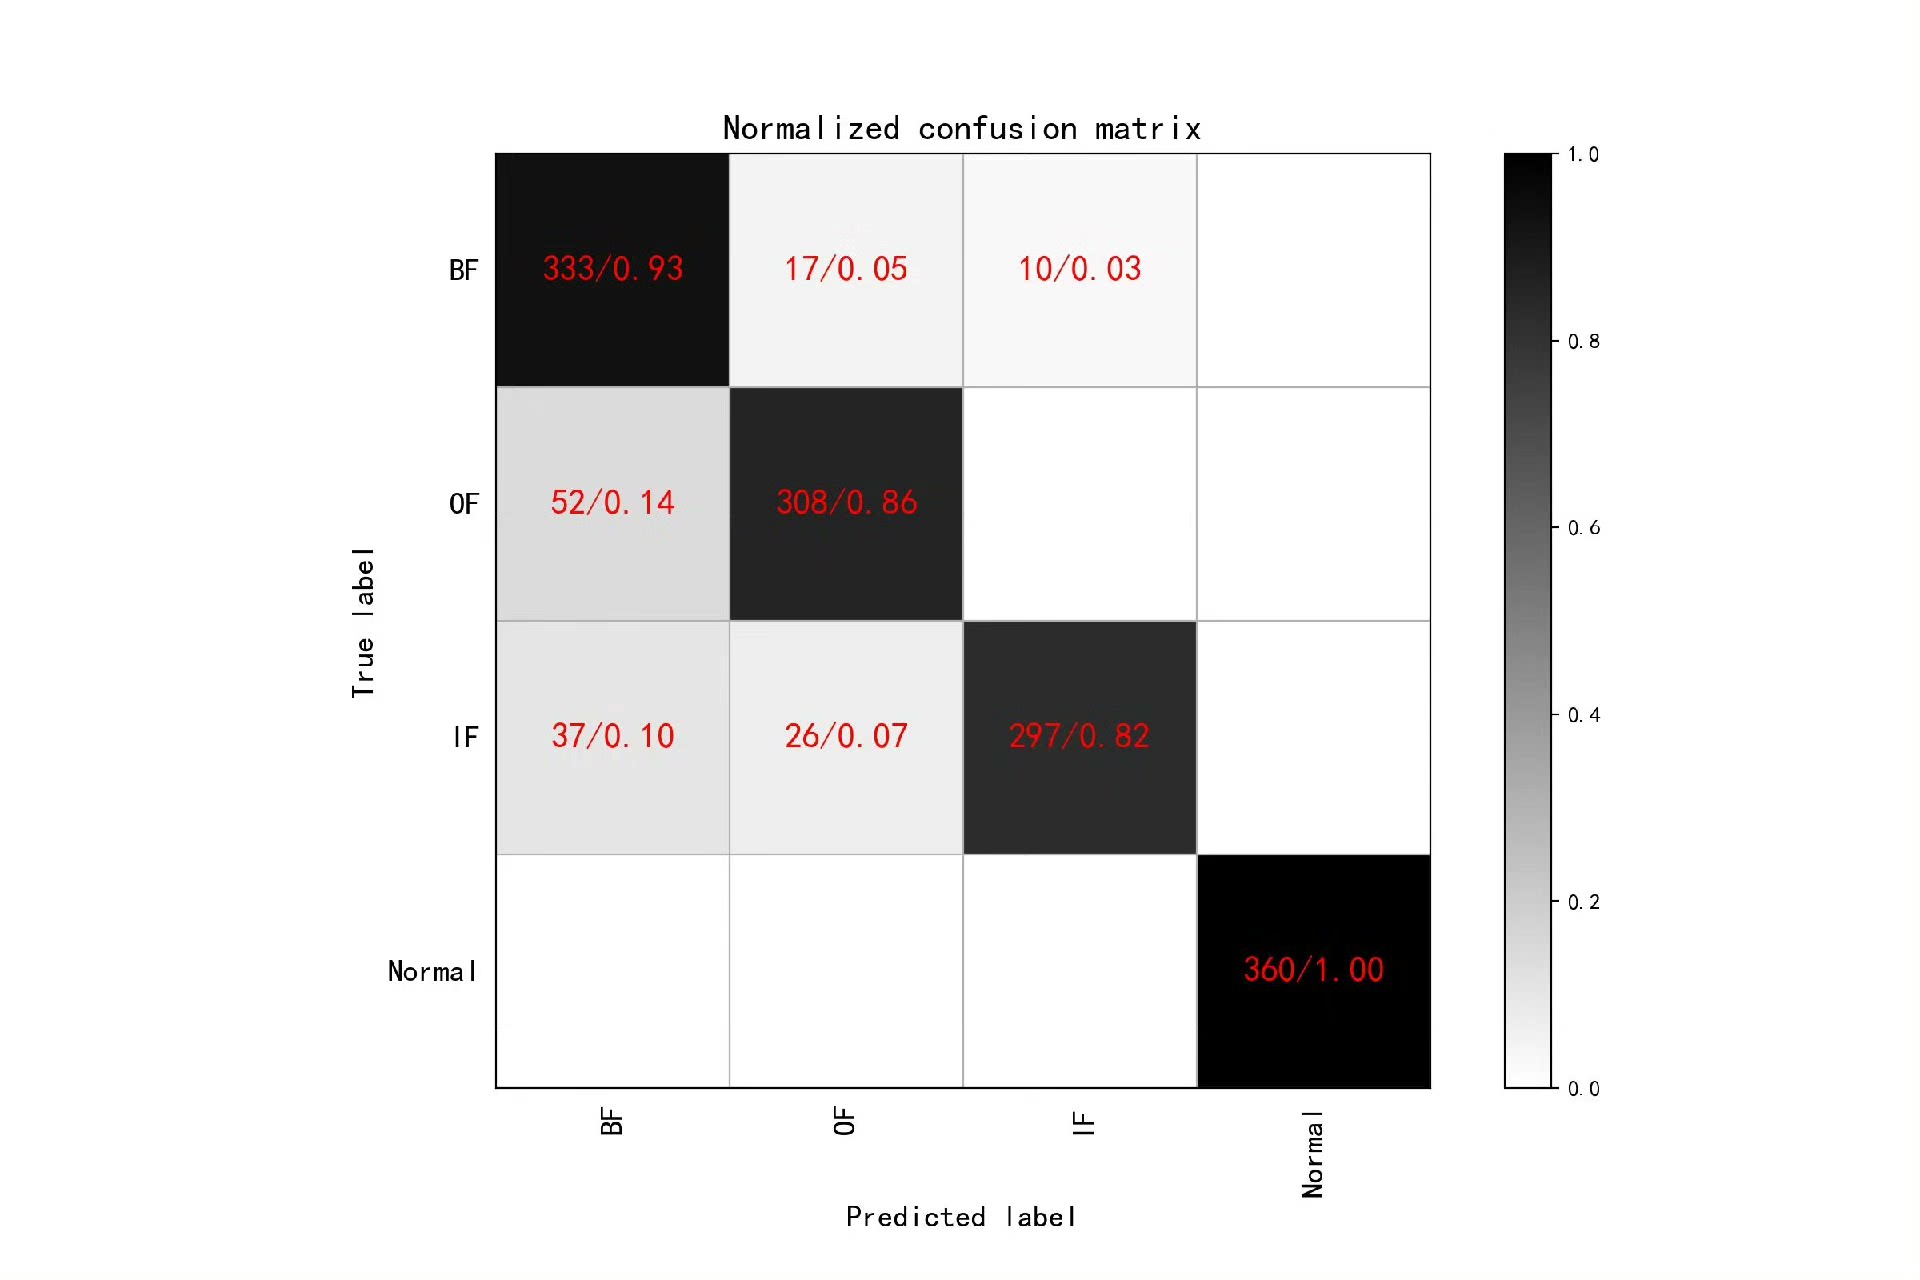
多尺度一维卷积神经网络(MS-1DCNN),西储大学故障诊断识别率为97.5%(验证集)以上适用于刚上手故障诊断的同学,就是从数据处理,到最后出图可视化完整一套流程,看完这个会对故障诊断流程有个清晰认识。多尺度一维卷积神经网络(MS-1DCNN),西储大学故障诊断识别率为97.5%(验证集)以上适用于刚上手故障诊断的同学,就是从数据处理,到最后出图可视化完整一套流程,看完这个会对故障诊断流程有个清
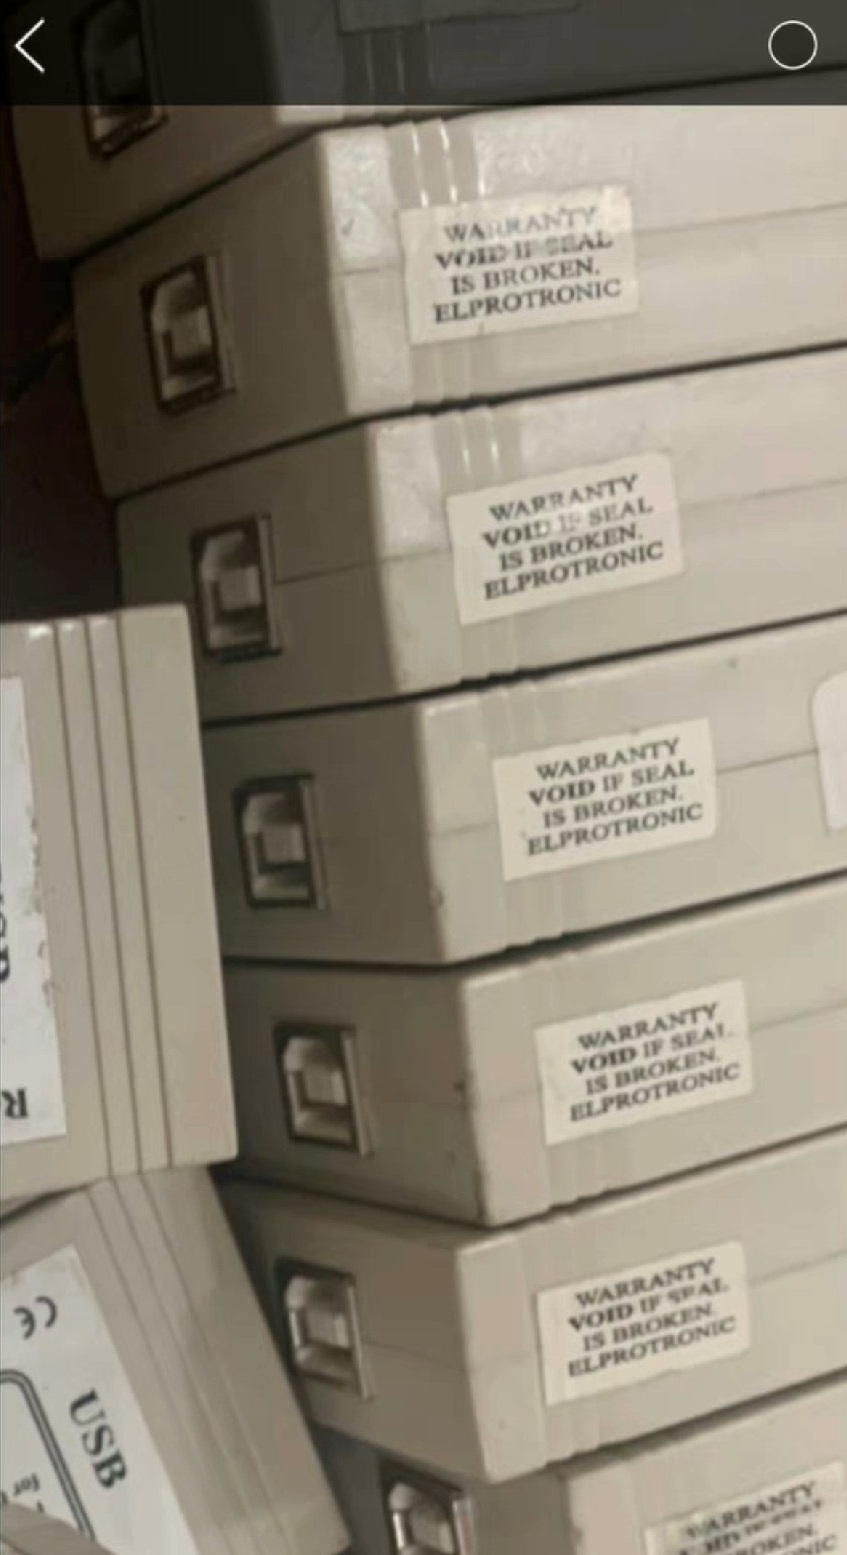
如2812,28335 等等C2000编程器 DSP编程器 TI编程器支持SCI-BOO T和JTAG二种读写模式中文操作界面 支持型号TMS320F2401[A] TMS320F2402[A] TMS320F2403A TMS320F2406[A] TMS320F2407[A] TMS320F2801。有个实战经验是,烧写F28335的PWM配置时,用JTAG单步调试发现GPIO复用寄存器没配置
基于滑膜观测器和MTPA控制的无位置传感器IPMSM控制模型,是一种高效、鲁棒的控制方案。通过合理选择滑膜观测器的参数和优化MTPA控制策略,可以实现IPMSM的高效控制。未来的研究可以进一步探讨如何在动态运行条件下优化滑膜观测器的性能,以及如何结合其他控制策略(如速度控制)来提高系统的整体性能。
