


- @helldoger


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
【代码】C# 中,使用OpcUaHelper读写OPC服务器。

Attribute 需要以Attribute 结尾, 并继承Attribute。

【代码】使用C#处理机器人运动学。
KepServer可以将任何工业设备的通信协议转换为opc协议,然后用OPCAutomation进行上位机数据读写。
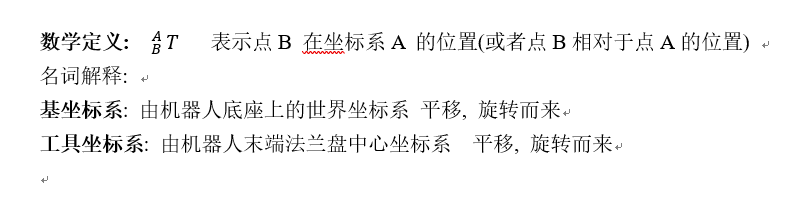
原理: ObjInCam =BaseInCam × ToolInBase× ObjInTool其中 对标定板的多次拍照可以确定CalObjInCam机器人内部参数可以读取到ToolInBase然后生成手眼标定参数集合 CalibDataID , CalibDataID中存放了相机内部参数, 标定板描述文件等, 通过手眼标定确定等号右边第一和第三个参数 BaseInCam , ObjInTool最终
如果使用SQLite,需要下载System.Sqlite, Sqlsugar, newtonsoft.Json官方文档:https://www.bookstack.cn/read/SqlSugar-4.x-zh/fb0c2301c8dfe32c.mdusing SqlSugar;using System;using System.Collections.Generic;using System.L
相机在机械手上的标定, 因为相机在机械手上是不停移动的, 不同的拍照位置, 对应不同的相机工具坐标系位置, 无法和固定的基坐标系位置标定. 如果强行像固定位置标定那样直接填实时位置, 那么只有在拍照位置和标定位置相同时, 才勉强能用(实际上9点移动了9个坐标,和拍照位置误差很大, 严格意义上也是不可用的), 如果你标定位置和拍照位置不同, 则标定不可用.图3: 海康visonMaster 移动相机
如果使用SQLite,需要下载System.Sqlite, Sqlsugar, newtonsoft.Json官方文档:https://www.bookstack.cn/read/SqlSugar-4.x-zh/fb0c2301c8dfe32c.mdusing SqlSugar;using System;using System.Collections.Generic;using System.L
首先安装Redishttps://github.com/MicrosoftArchive/redis/releaseshttps://github.com/cinience/RedisStudio/releasesRedis 启动和关闭安装好之后,我们可以通过服务启动和关闭 Redis 了,我们可以查看系统的任务管理器,检查是否启动了 redis-server,下面是 redis-server 的
using System;using System.Collections.Generic;using System.Linq;using System.Text;using System.Threading.Tasks;using System.Xml;namespace XML_2021_11_24{class Program{static void Main(string[] args){/