- @aaaaaaaa123345


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
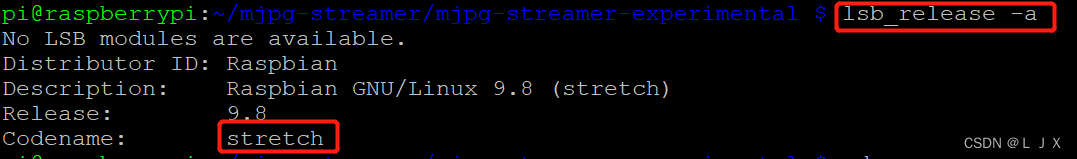
我们通常更新的是Raspbian源(raspbian这个源是由独立开发者维护的,与树莓派基金会并无直接联系。2.Stretch版的的源如下,选择一个粘贴即可(注意要把之前的源注释掉)。1.查看树莓派的版本:lsb_release -a。通常位于/etc/apt/sources.list。的版本,我们要根据不同的版本更新对应的源。Stretch和Jessie两个不同。Jessie的源如下。
3.查看网络代理设置是否生效,可以通过浏览器访问一个需要科学上网的网站来验证。如果网站可以正常访问,说明代理设置成功。手动设置网络代理,其中xxx.xxx.xxx.xxx为代理服务器的IP地址,port为代理服务器的端口号。再次输入netstat这个命令,便可以看到所有所动链接了,其中有冒号的信息就是所有端口的信息。2.在树莓派上查看网络代理,如果输出了一些类似于。1.在Windows上查看本机的

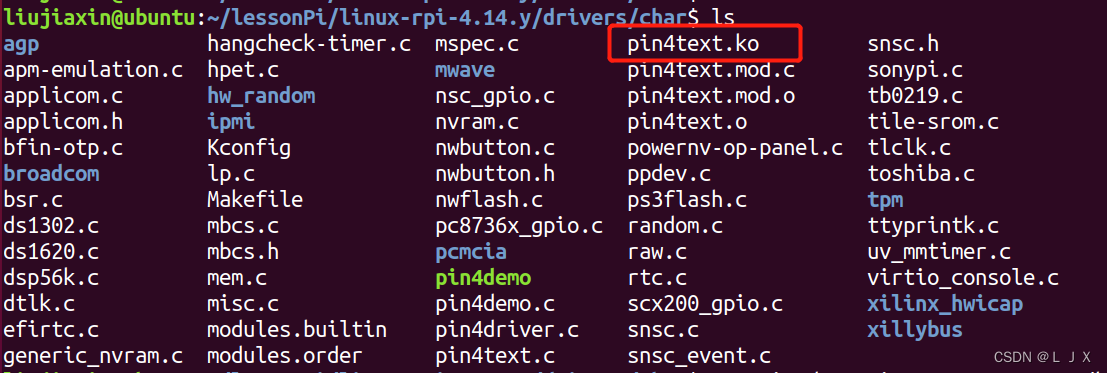
1.打开Linux内核源码树目录,进入linux-rpi-4.14.y/drivers/char,把驱动代码复制进来。2.进入Makefile ,并且修改 3.回到内核进行模块编译驱动,会生成一个.ko文件。 4.把这个.ko文件上传到树莓派(这里也可以使用FileZilla上传)5.编译测试代码6.加载内核驱动7.给驱动增加一个所有人可查看的权限8.调用上层的测试程序9.这个时候我们在上层是看不
一.树莓派接入网络1.输入命令:sudo nano /etc/wpa_supplicant/wpa_supplicant.conf(nano是文档编辑器,进入便可编写)2.按下回车后输入以下代码(注意:只需修改" "的内容即可,其他的不变)
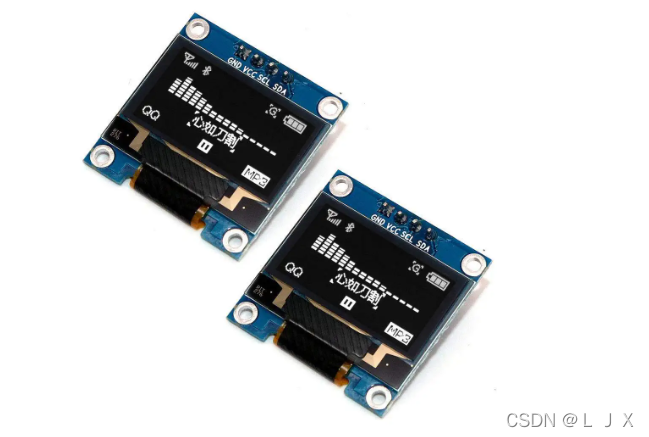
STM32内部建立一个缓存(共128*8个字节),每次修改的时候,只是修改STM32上的缓存(实际上就是SRAM)OLED即有机发光管(Organic Light-Emitting Diode,OLED)。OLED显示技术具有自发光、广视角、几乎无穷高的对比度、较低功耗、极高反应速度、可用于绕曲性面板、使用温度范围广、构造及制程简单等有点,被认为是下一代的平面显示屏新兴应用技术。OLED显示和传统
1.点击创建新的虚拟机;选择自定义。(安装Ubuntu18-0需要更高版的的VMvare,版本太低会安装失败)2.点击下一步
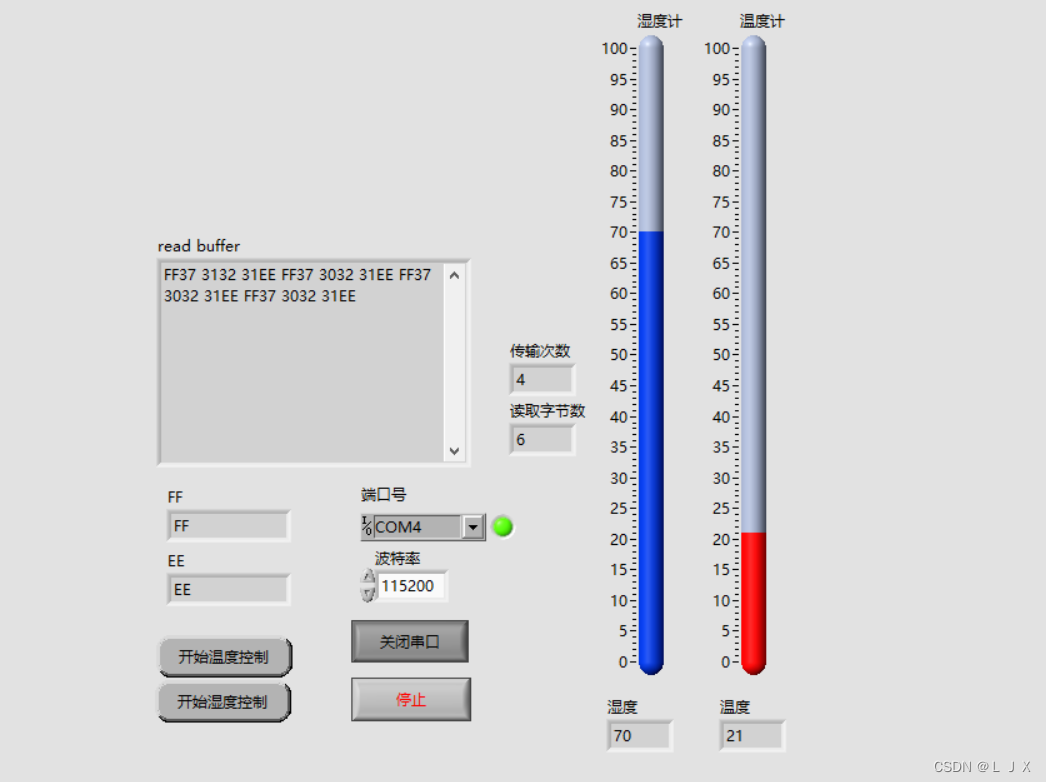
该项目采用泽耀科技的无线串口作为下位机,Labview+无线串口作为上位机读取下位机发来的数据并处理。泽耀科技的产品是我在开发过程中经常用到的,他们不仅产品做的非常不错,而且资料齐全售后也非常给力,后期有技术支持,大大减少开发难度。这个项目中就用到了泽耀科技提供的STM32的驱动代码,不仅有STM32的例程,还有STM8,51,arduino的都有,主流单片机的例程几乎全覆盖,非常友好!!!
打开之后,重启树莓派sudo reboot。
CAN诊断由发送端的请求与接收端的响应构成,诊断即为发送端与接收端数据往来。有的诊断一条消息完成,有的诊断需要多条消C息完成,毕竟在诊断中,一条 CAN 消息只包含 8 个字节长度。对于一条 CAN 诊断消息的分段发送问题,即为网络层需要讨论的内容。CanTp 层传输的报文分为 SF(单帧)、 FF(首帧)、 CF(连续帧)、 FC(流控帧) 4 类。
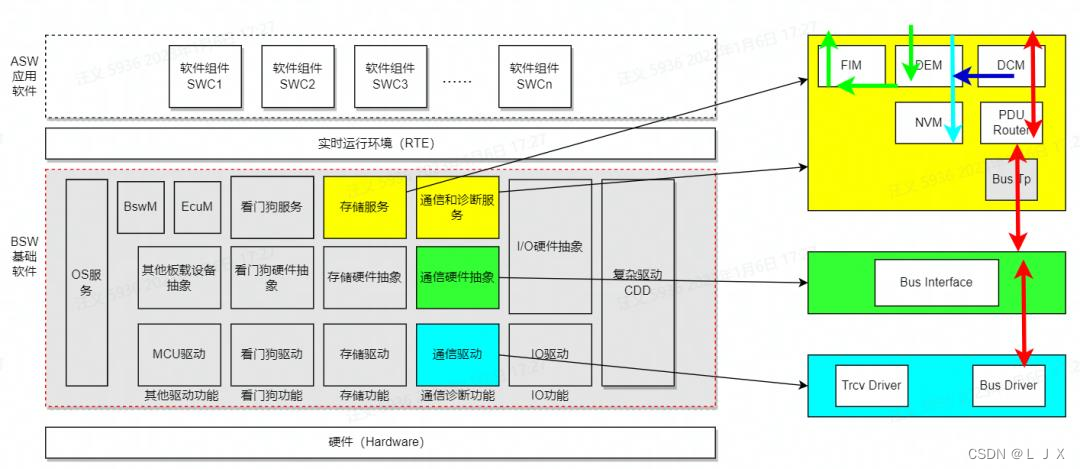
从图中可以看出,诊断服务属于 AutoSAR 服务层,诊断数据流通过CAN驱动CANIF 层 CANTP PDUR DCM 给到 DCM 模块,DCM 模块处理诊断数据,并执行对应的具体诊断服务。Diagnostic Communication Manager,诊断通信管理。实现具体的诊断协议,比如 UDS、 OBD。这里具体定义了各种不同的诊断服务,比如读取 ECU 故障码、写入 DID 数据等