- @ZKIzsqqAGf


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最近在Carsim+Simulink平台上实现了一套支持自定义障碍物的轨迹重规划系统,过程堪比在火锅里捞金针菇——既要快准狠,又不能烫着嘴。整套系统调通那天的测试视频里,车辆在自定义障碍物间穿梭的轨迹,像极了跳华尔兹的扫地机器人。最后奉劝各位:别在饿着肚子的时候调整权重参数,否则你会把Q矩阵的系数和午餐的宫保鸡丁搞混——别问我怎么知道的。自定义障碍物,无人驾驶基于mpc的轨迹重规划跟踪,carsi
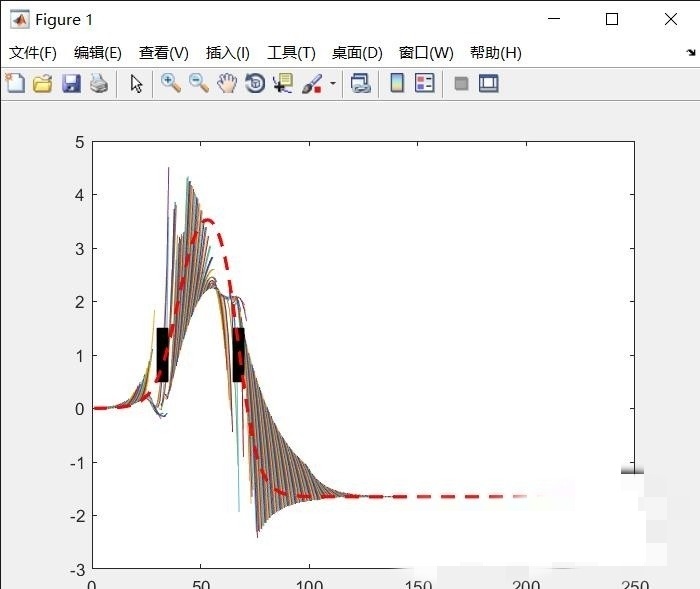
先看第一步的粗略标定。毫米波雷达的yaw角标定是个挺有意思的活,咱们搞自动驾驶的同行应该都懂,这玩意儿要是没标准,后边融合感知的数据就跟喝醉似的到处飘。自动驾驶控制器,自动驾驶多传感器联合标定系列之毫米波雷达到车体坐标系的标定工程 , 本商品对毫米波雷达的偏航角yaw进行标定,分为粗略标定、静态目标识别和曲线拟合三个步骤。自动驾驶控制器,自动驾驶多传感器联合标定系列之毫米波雷达到车体坐标系的标定工
复制-粘贴功能拯救了我这种手残党,批量加工相同孔位时,直接复制坐标点改数字就行。支持直线插补 ,圆弧插补,延时,等待输入ON,等待输入OFF,执行输出ON,执行输出OFF。支持直线插补 ,圆弧插补,延时,等待输入ON,等待输入OFF,执行输出ON,执行输出OFF。可视化加工轨迹,支持电子手轮,改变加工工艺无需电脑,直接在触摸屏编辑即可,可视化加工轨迹,支持电子手轮,改变加工工艺无需电脑,直接在触摸
最近在实验室折腾欠驱动无人船的路径跟踪控制,手头正好有个基于Matlab/Simulink的仿真项目。这玩意儿有意思的地方在于它只有两个推进器(前后各一个),横向运动根本没法直接控制,但偏偏要实现精准的路径跟踪还要自动避障。这仿真项目证明,欠驱动系统玩好了照样能秀操作,关键是算法得懂"四两拨千斤"的巧劲。有次故意在路径上摆了个S形障碍阵,船居然自己走出条最优路线,比我这路痴强多了。不过实际仿真时发
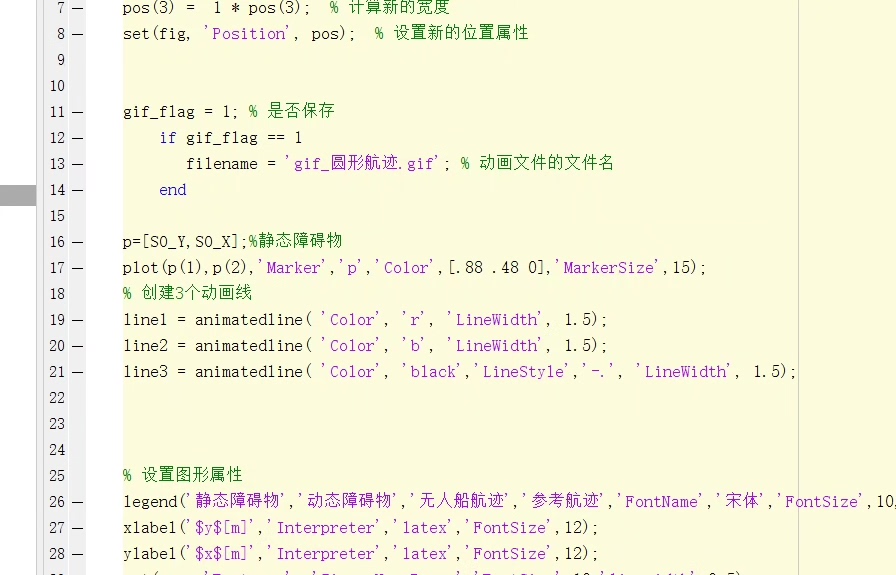
传感器数据像一群不听话的孩子,GPS报位置,IMU测加速度,雷达抓距离,各有各的脾气。这时候卡尔曼滤波就像个班主任,把熊孩子们的信息拧成一股绳——前提是得选对算法。最后放个硬核对比:在90度直角弯测试中,UKF预测轨迹像漂移过弯,AEKF有轻微迟滞但路线笔直,AUKF则像装了轨道吸附——代价是多消耗35%的计算资源。实测中发现,当目标做急转弯时,UKF预测协方差容易爆掉,这时候就该AEKF出场了。
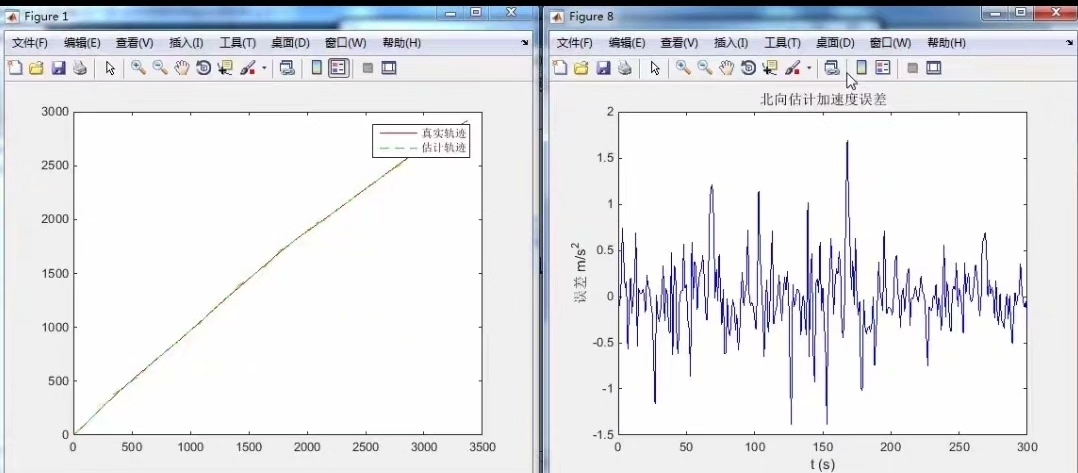
通过本次设计,我们实现了一个功能完善的光伏并网逆变器系统。从硬件到软件,从理论到实践,每一个环节都经过了仔细的推敲和验证。希望这个设计能够为新能源领域的朋友们提供一些参考和启发。TMS320F28335光伏并网逆变器生产资料(另有离网状态),包含(原理图/PCB/源代码,说明文挡),无实物。提升系统的效率优化控制算法增加更多的保护功能如果你对光伏逆变器设计感兴趣,欢迎随时交流讨论!
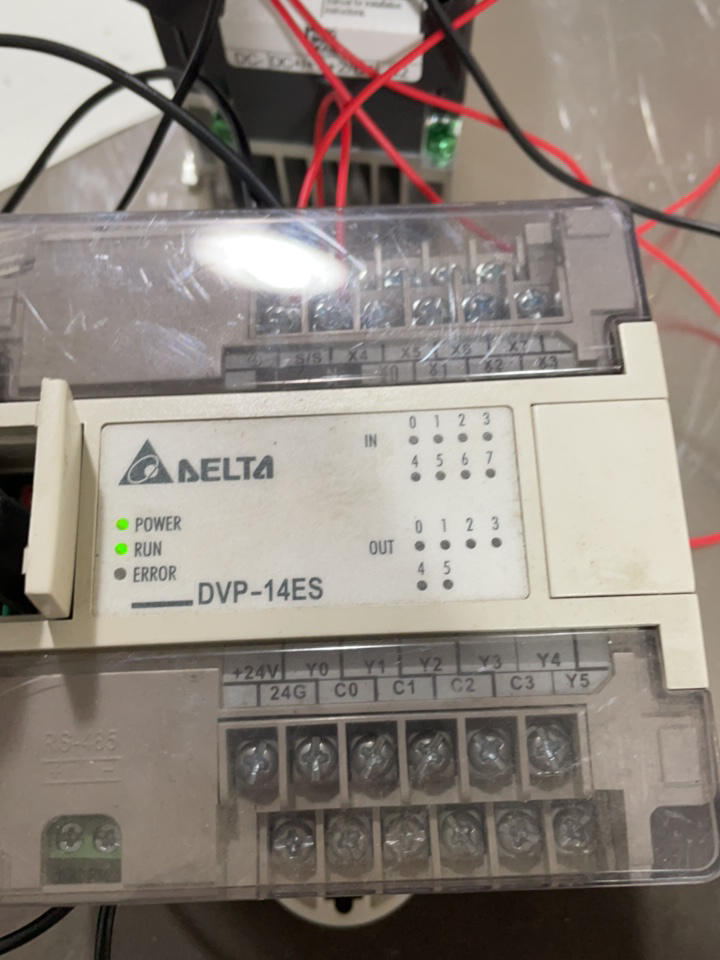
三台变频器建议设置不同站号(比如1、2、3),PLC端用双绞线接A+/B-端子,注意终端电阻要根据线路长度挂上。器件:台达DVP ES系列的PLC,3台台达MS300系列变频器,昆仑通态。器件:台达DVP ES系列的PLC,3台台达MS300系列变频器,昆仑通态。资料:带注释PLC程序,触摸屏程序,通讯设置说明,接线说明,变频器手册。资料:带注释PLC程序,触摸屏程序,通讯设置说明,接线说明,变频
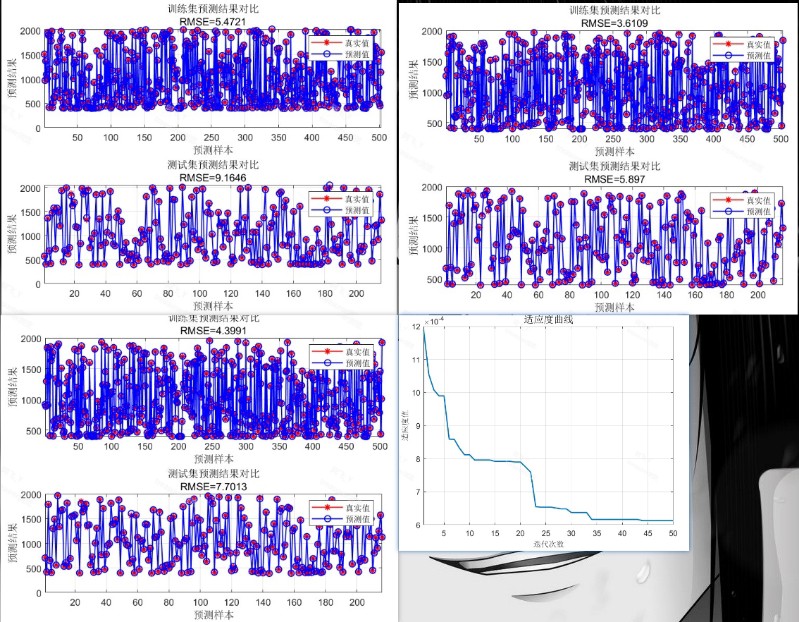
今天咱们来聊聊怎么用遗传算法(GA)给最小二乘支持向量机(LSSVM)做调参,实现多输入多输出的数据回归预测。GA-LSSVM多输入多输出回归,基于遗传算法(GA)优化最小二乘向量机(LSSVM)的多输入多输出数据回归预测模型。GA-LSSVM多输入多输出回归,基于遗传算法(GA)优化最小二乘向量机(LSSVM)的多输入多输出数据回归预测模型。不过要注意不同算法的参数设置差异,像WOA的种群迭代次
整个系统最精妙的是把Spring Boot的管理功能和Netty的实时能力结合,像首页那个动态图表,既用到了JPA统计历史数据,又靠Netty推送实时变化。"最近在折腾一个挺有意思的Java在线客服系统,用Spring Boot和Netty搭的架构挺有实战价值。Java在线客服系统源码 springboot客服聊天源码 网页客服源码 netty通信技术,java源码。Java在线客服系统源码 sp

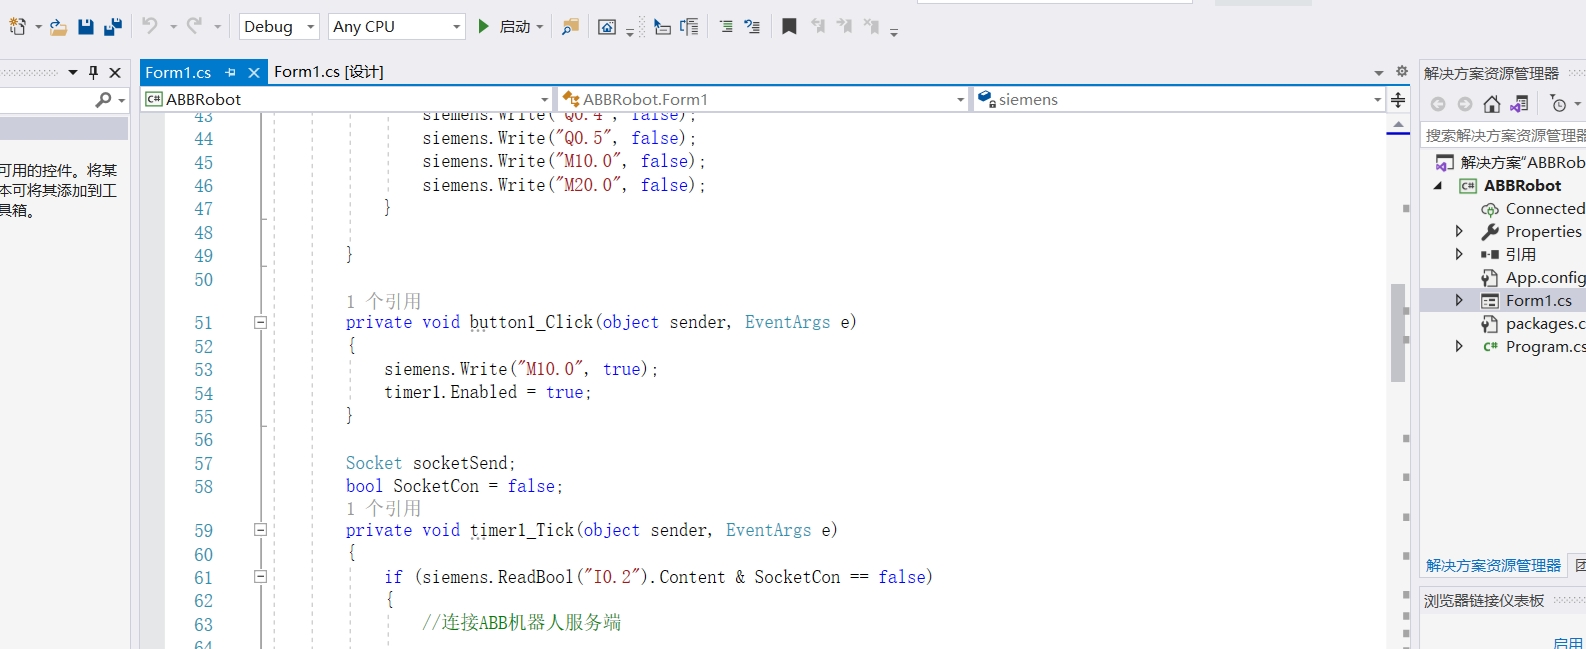
自己写的程序,也能给大伙提供部分,要是有小伙伴想自己提升学习,研究研究这个案例,说不定能收获不少呢。从ABB机器人的运动指令控制,到上位机和机器人、PLC的以太网通讯,这一套流程下来,对自动化控制这块的理解又能上一个台阶。最近搞了个项目,用到了 ABB 蜘蛛机器人,顺带把 PLC 和 C# 上位机通讯啥的都整明白了,今儿个就来给大伙唠唠。再说上位机和机器人以及 PLC 的通讯,摒弃了传统的 IO