


- @TechmanRobot


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
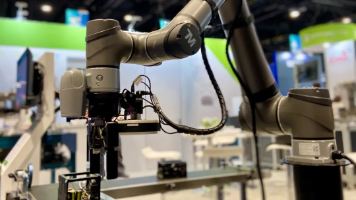
TM AI Cobot 自带视觉可满足多数应用。飞拍、特殊取像或精密定位时,可外接 EIH 2D 相机。相机随臂移动,须先完成内参与手眼校正:拍摄 15 张校正板影像,完成 Landmark 2.0 并建立 HandCamera2。过程由软件自动执行,需为机器人预留移动空间。

介绍 TMflow 2.26 及以上版本中,在 CAD 表面直接示教外观检测飞拍点位的方法,包括虚实坐标对应、FOV 覆盖检查、Flying Trigger 路径模拟及导出到实体机器人。

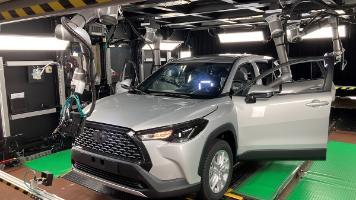
Techman Robot 在汽车制造组装检测中,部署4台协作机器人及30台摄像头,80秒内完成120余项视觉检测,涵盖灯光罩、窗饰、防尘膜等零部件的外观与装配核查。系统与车间数据平台对接,统一管理检测数据,缺陷识别率提升,误报减少,检验时间缩短,人工检测需求降低。
Auto‑AI Training 自主模型训练、TMscene 零代码虚拟编程两大软件,搭配高速 AI 飞拍检测技术,工件移动中即可完成瑕疵检测,减少检测耗时,助力企业低成本落地高效连续自动化产线。
针对协作机器人码垛存在传感器误差、集成复杂等痛点,TMcraft 码垛工具套件可与 TMflow 联动,具备仿真碰撞检测、3D 视觉混合拆垛能力,设备兼容性好、上手门槛低。机器人占地小、柔性强,最高负载 30kg,适配多种物料码垛拆垛场景。

本案例研究展示了先进人工智能软件如何有效克服物理硬件的限制。通过精准的算法和经济高效的二维视觉解决方案,解决了铝锭处理的复杂难题,实现了铸造过程中生产效率和工作安全的两面俱全。

从SMT车间的精准作业,到镜头模组的品质检测,再到生产辅助环节的清洁保障,TM AI Cobot 以三大核心应用场景,精准切入3C电子行业生产痛点,用AI视觉与智能机械臂的深度融合技术,为工厂提供高效、稳定、便捷的智能化解决方案。

AMMR克隆解决方案实现了机器人项目快速复制,通过视觉坐标定位和自动TCP校正技术,解决了多机器人部署中的位置误差问题。

