


- @Multipath


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
UDP无端到端拥塞控制,多条流因哈希碰撞挤入同一链路时不会主动降速,拥塞累积至丢包,其他链路却可能空闲;把上行带宽从稀缺单链路扩展为聚合资源池,把时延尖峰与链路故障压制在控制回路可容忍边界内,云端算力才能真正服务于具身智能的持续学习与泛化。流级调度把整条视频流或传感流固定在单链路,链路一旦遮挡或拥塞,整条流卡顿,切换产生时延尖峰;乾元通基于原生UDP的流内包粒度调度,将同一数据流拆包分发到5G、4

具身智能云端数据处理的关键,不是否认网络延迟的物理存在,而是让网络不再成为单点瓶颈。乾元通多链路聚合设备通过流内包粒度调度与异构网络并行传输,把上行带宽从“稀缺单链路”扩展为“可调度聚合资源”,把尾延迟与抖动的影响通过多路径分担和实时调度加以平抑,把单链路故障的影响从“操控中断”压缩为“单包瞬断、无感切换”。具身智能的云端数据处理,算力优势是真实的,但控制闭环并不终止于云端计算,而必须穿越一段由网

下行要精准送达控制指令。这类场景早已不满足 TCP,它抖动大、握手重,跟不上智能体对实时性的严苛要求。行业选择 UDP,本质就是同时要大吞吐、低时延、报文有序,三者缺一不可,但长期缺少成熟可用的工程方案,核心瓶颈在于:带强时延约束的多链路聚合,难度比单纯堆带宽高出一个数量级。对 AI 装备而言,这不再只是一个提升网速的协议,而是一套可靠的实时通信底盘:保证感知数据流时序可信,让多模态采集的数据可被

在具身智能模型的研发流程中,海量多模态数据的采集与高效利用是核心挑战之一。数据从采集点传输至算力中心的过程中,网络瓶颈往往成为制约整体效率的关键环节。综上所述,乾元通多卡聚合传输设备是打通具身智能从“数据采集”到“模型训练”全流程Pipeline的关键基础设施。
乾元通多链路聚合路由,融合多路异构通信链路,构建“实时视频+全量感知数据”双通道传输体系,通过包粒度智能调度、毫秒级链路自愈切换,实现控制信令优先保障、感知大数据并行传输。依托云边端协同架构,数据包经多链路分发至云端聚合节点完成排序校验重组,有效抵御公网抖动与链路波动,支撑跨城、跨省超远距离远程操控。结合边缘计算近端预处理,进一步压缩端到端时延,破解时延与带宽的固有矛盾,为具身智能、无人载具远程作
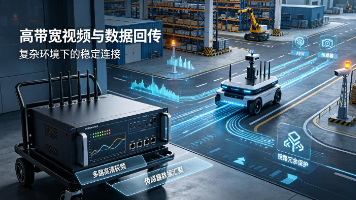
其独创时隙感知与流内包粒度多路径调度算法,从协议底层构建自主可控的多链路聚合能力,可聚合5G、4G、专网等可用链路,实时感知时隙状态、带宽质量、丢包率与抖动趋势,并以数据包为最小调度粒度,动态择优分发、冗余备份和平滑迁移。在链路动态变化、信号遮挡、切换抖动等环境下,系统提前预测链路质量变化,抑制时延抖动,避免操控卡顿、视频冻结与业务中断;方案适用于机器人、无人机/无人车远程通信、工业巡检、应急救援
而基于TCP的多路径协议往往“用时延换带宽”,在需要同时保障控制与感知的场景中捉襟见肘。对于搭载多路高清摄像头、红外模组和激光雷达的具身智能设备而言,这意味着多路视频流可以同时以可用的码率稳定回传,而不是在单链路瓶颈下被迫降码率、卡顿或轮流传输。传统方案以“流”为单位做调度,一条视频流或控制指令流全程绑定在某一条链路上,那条链路一旦拥塞或被遮挡,整条业务流就跟着劣化。多链路聚合设备的核心思路,不是

的通信底座,从“尽力而为的管道”走向“确定性的神经网络”。高频视觉感知数据是这条神经上最粗、最持续、最不容有失的信号流。多链路聚合设备所做的,是让这条信号流在异构、波动、不可控的真实网络环境中,依然能够。链路切换在毫秒级完成,视频画面不黑屏,控制指令不丢失。真实场景中的链路故障是常态:蜂窝网络边缘的信号衰减、Wi-Fi漫游的秒级中断、遮挡导致的突发丢包。当机器人的“眼睛”不再因为网络而失焦,规模化

实验室环境中的网络条件通常相对可控,但具身智能机器人进入工业厂房、仓储区域、户外作业区、大型园区及临时数采场地后,现场网络状态往往难以保持持续稳定。对于具身智能数据采集而言,该问题尤为突出:一条任务可能同时产生多路视频、IMU、音频、时间戳、标定信息,以及夹爪、触觉等多模态数据。乾元通多链路聚合网关在数传环节的价值,在于将“单条不确定的链路”转化为“一条可用的确定性通道”。更为关键的是,当单条链路

更底层的矛盾在于,具身智能的算力不可能全部塞进本体。体积、功耗、续航和成本的约束,决定了“端—边—云协同”是更现实的路线:本体保留基础运动控制与安全保护,边缘节点承担视觉识别与局部推理,云端负责训练与长期分析。多链路聚合设备的功能定位,正是把通信从“尽力而为”的随机变量,转化为可设计、可验收的工程参数——机器人能否持续在岗,不再取决于某一条链路那一刻是否恰好没有掉线。多链路聚合的容灾逻辑是业务流在
