- @Mars_ZERO


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
在摄像头旋转模块中,树莓派端需要设置舵机的初始位置以及舵机所在通道。树莓派在接收到旋转角度后,使用I2C命令控制舵机执行旋转动作。旋转过程中,系统通过调用舵机PWM值的函数来实现。在树莓派的远程监控模块中,为了实现摄像头的定向控制以及整体系统的可调性,选择使用16路舵机驱动板通过I2C接口控制舵机,使其调整摄像头的角度。这一模块允许用户通过前端接口发送旋转命令,从而改变摄像头视角,以便更好地监控宠

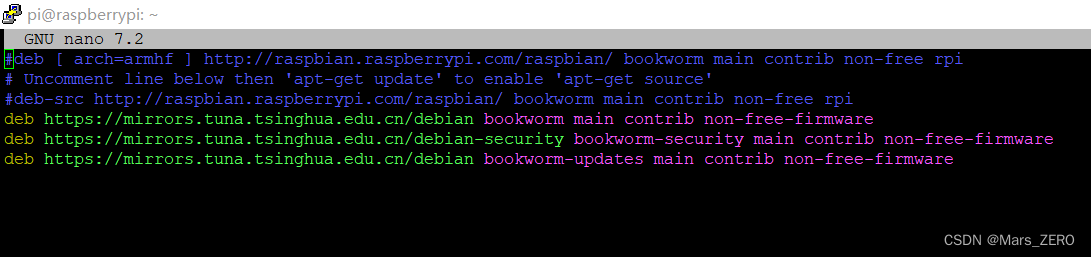
在修改完成后,按ctrl + o进行保存,然后回车,然后ctrl+x退出。完成之后按ctrl + o进行保存,然后回车,然后ctrl+x退出。依旧是将第一行代码注释掉然后输入。测试一下是否成功就行。
最近又开始学习树莓派,配的电脑没有wifi模块,只能插网线连接校园网。在还有其他限制条件下(不想用云服务器、ngrok要会员),我最终选择zerotier来实现在。先简要了解一下ZeroTier:它 是一款开源的 软件定义网络(SDN) 工具,它的核心功能是在互联网上创建安全的虚拟局域网(VPN),让物理位置分散的设备像在同一个本地网络中一样通信。
很明显就能看出来,解决方法是在cmdline.txt 中加入cgroup_memory=1 cgroup_enable=memory。在树莓派4上安装并运行K3S(v1.25.0 k1s1)时出现的问题,具体的问题可以看推出的INFO。我的INFO推出的问题是。
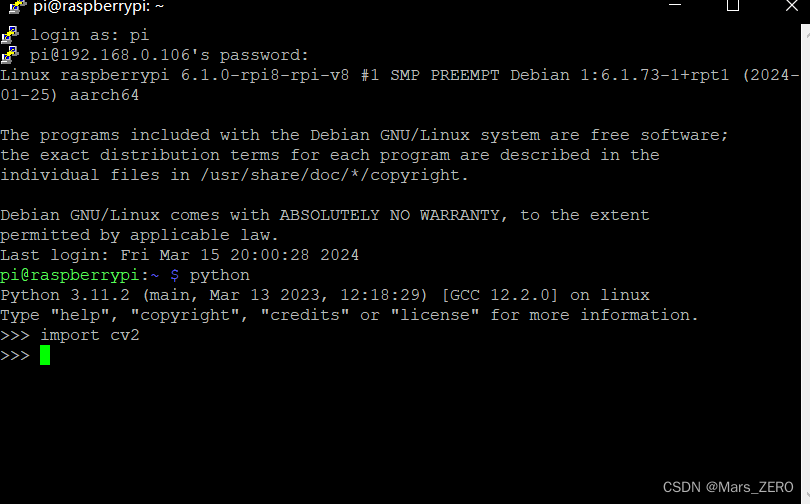
在树莓派5上使用opencv时暂时无法使用csi接口的摄像头,只能使用usb摄像头。
我们已经知道了树莓派的ip地址,那么在电脑上搜索使用“远程桌面程序”就可以打开树莓派的桌面版。但是远程桌面连接使用起来并不太方便,因此我们选择使用vncserver。