- @MRDVS


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
SLAM(Simultaneous Localization and Mapping)中文名为“即时定位与地图构建”,自1988年提出以来,经历了从理论研究到实际应用的快速发展。最初,SLAM导航主要用于军事领域,帮助无人机和机器人在复杂环境中执行任务。随着技术的成熟,SLAM导航逐渐进入民用领域。如今,SLAM导航已应用于家庭扫地机器人、无人驾驶汽车等多种场景,极大地提升了这些设备的智能化水平。

叉车自从100年前诞生以来,都是有人操作的。随着人工智能、机器人技术发展,物流无人化受到越来越多的关注。作为物流无人化的重要组成部分,兼具性价比和效率的无人叉车倍受青睐,近几年国内外无人叉车式发展迅速。无人叉车是由计算机控制,以轮式为运动单元,具备动力装置,能够沿规定或自定义的导引路径行驶,配备安全保护系统以及各种载货功能的智能化搬运机器人。

顶视SLAM导航无需在地面或墙壁上张贴标记,避免了地面环境变化对定位稳定性的影响。结合自主开发的导航算法,系统能够在动态和复杂的工业环境中提供精准的定位和导航服务。顶视定位解决方案通过3D视觉技术,结合先进的AI算法和硬件集成,提供了一种高效、灵活且可靠的定位方式,特别适用于复杂环境下的导航需求。从阳光直射到低光照明,系统都能提供可靠的环境感知和定位服务,确保复杂环境下的作业稳定性。高精度特别适合

介绍SLAM顶视导航的常见问题,并提供专业解答。

通过深度学习和强化学习等人工智能技术,机器人可以进行复杂的推理和决策,使其能够进行视觉导航与避障,在复杂的工况环境中完成拆垛任务。更高的计算速度、高效的路径规划算法以及快速响应的感知系统,使得现代机器人能够以更高的速度处理复杂任务,同时保证稳定性和精度。早期的移动机器人,通常执行简单的任务,如物料搬运、巡检等,它们的速度较慢,主要工作在受控环境中。随着机器人技术的不断发展,尤其是计算能力和传感技术

在大多数已经应用了AGV的仓库中,依然存在人工堆放物品的情况,这会导致WMS系统无法实时判断每个库位的实际占用情况,进而造成WMS提供给AGV的信息不准确。如果已经被占据的库位不能及时被识别,AGV可能会收到错误指令,不仅降低了运行效率,还容易碰撞其他货物或设备,严重时甚至可能引发安全事故,危及人员和设备的安全。库位状态识别系统因此应运而生,系统通过自动定位、数据实时同步、精确库存控制等功能,优化

托盘识别是通过图像处理技术和机器学习算法,从图像或视频流中自动检测和识别托盘的存在、位置和状态。传统的托盘识别技术依赖磁带、二维码等辅助标识引导AGV(自动导引运输车)。随着飞行时间(ToF)与结构光技术的成熟,3D相机深度视觉感知能力大幅提升,使托盘识别在仓储管理、物流运输、自动化生产线等领域得到了广泛应用。托盘识别的历史可以追溯到20世纪50年代,最早应用于美国和欧洲的汽车制造业。当时的AGV
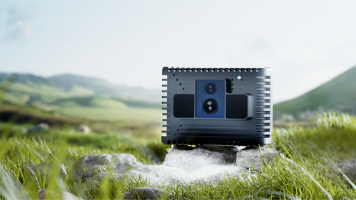
雷视一体化传感器通过SPAD固态雷达与视觉的硬件级融合,兼具抗强光干扰与低光环境优化能力,单传感器即可独立完成建图、定位、避障全流程作业,解决GNSS/RTK信号遮挡等行业难题,助力消费级割草机器人正式跨入「全场景感知」时代。
本文深度剖析了四大主流3D视觉感知技术:双目视觉、结构光、iToF和dToF。双目视觉成本低但依赖光照和纹理;结构光近距离精度高但测距有限;iToF产业链成熟但存在多径干扰;dToF凭借直接测量光子飞行时间的优势,在中远距离、强光环境等场景表现突出,正成为机器人和自动驾驶领域的新星。市场数据显示,dToF增速远超iToF,在工业与汽车应用前景广阔。文章还介绍了dToF技术演进方向和典型产品,指出其
本文探讨了移动机器人3D视觉相机的选型方法。首先介绍了双目视觉、结构光、iToF和dToF四种主流技术的特性及适用场景,提出技术路线需要根据任务需求组合选择。随后提出"五问法"选型框架:明确任务类型(感知/避障/抓取等)、工作距离与视场角、目标特性(材质/尺寸)、工作环境(光照/干扰)、系统集成要求。通过人形机器人三个典型场景的选型示例,展示了如何运用该方法。最后指出常见误区,