


- @LqKKsNUdXlA


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
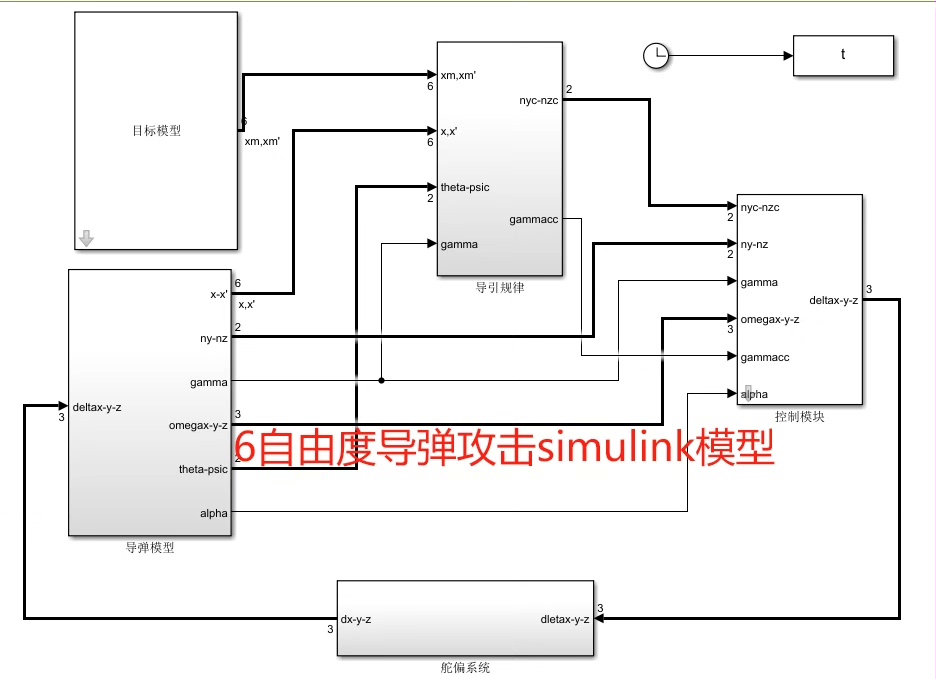
simulink模型包括导弹模型、导引规律、控制模块、舵偏系统、目标模型五个模块,通过定义参数传输给各个模块进行偏航角、俯仰角、滚转角、攻角、侧滑角、导弹倾角及偏角的可视化输出,并得到三维攻击曲线结果。simulink模型包括导弹模型、导引规律、控制模块、舵偏系统、目标模型五个模块,通过定义参数传输给各个模块进行偏航角、俯仰角、滚转角、攻角、侧滑角、导弹倾角及偏角的可视化输出,并得到三维攻击曲线结
Imu2Car 是一款面向自动驾驶场景的多传感器联合标定工具,核心功能是实现 IMU(惯性测量单元)到车体坐标系的精准标定,通过计算 IMU 与车体坐标系之间的滚转角(Roll)、俯仰角(Pitch)、偏航角(Yaw)偏移量,消除传感器安装误差带来的测量偏差,为自动驾驶系统提供可靠的姿态与位置数据支撑。直线行驶标定(method_id=1):适用于车辆能稳定直线行驶的场景,仅标定偏航角(Yaw)偏
本课程基于Abaqus,应用两种加载方式一-FluidCavity与Pressure分别介绍了气动驱动软体机器人仿真分析流程。该软体机器人涉及两种材料,主变形部分选用超弹性材料,应用Yeoh本构定义材料属性;限制层部分定义为线弹性材料。此外,对结果的后处理进行了简要介绍。想学轮胎充气、气囊充气、各种充气分析都能用最近学习了一个超有意思的课程,基于Abaqus平台,深入探讨了气动驱动软体机器人的仿真
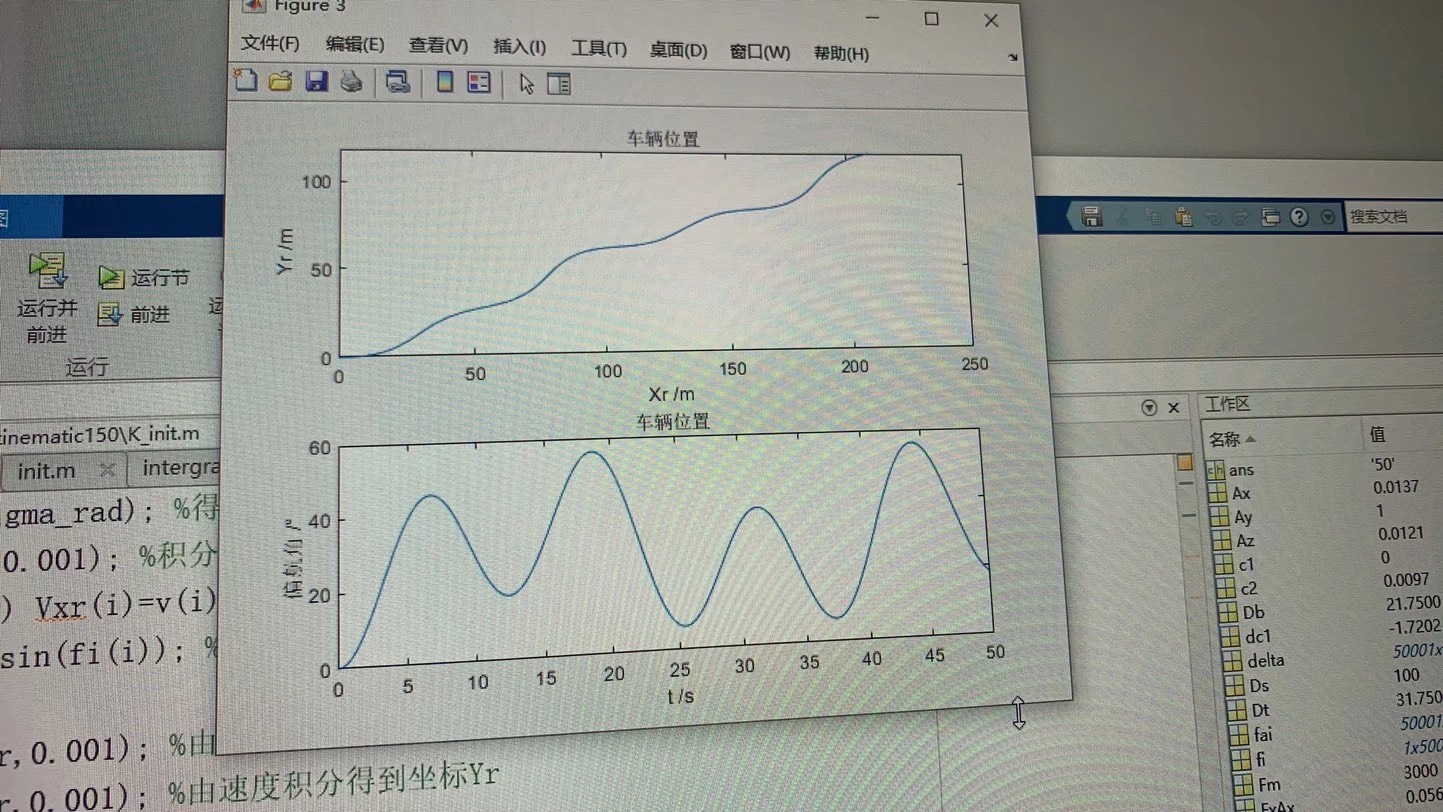
当相位响应曲线在2Hz处出现急剧变化时,就该检查悬架阻尼是不是设成香肠厂的参数了(别笑,真有人把Ns/m写成Ns/mm)。这种肾上腺素飙升的操控体验,在CarSim和Simulink的联合仿真环境里只需要几行代码就能反复重现。但千万别忽视作动器的速率限制——实测超过15%/s的油门变化会让传动系统模型出现数值震荡,就像手动挡车油门踩猛了那种顿挫感。有次忘记这个设定,导致生成的轨迹图车辆像是在跳街舞
基于深度学习的动物检测识别系统YOLO技术栈:python,深度学习,卷积神经网络、pytorch、Pycharm可提供远程调试,报告需要额外收费摘要:动物检测与识别系统在野生动物保护、生态研究和农业管理等领域具有重要应用本系统提出了一种基于深度学习YOLO算法的动物检测识别系统,该系统通过PyQt5开发的用户界面(UI)实现,支持本地图片上传识别、实时摄像头识别以及视频流识别功能系统核心是一个经
今天咱们搞点新活,直接把振动信号转成图片,让模型自己看图找茬!基于GADF+Transformer的轴承故障诊断模型,附说明文件及相关论文,代码一定能跑通,有格拉姆角场GADF,小波变换DWT还有短时傅立叶变换STFT多种转二维图像的方式。基于GADF+Transformer的轴承故障诊断模型,附说明文件及相关论文,代码一定能跑通,有格拉姆角场GADF,小波变换DWT还有短时傅立叶变换STFT多种
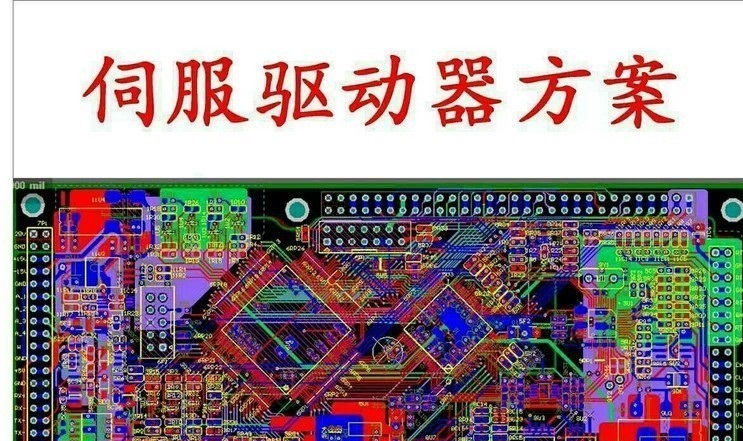
通过本次基于TMS320F28069的伺服驱动器方案设计,我不仅深入理解了伺服控制的原理和实现方法,还积累了丰富的硬件设计和软件开发经验。增加更多功能:例如多轴控制、网络通信功能等。优化控制算法:尝试引入更先进的控制算法,如模糊控制或自适应控制。提升硬件性能:采用更高性能的控制器和更先进的功率器件,进一步提升系统的性能和效率。希望这套方案能够为更多热爱DIY的朋友们提供参考,也欢迎大家一起交流和探
道路病害检测数据集 包含rdd一共 5w3 张包含:横向裂缝 0、纵向裂缝 1、块状裂缝 2、龟裂 3 、坑槽 4、修补网状裂缝 5、修补裂缝 6、修补坑槽 7数据集已划分为训练集/验证集相关YOLOv5/YOLOv6/YOLOv7/YOLOv8模型可直接使用的Yolov8map值 0.751920*1080最近在研究道路病害检测相关项目,今天就来和大家分享一下用到的数据集以及适配的YOLO系列模

配合ADAMS的柔性体仿真模块,还能观察到连杆的微小形变对控制效果的影响,这可是纯MATLAB仿真发现不了的细节。欢迎交流,可以根据需求进行仿真adams仿真,四足机器人仿真,运动学仿真,动力学仿真Matlab机械臂综合仿真平台,包含运动学、动力学和控制。欢迎交流,可以根据需求进行仿真adams仿真,四足机器人仿真,运动学仿真,动力学仿真Matlab机械臂综合仿真平台,包含运动学、动力学和控制。先

实现相位偏折术(PMD)中的相位计算与解包裹,用于恢复物体表面的法线或形状信息,适用于镜面或半镜面表面的光学测量。
