- @HyperAI


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
该数据集包含超过 70 万个任务,涵盖数学、编程和通用科学领域,数据规模达到 0.7M 级别,主要用于训练 GooseReason-4B-Instruct 模型,该模型在 15 个涵盖数学、编程、STEM 推理、指令遵循和逻辑谜题的基准测试中取得了 4B 级别模型的新最先进结果。教程涵盖容器、流、编解码器、数据包、帧与时间戳等基础概念,并通过可运行实验逐步实践视频同步、音频同步与媒体寻址,适合学习
1.进入 hyper.ai 首页后,选择「教程」页面,或点击「查看更多教程」,选择「MiniCPM5-2B:端侧 2B 级 SOTA 大模型推理」,点击「运行此教程」。4.等待分配资源,当状态变为「Running(运行中)」后,点击「Open Workspace」进入 Jupyter Workspace。目前,HyperAI 教程板块已上线「MiniCPM5-2B:端侧 2B 级 SOTA 大模型
EvoSafeHarness 提供了一种不同于「统一 Guardrail」的思路:智能体进入具体业务环境后,安全约束可以根据模型行为和领域风险重新设计,而不是把同一套规则套到所有系统上。该研究也表明,真正影响防御效果的往往不是规则数量,而是规则是否对应实际风险、检查是否放在合适的位置,以及系统是否保留了足够的上下文状态。当然,这种方法也有边界,对于事实错误、误导性表达等主要发生在内容层面的风险,如
7 月 28 日,Apache 将在杭州举办CommunityOverCode Asia 2024 的 AI 专题论坛,给大家带来 Apache 社区建设和发展的最新资讯和前沿实践。本次 CommunityOverCode Asia 2024 的 AI 专题,由OpenBayes贝式计算创始人兼 CEO 王臣汉、Apache 软件基金会成员谭中意、Datastrato 创始人兼首席执行官堵俊平..
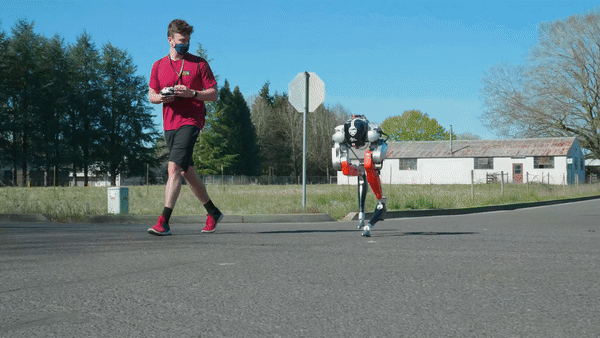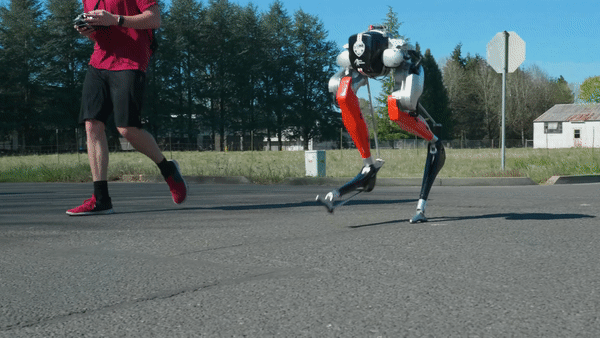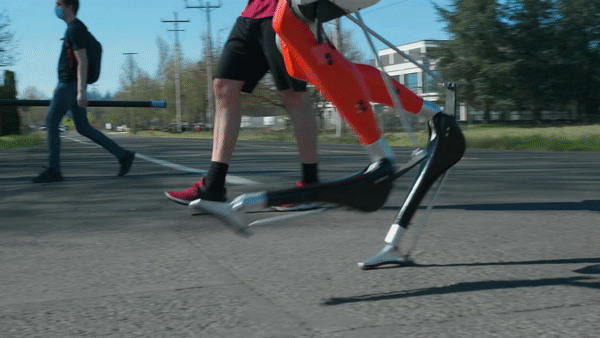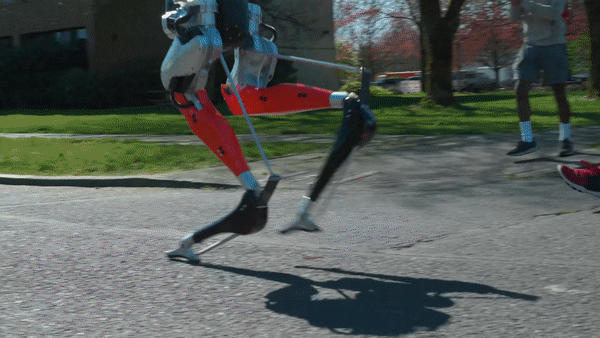
By 超神经内容描述:俄勒冈州立大学的 Cassie 在 53 分钟里完成了一段五公里慢跑,刷新了双足机器人的运动记录。关键词:双足机器人 强化学习近日,来自美国俄勒冈州立大学的知名机器人...
更广泛而言,本研究证明了一个重要方向:互联网视频可以成为机器人获取操作数据的一种可规模化、持续增长的数据来源。与完全依赖固定、专门构建的机器人数据集不同,随着网络视频内容不断增长,RoboTok能够持续从中挖掘新的人类操作示范,从而使机器人能够接触到范围更加广泛的任务、物体和环境。未来,研究团队计划进一步将 RoboTok 扩展至由运动摄像机拍摄的视频,包括第三人称视角和自我中心视角的示范视频。
内容提要:利用遥感影像进行土地类别分型,最常用的方法是语义分割。本文继上期土地分类模型训练教程之后,又整理了几大主流公开遥感数据集。原创:HyperAI超神经关键词:遥感数据集 语义分割 机器视觉在上一期 《遥感资源大放送(上):用开源代码,训练土地分类模型 》 中,我们详细介绍了遥感影像进行土地分类的常用方法,以及具体如何使用利 deeplab-v3+ 用于土地 7 分类的具体训练过程及代码。教
总体而言,Hydra-0 提出的运动学约束动作流,为跨机器人本体、跨视频生成骨干网络的神经世界模拟提供了一种统一的视觉控制接口。实验表明,该方法不仅能够提升动作条件视频预测和数据高效迁移能力,还可用于开放环策略评估,在 RoboLab 中生成结果与真实重放结果的成功率达到 Pearson r = 0.96。进一步通过世界动作模型,Hydra-0 能够从人类示范中的目标物体运动流反推出匹配的机器人运
清华大学团队联手上海交通大学团队、新加坡国立大学及新加坡国家眼科中心团队,成功构建全球首个面向糖尿病诊疗的视觉-大语言模型集成系统 DeepDR-LLM。